商机详情 -
Matrice 4TD位移监测批发
无人机监测方案的编制通常参考一系列规范和标准,包括《地质灾害防治条例》,《滑坡防治工程勘查规范》,《崩塌、滑坡、泥石流监测规范》,《工程测量标准》,《低空数字航空摄影规范》,《无人机航摄安全作业基本要求》,《倾斜数字航空摄影技术规程》以及《数字测绘成果质量检查与验收》等。方案中的监测内容、精度要求和成果形式,都需要与这些规范以及项目既有资料相衔接。这些规范主要用于确定监测内容、精度要求、成果形式和作业安全等方面的基本要求。具体项目还需要结合业主的设计文件、地方标准和管理要求,在方案中逐项对应,避免出现遗漏或相互矛盾的地方。 每期使用同一份航线文件和相机设置,是使多期成果可以相互比较的基本做法。Matrice 4TD位移监测批发
无人机视觉位移监测系统
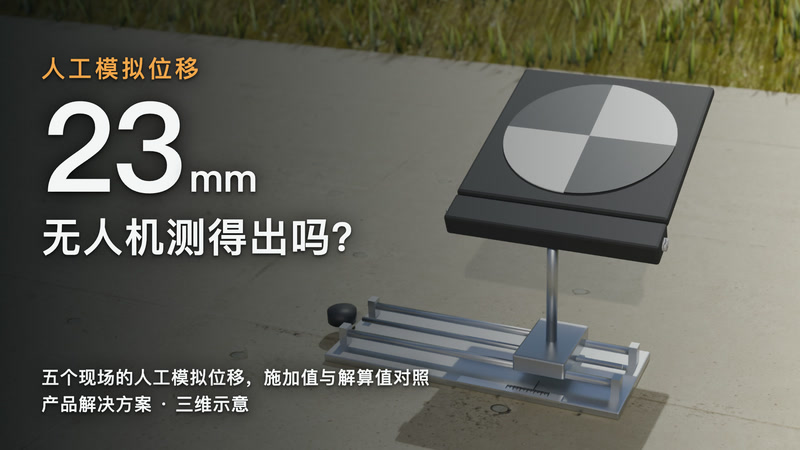
毫米级的读数凭什么相信,现场可以自己验证。做法是在断面靶标旁装一套带刻度的滑组。先拍一期作为基准,再人工施加已知位移,然后拍下一期比对。VIMOS-UX 无人机视觉位移监测系统给出的解算值,与刻度读数放在一起看。在一组人工模拟试验中,施加 23 mm,解算 21.03 mm。20 mm 左右的位移,偏差多在 1–2 mm。模拟 30–40 mm 的大位移时,部分点的偏差为 5.5–7.7 mm。这些都是短期模拟试验,不是真实变形,也不等于长期运行的表现。星地遥感建议在项目首月安排一次这样的验证。验证记录可以直接写进监测报告的精度说明。 输电线路塔基边坡无人机视觉位移监测系统求购提醒阈值由管理单位按设计文件与规范自行设定,系统只负责按设定值推送提示。
原始解算结果在大地坐标系下以东、北方向表示。为了贴合工程分析习惯,成果会转换到边坡监测坐标系:X 方向为边坡临空面方向,Y 方向为沿坡顶走向。同样的 23 mm 位移,在东、北方向上的真值分别为 20.3 mm 和 10.8 mm,观测值为 19.6 mm 和 7.9 mm。两种坐标表示的结果可以互相换算,数据本身是一致的。除了模拟变形,还可以用多期观测统计误差。如果监测期内测点没有发生明显真实位移,就可以把各期观测值视为观测误差,统计中误差。在 31 天的连续监测中,23 个监测点东、北、高程三个方向的观测中误差平均值分别为 1.10 mm、1.68 mm 和 1.51 mm,这组数据反映的是系统在连续运行条件下的稳定程度。
水库坝坡面积大、坡度缓,人工观测墩之间间距较大。VIMOS-UX 无人机视觉位移监测系统可以在坝坡马道上加密布设靶标。机场设在坝肩或管理房附近,按计划起降。每期飞行获取全部靶标的三维坐标变化。坝坡表面多为护坡块石或混凝土,靶标安装比较方便。库水位上升或下降期间,可以临时加密复测。视觉成果与已有的观测墩数据可以互相对照。人工观测仍按规程定期开展。星地遥感提供的成果只陈述位移数据,不对坝的状态作判断。数据可以通过接口送入水库现有的信息平台。坝坡靶标的编号可沿用原有观测断面的命名。 树冠完全遮盖、无法安装靶标的坡面,不适合无人机视觉位移监测。
无人机机场的选址影响整个系统的覆盖范围和运行可靠性。机场需要设置在地基稳固、视野开阔、供电和通信条件较好的位置,并尽量靠近需要覆盖的边坡,缩短往返航程。一座机场可以按预设航线依次执行多个任务,覆盖范围取决于无人机的续航能力和每条航线的作业时间,具体选址需要结合现场踏勘和空域条件确定。如果边坡长度超过单座机场的有效作业范围,可以增设机场或把航线分段,由不同机场分别负责;同一监测网内不同机场获得的数据,仍然使用共同的参考点和统一的坐标系统,成果在平台上合并展示。 在多类现场做过的验证中,人工模拟位移与系统解算值的误差多在 ±3 mm 以内。Matrice 4TD位移监测批发
无人机监测精度 ±5 mm 有前提:航高不到 100 m,靶标相距 15–20 m。Matrice 4TD位移监测批发
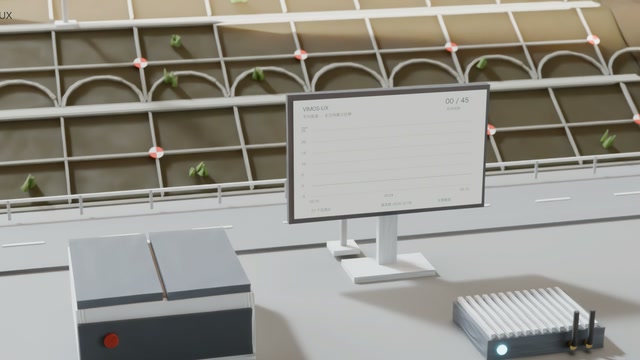
VIMOS-UX 无人机视觉位移监测系统由三层组成。现场采集层包括无人机机场、行业无人机和特制靶标,负责按计划自动起降并采集影像;算法计算层是视觉计算单元,完成靶标识别、亚像素定位、多视角匹配和三维位移解算;成果管理层是管理平台,提供项目与测点管理、期次影像管理、成果表、时序曲线、报告输出和数据接口。现场采集使用大疆机场 3 搭配 Matrice 4TD 行业无人机。机场让无人机按预设计划定时自主起飞、采集、返航并充电,现场无人值守。Matrice 4TD 续航约 40 分钟,自带 4800 万像素中长焦镜头,可直接用于采集靶标影像,不需要另外加装特殊载荷,硬件门槛相对较低。星地遥感的 VIMOS-UX 无人机视觉位移监测系统,在已有无人机与机场的基础上增加视觉计算单元,即可用于边坡的周期性毫米级位移监测。 Matrice 4TD位移监测批发