商机详情 -
周期性无人机边坡监测系统哪家好
算法计算层的处理流程分为几步:影像预处理,识别影像中的靶标,对靶标中心做亚像素级定位,在多个视角之间匹配同一靶标,再依据共线方程组建立观测方程,解算靶标的三维空间坐标,随后与基准期比较得到累计位移。每个成果值都可以回溯到对应期次的原始影像和识别结果。成果管理平台把每一期的结果整理成可直接使用的形式:测点清单与位置、各期次影像、三维累计相对位移成果表、各测点的时序曲线,以及可导出的监测报告。管理单位可以按测点、按时间段查看变化过程,也可以通过数据接口把结果送入已有的养护或结构健康监测系统,不需要另建单独平台。 常规期按日常频次运行,预警期加密到每日多期,兼顾运行成本和响应速度。周期性无人机边坡监测系统哪家好
无人机视觉位移监测系统
参考点之间可以互相检核。同一边坡上通常布设多个参考点,它们都位于稳定区域,彼此之间的相对位置在各期应当保持不变。如果某期参考点之间出现了超出观测误差的变化,就需要核查是观测问题还是参考点本身受到了影响,必要时更换基准点并在解算中说明。有了这一步,整个监测网的基准才有依据。参考点检核的结果也会随每期成果一起输出,例如参考点之间的相对距离变化量。管理人员据此可以直接看到本期的基准是否稳定,而不必另外做专门的检查工作,这也是视觉位移监测成果自带质量说明的一个体现。 周期性无人机边坡监测系统哪家好同一次验证中,沿坡顶走向方向的解算值为 2.26 mm,该方向的真实位移为零。
汛期和强降雨之后,边坡的状态往往需要尽快复核。无人机视觉位移监测的机场可以在事件之后立即加飞,一次航线约 25 分钟,解算约 10 分钟,当天就能拿到各测点的位移变化。常规期按日常频次运行,汛期和事件后加密,既能控制日常成本,也能在需要时快速取得数据。夜间、大风或降雨时无人机不能飞行,监测会出现间隔。这些时段的连续观测可以由地面视觉位移监测站补充:前缘、后缘等重点部位由地面测站连续采集,无人机负责大范围测点的周期复测。两种手段的分工是:无人机覆盖面,地面测站覆盖时间,各自不能替代对方。深圳市星地遥感科技有限公司为公路、铁路、水利等边坡监测提供无人机视觉位移监测系统与监测服务。
一次航线的执行时间约 25 分钟,影像回传后的解算时间约 10 分钟,所以采集当天就可以得到成果,不必等到数据积累多日之后再处理。对管理单位来说,这意味着可以在强降雨、地震等事件之后尽快复测,并在较短时间内看到各测点的变化情况,而不必安排人员上坡逐点测量。数据传输采用“上云接口加局域网自动对接”的方式:无人机返回机场后,影像通过机场的云接口和现场局域网,自动传送到视觉计算单元,由内置算法完成靶标匹配和空间坐标转换,解算出实际物理位移量,再推送到上级平台的数据库,自动生成成果报表与趋势曲线。整个过程不需要人工拷贝和手动处理。 现场只需布设靶标,不必为每个测点供电、布线和维护。
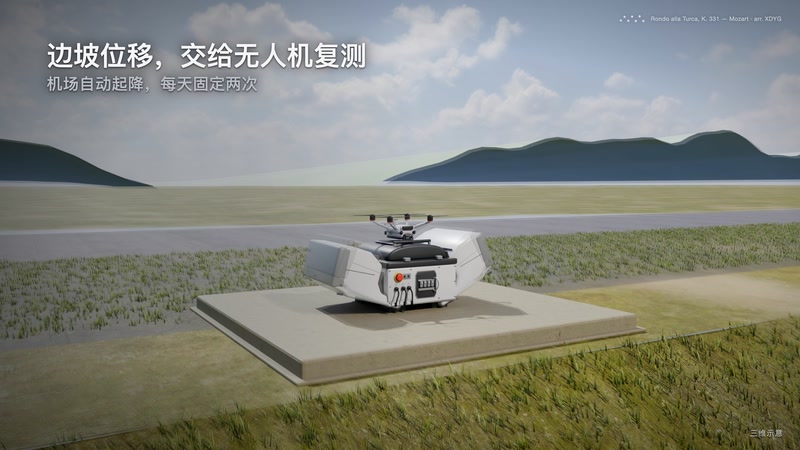
VIMOS-UX 无人机视觉位移监测系统由三层组成。现场采集层包括无人机机场、行业无人机和特制靶标,负责按计划自动起降并采集影像;算法计算层是视觉计算单元,完成靶标识别、亚像素定位、多视角匹配和三维位移解算;成果管理层是管理平台,提供项目与测点管理、期次影像管理、成果表、时序曲线、报告输出和数据接口。现场采集使用大疆机场 3 搭配 Matrice 4TD 行业无人机。机场让无人机按预设计划定时自主起飞、采集、返航并充电,现场无人值守。Matrice 4TD 续航约 40 分钟,自带 4800 万像素中长焦镜头,可直接用于采集靶标影像,不需要另外加装特殊载荷,硬件门槛相对较低。星地遥感的 VIMOS-UX 无人机视觉位移监测系统,在已有无人机与机场的基础上增加视觉计算单元,即可用于边坡的周期性毫米级位移监测。 坡顶测点的中误差略大,与该位置光线条件变化更明显有关。周期性无人机边坡监测系统哪家好
临空面方向和高程方向的监测中误差优于 3 mm,沿坡顶走向方向优于 4 mm。周期性无人机边坡监测系统哪家好
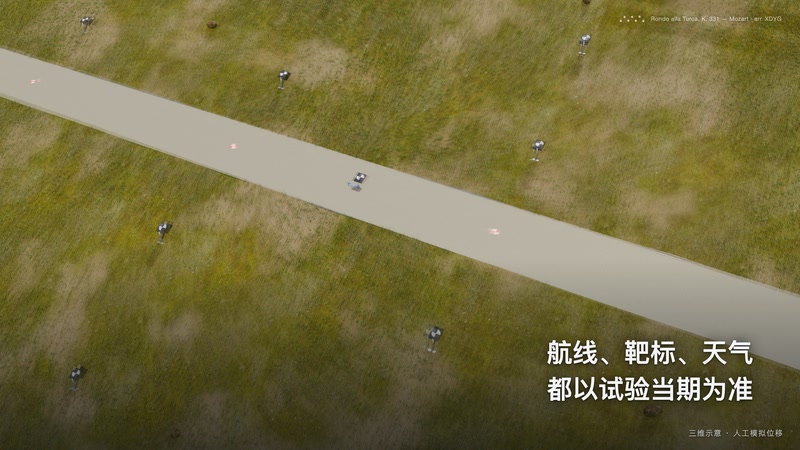
靶标尺寸与拍摄距离、镜头焦距和影像分辨率相关。航线高度越高,单个靶标在影像中占的像素越少,定位的难度越大。设计阶段需要根据无人机镜头参数和计划的拍摄距离,确定靶标尺寸和拍摄点位,使每个靶标在每一幅影像中都有足够的像素。试飞后如果发现靶标成像偏小,可以通过降低航高或调整靶标尺寸来改善。一般做法是在首期试飞后,用实际影像检查每个靶标的成像大小,再决定是否调整航高或增加近距离拍摄点。这个检查只需要在布设和首期阶段做一次,之后只要航线保持不变,靶标的成像条件就保持稳定。 周期性无人机边坡监测系统哪家好