商机详情 -
地质灾害隐患点视觉位移监测无人机厂家直销
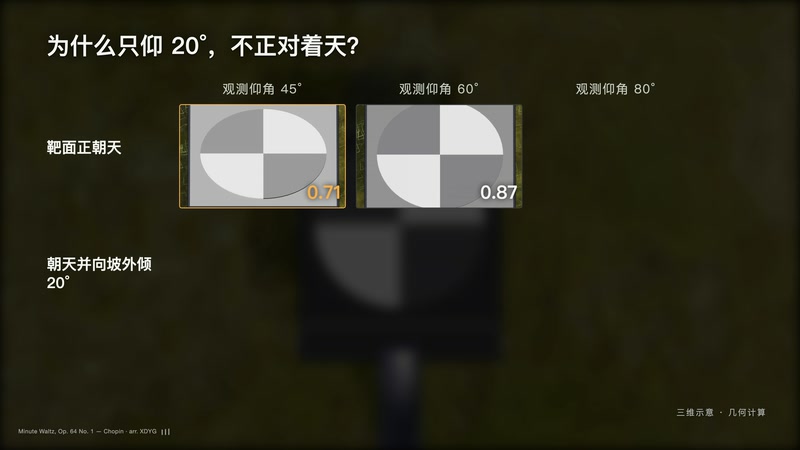
VIMOS-UX 无人机视觉位移监测系统使用 300 mm × 300 mm 的靶标。靶面反射率 90%,在影像里与坡面背景对比清楚。安装方式有背胶和膨胀螺丝两种,混凝土面和金属面都能用。坡面平整、泥沙少的断面,可以用模具直接喷涂。植被茂密或容易被冲积物掩埋的位置,改用立杆靶标。立杆把靶面抬离地表,雨后仍然露在外面。靶标本身不需要供电,也不需要通信模块。日常维护主要是查看靶面是否完整、是否被遮挡。星地遥感随设备提供靶标,并给出每个断面的安装位置图。靶标编号与平台里的测点编号逐一对应。 坡顶测点的中误差略大,与该位置光线条件变化更明显有关。地质灾害隐患点视觉位移监测无人机厂家直销
无人机视觉位移监测系统
采集频次可以按工况分级设置。常规期每日一至两期,满足周期监测;汛期、强降雨后、地震后或预警期,加密到每日多期;在重点部位可以与地面视觉位移监测站配合,实现连续观测。频次越高,数据越密,对机场、电池和算力的占用也越多,需要在监测需求和运行成本之间取舍。实施通常分为几个步骤:收集边坡设计、勘察和既有监测资料,现场踏勘;确定断面、监测点和参考点位置;靶标基础施工与机场安装调试;规划航线并试飞,检查影像质量;首期采集建立基准;转入周期运行并数据入库;定期检查靶标和设备,必要时增补监测点。每一步都有对应的记录和检查,便于后期复核。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。 地质灾害隐患点视觉位移监测无人机厂家直销机场选址要看场地、电源、网络和到边坡的距离。
精度需要用已知位移来检验。验证时在一个测点上安装人工模拟变形装置:由膨胀螺栓固定的金属立杆、带刻度的高精度水平调节滑组和靶标组成,可以让靶标产生精确已知的水平位移。把已知位移与系统解算值对比,就能直接得到误差,这是现场标定系统精度较为直接的方法。在一次连续 31 天的高速公路边坡监测中,验证人员在模拟变形测点沿坡面临空方向人为移动靶标 23 mm,系统解算结果为 21.03 mm,偏差 1.97 mm;沿坡顶走向方向应为 0,解算值为 2.26 mm。两个方向的误差都在 ±3 mm 以内。该结果是在这一项目的现场条件下得到的验证数据。
巡检的成果包括正射影像、数字表面模型、实景三维模型、裂缝台账和巡检简报。正射影像用于识别裂缝、塌落、渗水并做多期比对;数字表面模型相邻两期作差,可以生成高程变化分布图,识别沉陷、隆起和堆积区;实景三维用于整体形态查看和会商展示;裂缝台账对每条裂缝编号,逐期记录发展情况。这些成果是位移监测的重要补充。这些成果以固定格式归档,每一期都与上一期对应,方便做多期比较。成果的精度、分辨率和处理方法会写在每期的数据说明里,使用者在引用某一期成果时,能够知道它是在什么条件下得到的。 连续 31 天、每天上午下午各采集一次,剔除无效数据后得到 45 期有效影像。
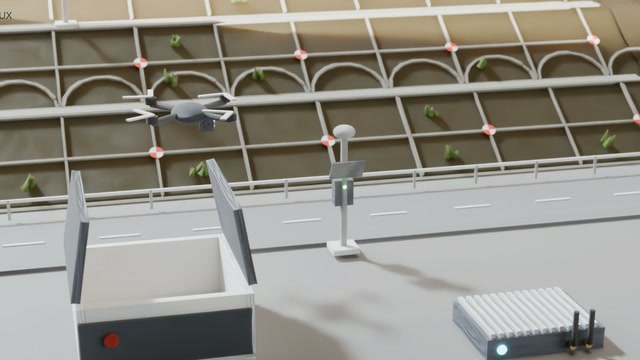
河道挡墙、堤防护坡和水库坝坡是水利工程中的常见对象。这些结构物表面规整,适合布设靶标,监测面积大,人工逐点观测耗时。在一次河道挡墙的验证中,人工模拟东向 10 mm 位移,系统实测误差在 ±2 mm 以内。水利场景下,也可以结合水位变化安排复测时段。施工扰动区域和填方边坡变化相对快,需要更高的复测频次。无人机视觉位移监测可以在施工期把周期缩短到每天多期,监测数据随施工进度更新,为管理单位掌握开挖、填筑期间的坡体变化提供连续的位移资料。施工期靶标可能受到扰动,需要定期检查靶标是否完好,并在记录中标注。 已有机场的单位,加装计算单元和靶标就能开展位移监测。地质灾害隐患点视觉位移监测无人机厂家直销
高速公路和铁路边坡里程长、点位多,适合用机场加无人机做周期复测。地质灾害隐患点视觉位移监测无人机厂家直销
基准期是整个监测的起点,后续每一期的位移都相对它计算,因此首期采集需要格外认真。通常在正式采集前先试飞,检查影像中每个靶标是否清晰、视角是否合适、光线是否稳定,确认各测点和参考点都能被稳定识别,再固定航线和相机参数,开始首期采集。基准期的影像和识别结果要单独归档,以后遇到疑问时可以回到起点核对。基准期数据一旦确定,一般不再更换;如果因为靶标被破坏或边坡处理需要重建基准,应当在记录中注明变更时间和原因,并把新旧基准之间的换算关系一并保存,使整个监测周期的数据可以连续使用。 地质灾害隐患点视觉位移监测无人机厂家直销