商机详情 -
河道挡墙无人机边坡监测系统
河道挡墙和堤防护坡长、直、表面规整。靶标可以沿墙顶或马道等距布设。VIMOS-UX 无人机视觉位移监测系统沿河道走向规划航线。一次飞行可以覆盖一长段岸线。挡墙的水平外倾和墙顶沉降,都能从三维位移里分出来。汛期水位变化时,可以把复测频次提高。靶标不需要供电,水边布设不必拉电缆。每期成果附带当期影像,可以同时看到墙面有无新的渗水痕迹。星地遥感会在航线设计时避开高压线和水面强反光时段。成果可以与水位数据放在同一张图里查看。岸线较长时,可以分段规划多条航线。每段航线对应一组参考点。 监测报告只呈现数据与观测事实,对是否采取措施不作结论。河道挡墙无人机边坡监测系统
无人机视觉位移监测系统
VIMOS-UX 无人机视觉位移监测系统的一次复测,从起飞到出成果用时不长。一条典型航线执行约 25 分钟。无人机落回机场后,影像自动传到视觉计算单元。解算约 10 分钟,结果推送到平台。管理人员在当天就能看到每个靶标的三维变化。强降雨结束后,可以临时加飞一次。不需要等到人员上坡、逐点测完再汇总。复测频次按管理需要设置,常规每天两次。预警期可以加密到每天多期。星地遥感在调试阶段把航线、解算和推送串成自动任务。成果推送后,平台同步更新各测点的时序曲线。复测记录按日期归档,便于回查。 河道挡墙无人机边坡监测系统靶标数量没有固定标准,需按边坡尺寸和需要关注的部位在方案阶段确定。
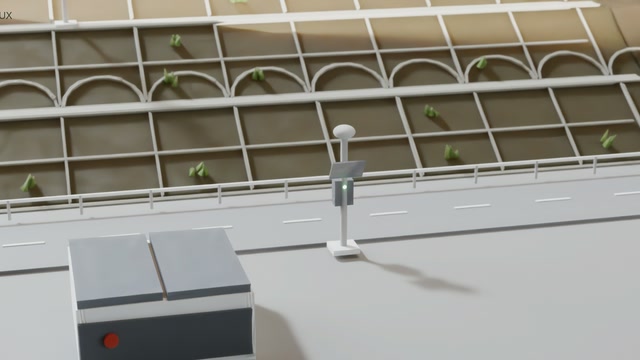
一次航线的执行时间约 25 分钟,影像回传后的解算时间约 10 分钟,所以采集当天就可以得到成果,不必等到数据积累多日之后再处理。对管理单位来说,这意味着可以在强降雨、地震等事件之后尽快复测,并在较短时间内看到各测点的变化情况,而不必安排人员上坡逐点测量。数据传输采用“上云接口加局域网自动对接”的方式:无人机返回机场后,影像通过机场的云接口和现场局域网,自动传送到视觉计算单元,由内置算法完成靶标匹配和空间坐标转换,解算出实际物理位移量,再推送到上级平台的数据库,自动生成成果报表与趋势曲线。整个过程不需要人工拷贝和手动处理。
一座机场可以服务多个边坡断面。机场按计划依次执行多条航线,每条航线对应一段边坡,复测频次可以按需要分别设定。与在每个测点安装传感器相比,建设和运维成本明显降低,也更方便在新增风险边坡时快速扩展:只需布设新的靶标并增加航线,不需要重新建设供电和通信设施。运维成本主要来自三个方面:靶标的检查与维护,机场和无人机的日常保养,以及数据与平台的运行。靶标采用喷漆或立杆形式,不需要供电和通信;机场自动充电、自动起降,现场巡视以月为单位即可;平台部署在管理单位的服务器上,运行维护与一般监测平台相当。整体上不需要每个测点单独维护。 无人机采集影像需达到 8064 × 6048 像素以上的分辨率。
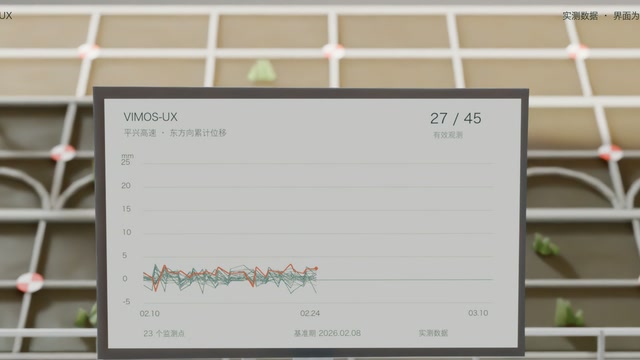
人工上坡测量和无人机复测并不是二选一。人工方法测得仔细,但频次受人力和路况限制。VIMOS-UX 无人机视觉位移监测系统把日常复测交给机场自动完成。人工测量可以改为定期复核和事件后核查。复核时用全站仪或水准对部分靶标单独测量。两组数据放在同一时间轴上比较。差值稳定,说明系统读数可以作为日常依据。差值变大,就先查靶标和参考点。人工复核仍然保留,上坡次数可以减少。星地遥感在方案中把复核点位和复核周期一并写清。复核数据与系统读数一起存档,供后续查阅。两种方法各有分工,数据互为参照。 异常数据先复核原始影像,再对照相邻测点和参考点,区分观测问题与真实变化。矿山边坡无人机视觉位移监测系统费用
临空面方向和高程方向的监测中误差优于 3 mm,沿坡顶走向方向优于 4 mm。河道挡墙无人机边坡监测系统
河道挡墙、堤防护坡和水库坝坡是水利工程中的常见对象。这些结构物表面规整,适合布设靶标,监测面积大,人工逐点观测耗时。在一次河道挡墙的验证中,人工模拟东向 10 mm 位移,系统实测误差在 ±2 mm 以内。水利场景下,也可以结合水位变化安排复测时段。施工扰动区域和填方边坡变化相对快,需要更高的复测频次。无人机视觉位移监测可以在施工期把周期缩短到每天多期,监测数据随施工进度更新,为管理单位掌握开挖、填筑期间的坡体变化提供连续的位移资料。施工期靶标可能受到扰动,需要定期检查靶标是否完好,并在记录中标注。 河道挡墙无人机边坡监测系统