商机详情 -
无人机边坡监测系统供应商
靶标尺寸与拍摄距离、镜头焦距和影像分辨率相关。航线高度越高,单个靶标在影像中占的像素越少,定位的难度越大。设计阶段需要根据无人机镜头参数和计划的拍摄距离,确定靶标尺寸和拍摄点位,使每个靶标在每一幅影像中都有足够的像素。试飞后如果发现靶标成像偏小,可以通过降低航高或调整靶标尺寸来改善。一般做法是在首期试飞后,用实际影像检查每个靶标的成像大小,再决定是否调整航高或增加近距离拍摄点。这个检查只需要在布设和首期阶段做一次,之后只要航线保持不变,靶标的成像条件就保持稳定。 无人机视觉位移监测给出位移数据,处置判断由管理单位作出。无人机边坡监测系统供应商
无人机视觉位移监测系统
常有人问:一个边坡要布多少个靶标?这取决于边坡的长度、高度和管理单位关注的部位。一次高速公路边坡监测布设了 4 个纵断面,包括 4 个参考点和 23 个监测点,合计 27 个靶标,覆盖一段长约 180 m 的三级路堤边坡,断面间距在 15 m 以内。具体数量需要在方案阶段按边坡条件确定,不必套用固定数字。所以靶标数量并不是越多越好:数量取决于需要关注的位置和监测的目的。过密会增加布设和维护的工作量,过疏会漏掉关键部位。方案阶段通常先布设骨干断面,运行后再根据数据和巡检结果增补。 无人机边坡监测系统供应商弃土场扰动期内提高复测频次,扰动结束后再逐步降低。
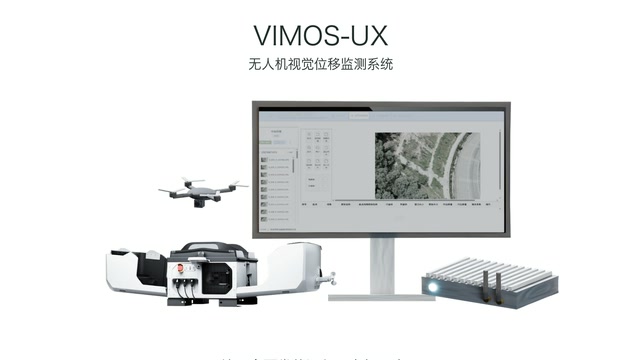
数据的可追溯性体现在两个层面。每一个成果值都可以回溯到对应期次的原始影像、靶标识别结果和解算过程;成果表、时序曲线和报告由平台统一生成,保留生成时间和数据版本。当对某个数据点有疑问时,可以回到原始影像复核,而不是只能看一个单个数字。时序曲线是监测成果的主要表现形式。每个测点在东、北、竖直三个方向各有一条累计相对位移曲线,横轴为采集期次或时间。通过曲线可以直观看到位移的大小、方向和随时间的变化过程,也可以叠加降雨、水位等外部因素做对照。曲线只呈现数据,对数据的解读由管理单位和专业人员完成。
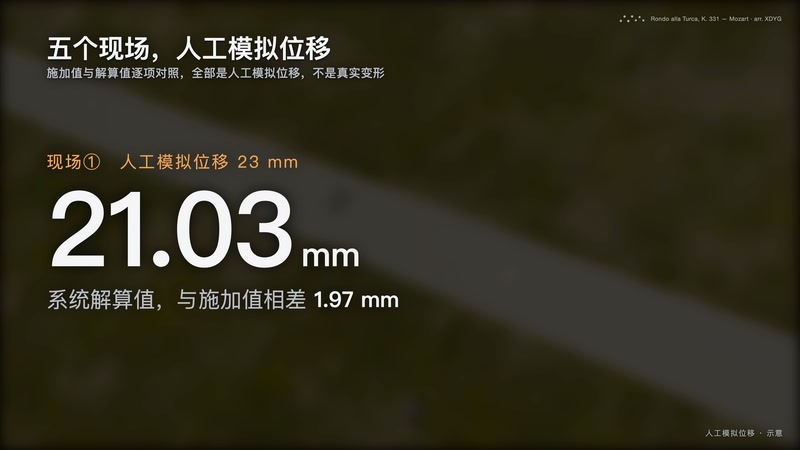
VIMOS-UX 无人机视觉位移监测系统的验收,可以从三方面看。一看静态重复性,靶标不动时各期读数的离散程度。二看已知位移比对,用刻度滑组施加位移后,解算值与刻度值的差。三看与常规测量的对照,用全站仪对部分靶标单独检核。三项结果都要注明航高、靶标间距和观测期数。单看一个精度数字,难以说明系统在现场的表现。在一组 23 个测点、45 期的连续观测中,三个方向的中误差均值分别为 1.10、1.68 和 1.51 mm。这是特定现场条件下的结果。星地遥感会协助业主制定验收方案。验收记录作为项目资料归档。 新增一段边坡,只需增加一条航线和一组靶标。
VIMOS-UX 无人机视觉位移监测系统不是所有场景都适用。坡面上需要能装靶标,靶标还要能被无人机稳定拍到。树冠完全遮盖的坡面,靶标无法成像。所在区域需要满足空域和飞行审批要求。需要秒级连续数据的对象,无人机的复测间隔不够密。这些情况下,更适合换用地面测站、雷达或其他传感器。适用的场合,是坡面开阔、点位分散、需要周期复测的边坡。星地遥感在报价前会先评估这些条件。不适合的项目,会直接说明原因。选对手段,比事后补救更省成本。评估意见会写进方案,作为适用条件的说明。 已有机场的单位,加装计算单元和靶标就能开展位移监测。高速公路边坡无人机位移监测
VIMOS-UX 的成果可经数据接口推送到用户已有的养护平台。无人机边坡监测系统供应商
无人机机场的选址影响整个系统的覆盖范围和运行可靠性。机场需要设置在地基稳固、视野开阔、供电和通信条件较好的位置,并尽量靠近需要覆盖的边坡,缩短往返航程。一座机场可以按预设航线依次执行多个任务,覆盖范围取决于无人机的续航能力和每条航线的作业时间,具体选址需要结合现场踏勘和空域条件确定。如果边坡长度超过单座机场的有效作业范围,可以增设机场或把航线分段,由不同机场分别负责;同一监测网内不同机场获得的数据,仍然使用共同的参考点和统一的坐标系统,成果在平台上合并展示。 无人机边坡监测系统供应商