商机详情 -
排土场无人机位移监测系统
一座机场可以服务多个边坡断面。机场按计划依次执行多条航线,每条航线对应一段边坡,复测频次可以按需要分别设定。与在每个测点安装传感器相比,建设和运维成本明显降低,也更方便在新增风险边坡时快速扩展:只需布设新的靶标并增加航线,不需要重新建设供电和通信设施。运维成本主要来自三个方面:靶标的检查与维护,机场和无人机的日常保养,以及数据与平台的运行。靶标采用喷漆或立杆形式,不需要供电和通信;机场自动充电、自动起降,现场巡视以月为单位即可;平台部署在管理单位的服务器上,运行维护与一般监测平台相当。整体上不需要每个测点单独维护。 监测点按断面均匀排布在马道上,相邻断面的间距不超过 15 m。排土场无人机位移监测系统
无人机视觉位移监测系统
监测数据中不可避免会有无效期次,例如逆光、起雾、靶标被遮挡或被覆盖的时段。系统在处理时根据靶标识别结果和成像质量,对不合格的期次和测点做标记并剔除,不让它们进入时序曲线。在连续 31 天的监测中,经过这一步筛选后保留了 45 期有效影像。无效数据的数量和原因也会被记录,便于分析现场条件对监测的影响。系统会把被剔除的期次和对应原因单独记录,分为成像质量、遮挡、靶标缺失等类型,并在成果表中以空缺标示,而不是用插值补齐。这样使用者在看曲线时,可以清楚知道哪一段是真实观测,哪一段是缺测。 水库坝坡视觉位移监测无人机代理采集约 25 分钟,处理约 10 分钟,意味着当天拍摄、当天就能看到各测点的变化。
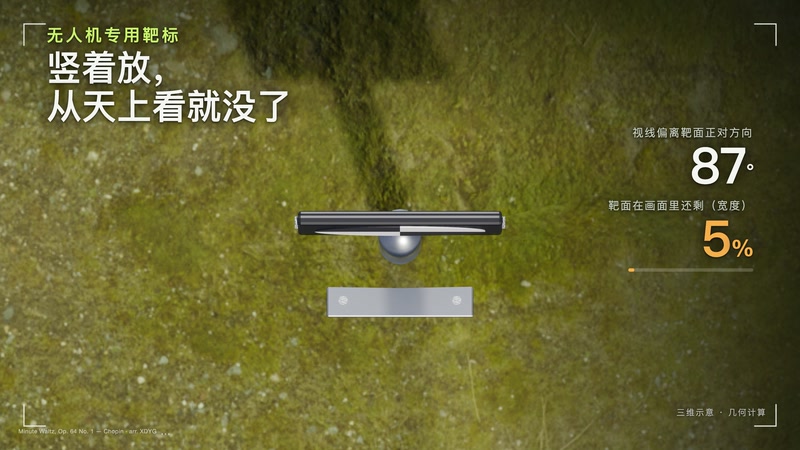
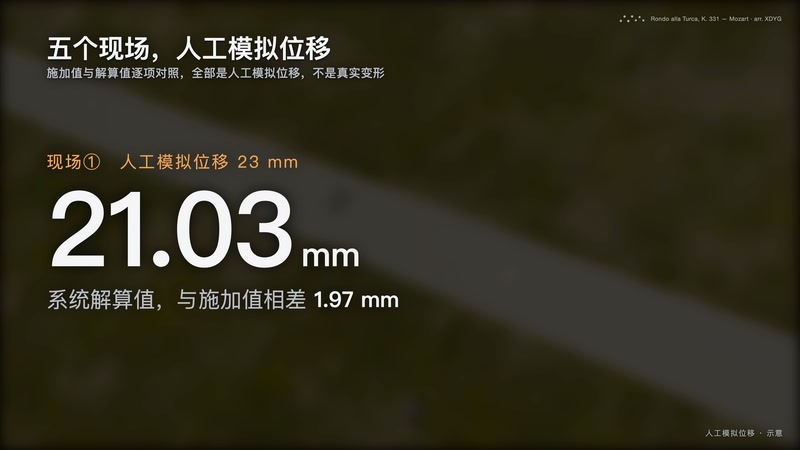
VIMOS-UX 无人机视觉位移监测系统来自星地遥感在视觉位移测量方向的持续研发。系统围绕靶标识别、亚像素定位和多视角三维解算展开。相关成果于 2026 年 4 月通过行业协会组织的评价。在多类现场,研发团队做过人工模拟位移验证。高速公路边坡上,系统连续运行一个月,取得 45 期有效数据。验证和运行数据都保留了原始影像。这些记录可以在项目沟通时提供给业主查看。新项目开始前,也可以安排一次现场演示。演示内容包括航线执行、靶标识别和成果查看。业主据此判断系统是否适合自己的边坡。
交付内容包括:靶标和监测点布置图,航线文件与拍摄参数,各期原始影像,各测点三维累计相对位移成果表与时序曲线,基准期与精度验证记录,监测报告,以及系统的接口说明。管理单位拿到的不只是几张图表,而是一套可以回溯、可以复核的监测数据,也便于后续接入其他系统。常有人问:无人机在空中悬停并不稳定,能做到毫米级吗?关键在于系统不依赖无人机“悬停得多稳”,而是用靶标作为固定参照,在解算中把相机的位置和姿态变化作为参数一并估计,并通过补偿模型消除悬停运动和气温变化的影响。验证数据显示,在 31 天连续监测的现场条件下,观测中误差平均为 1~2 mm 量级。 该成果于 2026 年 4 月通过行业协会组织的评价。
航线规划根据监测区域和镜头参数设计飞行路线与拍照点位。设计完成后先试飞,检查影像中靶标的清晰度、视角和分辨率,再根据试飞结果优化航线与拍摄姿态,使每一期都能以良好的角度和分辨率覆盖同一批靶标。航线文件需要归档,使以后每一期都使用同一条航线。周期采集由机场自动完成。一个典型的设置是每天上午十点和下午四点各执行一次航线,连续运行数十天,现场无需人员值守。某条高速公路边坡的监测从 2 月 8 日持续到 3 月 10 日,共 31 天,剔除无效数据后获得 45 期有效影像。采集时段和频次可以按监测需要设置,降雨后或预警期还可以加密。 VIMOS-UX 计算单元运行 Linux,带 6 TOPS NPU 算力。排土场无人机位移监测系统
机场把无人机的起飞、拍摄、返航和充电串成自动流程,现场无需人员值守。排土场无人机位移监测系统
在山区或线路沿线部署机场,需要考虑供电、通信和防护条件。机场需要稳定的电源和网络,必要时可采用太阳能和备用电源;机场周围应当无遮挡,便于无人机起降;机场自身要有防雨、防尘和防雷措施。部署前需要现场踏勘,评估通信信号和供电条件,并制定设备巡检计划,使机场长期保持可用状态。机场还需要定期检查和维护,包括起降平台、充电接口、舱盖、气象传感器和通信设备。建议建立巡检台账,记录每次检查的时间、内容和发现的问题,使机场在监测周期内始终处于可用状态。深圳市星地遥感科技有限公司为公路、铁路、水利等边坡监测提供无人机视觉位移监测系统与监测服务。 排土场无人机位移监测系统