商机详情 -
公路边坡无人机视觉位移监测系统现货
无人机作业需要遵守航空摄影和飞行安全的相关要求。在边坡监测中,需要事先了解作业区域的空域情况,办理必要的飞行手续,按照低空数字航空摄影规范和无人机航摄安全作业基本要求制定飞行方案,并在航线设计中避开高压线、通信塔和交通线路上方。固定航线、固定时段的自动作业,有利于提前报备和日常管理。在靠近居民区、交通线或敏感设施的区域,还需要与相关管理单位沟通飞行时段和航线,必要时对航线加以限制。固定航线的好处是风险点可以事先评估,运行期间不会因为临时调整而引入新的变量。深圳市星地遥感科技有限公司为公路、铁路、水利等边坡监测提供无人机视觉位移监测系统与监测服务。 VIMOS-UX 计算单元运行 Linux,带 6 TOPS NPU 算力。公路边坡无人机视觉位移监测系统现货
无人机视觉位移监测系统
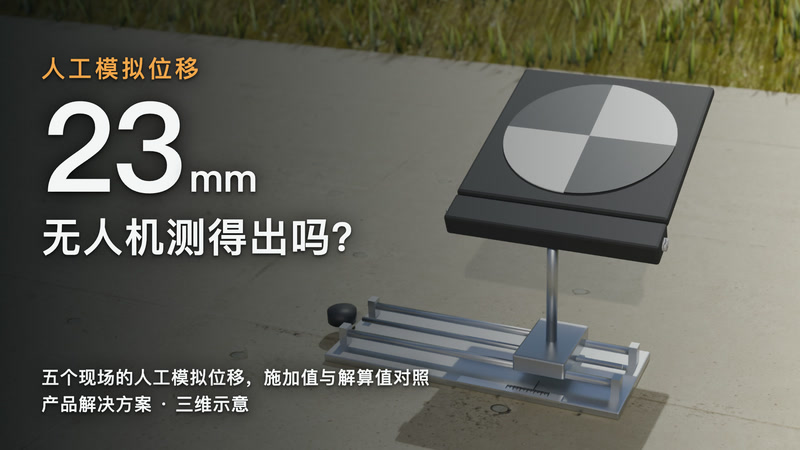
交付内容包括:靶标和监测点布置图,航线文件与拍摄参数,各期原始影像,各测点三维累计相对位移成果表与时序曲线,基准期与精度验证记录,监测报告,以及系统的接口说明。管理单位拿到的不只是几张图表,而是一套可以回溯、可以复核的监测数据,也便于后续接入其他系统。常有人问:无人机在空中悬停并不稳定,能做到毫米级吗?关键在于系统不依赖无人机“悬停得多稳”,而是用靶标作为固定参照,在解算中把相机的位置和姿态变化作为参数一并估计,并通过补偿模型消除悬停运动和气温变化的影响。验证数据显示,在 31 天连续监测的现场条件下,观测中误差平均为 1~2 mm 量级。 公路边坡无人机视觉位移监测系统现货保留人工复核的同时,上坡测量的次数可以减少。
分断面统计时可以看到差异。多数断面各测点三个方向的中误差基本在 2 mm 以内;位于坡顶的断面中误差略大,但仍在 4 mm 以内,分析认为与坡顶光线条件变化更明显有关。这类差异说明精度会受现场光照影响,设计阶段可以通过调整拍摄时段、增加拍摄点位等方式加以改善。北方向的精度相对略低,与该方向的多余观测数较少有关。改善的办法是在航线设计中增加相应方向的拍摄点位,增加多余观测,让每个测点在三个方向上的观测条件更均衡。这类优化可以在试飞和首期数据检查之后进行,不需要改变靶标或硬件,只调整航线和拍摄点即可。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。
高程变化分布图是巡检成果的一种。它通过相邻两期、或与基准期的数字表面模型作差得到,能够显示沉陷、隆起和堆积区的分布。这类成果的有效识别下限由各期检核点的比对结果确定,一般为厘米级,适合判断变形的范围和发展趋势;而测点上毫米级的位移,则由视觉位移监测获取。两类成果的精度层次不同,使用时需要区分。因此在使用高程变化分布图时,需要同时参考位移监测数据:分布图用来圈定变化区域,位移曲线用来定量描述变化大小。两者结合,才能既看到“哪里在变”,又看到“变了多少、变得多快”。 VIMOS-UX 的成果可经数据接口推送到用户已有的养护平台。
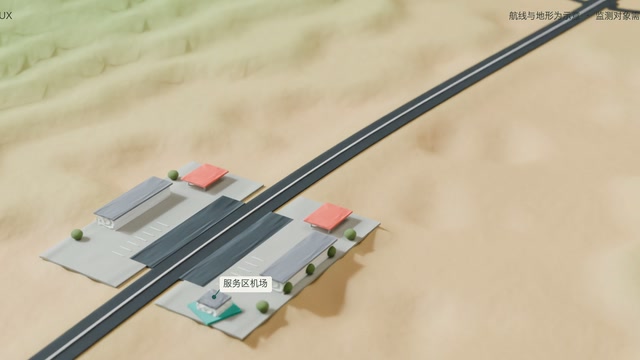
无人机监测方案的编制通常参考一系列规范和标准,包括《地质灾害防治条例》,《滑坡防治工程勘查规范》,《崩塌、滑坡、泥石流监测规范》,《工程测量标准》,《低空数字航空摄影规范》,《无人机航摄安全作业基本要求》,《倾斜数字航空摄影技术规程》以及《数字测绘成果质量检查与验收》等。方案中的监测内容、精度要求和成果形式,都需要与这些规范以及项目既有资料相衔接。这些规范主要用于确定监测内容、精度要求、成果形式和作业安全等方面的基本要求。具体项目还需要结合业主的设计文件、地方标准和管理要求,在方案中逐项对应,避免出现遗漏或相互矛盾的地方。 无人机落回机场后,影像经机场与局域网自动流转到计算单元,全程不需要人工搬运数据。公路边坡无人机视觉位移监测系统现货
汛期和强降雨之后,机场可以立即加飞一次,当天取得各测点的位移变化。公路边坡无人机视觉位移监测系统现货
常有人问,VIMOS-UX 无人机视觉位移监测系统下雨天能不能飞。答案取决于机场的气象判断和飞行条件。持续暴雨、浓雾和强风时,任务会自动推迟。夜间光照不足,也不适合采集靶标影像。所以这套系统的时间分辨率受天气限制。对需要连续观测的重点部位,可以加装地面视觉测站。雨停后,机场可以随即起飞复测。被推迟的任务和原因都会记录在案。星地遥感在方案阶段会说明这一适用边界。选型时把天气因素考虑进去,比事后补测更省事。加装的地面测站与无人机共用同一个数据平台。两种数据可以在同一张曲线图里对照。 公路边坡无人机视觉位移监测系统现货