商机详情 -
堤防护坡无人机边坡监测系统价钱
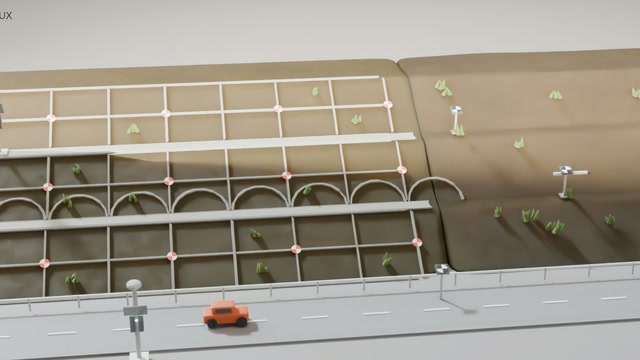
VIMOS-UX 无人机视觉位移监测系统由三层组成。现场采集层包括无人机机场、行业无人机和特制靶标,负责按计划自动起降并采集影像;算法计算层是视觉计算单元,完成靶标识别、亚像素定位、多视角匹配和三维位移解算;成果管理层是管理平台,提供项目与测点管理、期次影像管理、成果表、时序曲线、报告输出和数据接口。现场采集使用大疆机场 3 搭配 Matrice 4TD 行业无人机。机场让无人机按预设计划定时自主起飞、采集、返航并充电,现场无人值守。Matrice 4TD 续航约 40 分钟,自带 4800 万像素中长焦镜头,可直接用于采集靶标影像,不需要另外加装特殊载荷,硬件门槛相对较低。星地遥感的 VIMOS-UX 无人机视觉位移监测系统,在已有无人机与机场的基础上增加视觉计算单元,即可用于边坡的周期性毫米级位移监测。 立杆靶标的靶面仰起朝天,便于无人机从上方拍清。堤防护坡无人机边坡监测系统价钱
无人机视觉位移监测系统
VIMOS-UX 无人机视觉位移监测系统不是所有场景都适用。坡面上需要能装靶标,靶标还要能被无人机稳定拍到。树冠完全遮盖的坡面,靶标无法成像。所在区域需要满足空域和飞行审批要求。需要秒级连续数据的对象,无人机的复测间隔不够密。这些情况下,更适合换用地面测站、雷达或其他传感器。适用的场合,是坡面开阔、点位分散、需要周期复测的边坡。星地遥感在报价前会先评估这些条件。不适合的项目,会直接说明原因。选对手段,比事后补救更省成本。评估意见会写进方案,作为适用条件的说明。 非接触无人机边坡监测系统哪家专业拍摄角度和航线位置固定不变,各期影像才具备可比的几何条件。
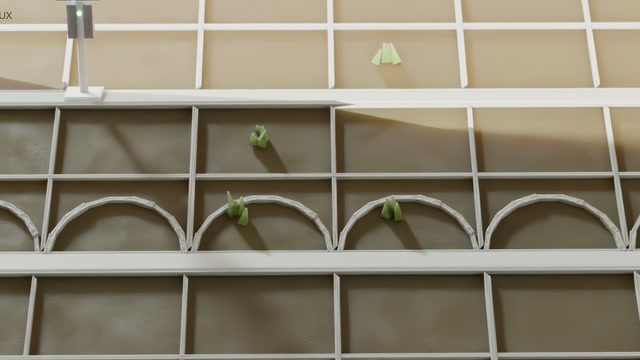
光照是影响视觉测量的重要因素。强烈的逆光、阴影变化会改变靶标成像。实践中的应对办法是固定采集时段、选择光线相对稳定的时间窗口,对坡顶等受光线影响明显的测点增加拍摄点位,并在数据处理中剔除成像质量不合格的期次。这也是一次 31 天监测中剔除无效数据后仍保留 45 期有效影像的原因。降雨会带来泥沙,覆盖坡面靶标。对这类断面,使用立杆式靶标,把靶标抬高到坡面以上,避免被泥沙掩埋;日常巡检中把靶标完好情况作为检查项,影像中靶标不可见时,系统会在处理时标记该期该点数据无效。这样既使靶标长期可见,也让无效数据能够被识别、不混入时序曲线。
常有人问,VIMOS-UX 无人机视觉位移监测系统下雨天能不能飞。答案取决于机场的气象判断和飞行条件。持续暴雨、浓雾和强风时,任务会自动推迟。夜间光照不足,也不适合采集靶标影像。所以这套系统的时间分辨率受天气限制。对需要连续观测的重点部位,可以加装地面视觉测站。雨停后,机场可以随即起飞复测。被推迟的任务和原因都会记录在案。星地遥感在方案阶段会说明这一适用边界。选型时把天气因素考虑进去,比事后补测更省事。加装的地面测站与无人机共用同一个数据平台。两种数据可以在同一张曲线图里对照。 在一次验证中,靶标沿临空面方向被人为移动 23 mm,系统解算值为 21.03 mm。
一次航线的执行时间约 25 分钟,影像回传后的解算时间约 10 分钟,所以采集当天就可以得到成果,不必等到数据积累多日之后再处理。对管理单位来说,这意味着可以在强降雨、地震等事件之后尽快复测,并在较短时间内看到各测点的变化情况,而不必安排人员上坡逐点测量。数据传输采用“上云接口加局域网自动对接”的方式:无人机返回机场后,影像通过机场的云接口和现场局域网,自动传送到视觉计算单元,由内置算法完成靶标匹配和空间坐标转换,解算出实际物理位移量,再推送到上级平台的数据库,自动生成成果报表与趋势曲线。整个过程不需要人工拷贝和手动处理。 人工模拟变形装置由金属立杆、带刻度的水平调节滑组和靶标组成,可产生已知量级的位移。毫米级无人机视觉位移监测费用
坡上的靶标不带电,不需要拉线,也没有通信模块。堤防护坡无人机边坡监测系统价钱
采购 VIMOS-UX 无人机视觉位移监测系统,交付内容一般包括几部分。硬件有视觉计算单元和配套靶标,机场与无人机可用用户现有设备。软件有靶标识别与位移解算程序,以及成果管理平台。技术文件有监测方案、靶标布设图、航线文件和测点台账。现场服务包括踏勘、靶标安装指导、试飞和基准期采集。上线后提供平台操作培训和数据接口文档。每期成果包括三维累计位移表、时序曲线和影像记录。具体清单在合同技术附件中逐项列明。星地遥感按项目规模确定交付周期。交付范围不清楚时,可以先从一段试点边坡开始。 堤防护坡无人机边坡监测系统价钱