商机详情 -
危岩体大疆机场3边坡监测
一座机场可以照看几段边坡,关键在任务调度。VIMOS-UX 无人机视觉位移监测系统为每段边坡建一条单独的航线。各条航线按时段排进机场的任务表。两次任务之间预留充电时间。Matrice 4TD 续航约 40 分钟,一条航线执行约 25 分钟,留有返航余量。重点坡段可以安排更高的复测频次。一般坡段按常规频次轮换。新增边坡时,只需加一条航线和一组靶标。任务执行情况在平台上逐条记录。星地遥感会按机场位置和航线长度测算一座机场能覆盖多少坡段。航线排程可以在平台上按季节调整。 保留人工复核的同时,上坡测量的次数可以减少。危岩体大疆机场3边坡监测
无人机视觉位移监测系统
高速公路的路堑和路堤边坡沿线分布,单段不长,总量很大。养护单位要在有限人手下照看几十处坡面。VIMOS-UX 无人机视觉位移监测系统适合这种线状分布。一座机场按航线依次飞多段边坡,每段坡面装一组靶标。路面以外的作业只有靶标安装,不占用车道。日常复测在机场里自动完成,不需要封道。成果按里程和测点编号归档,便于养护台账对照。雨季可以按坡段的关注程度设定不同频次。星地遥感可按里程分段出方案,先做重点坡段。后续路段沿用同一套靶标和成果格式。靶标安装可安排在养护作业时段一并完成。 订购无人机机场边坡监测每个靶标都从多个方向被拍到,多条观测方向联立求解,得到它的三维空间坐标。
一张照片只能给出靶标在画面上的二维位置。要得到三维位移,需要从不同方向拍同一个靶标。VIMOS-UX 无人机视觉位移监测系统沿航线在多个点位拍摄。每个靶标都出现在几张不同视角的影像里。计算单元先识别靶标,再定位靶标中心。多张影像的观测方向联立求解,得出靶标的空间坐标。各期坐标与基准期相减,就是累计位移。参考点的坐标变化用来检核解算网。拍摄点位分布得越均衡,各方向的精度越接近。星地遥感在航线设计时会兼顾临空面和走向两个方向的观测角度。拍摄点位越多,多余观测越充分。
数据的可追溯性体现在两个层面。每一个成果值都可以回溯到对应期次的原始影像、靶标识别结果和解算过程;成果表、时序曲线和报告由平台统一生成,保留生成时间和数据版本。当对某个数据点有疑问时,可以回到原始影像复核,而不是只能看一个单个数字。时序曲线是监测成果的主要表现形式。每个测点在东、北、竖直三个方向各有一条累计相对位移曲线,横轴为采集期次或时间。通过曲线可以直观看到位移的大小、方向和随时间的变化过程,也可以叠加降雨、水位等外部因素做对照。曲线只呈现数据,对数据的解读由管理单位和专业人员完成。 逆光和阴影会影响靶标成像,实际运行中通常固定采集时段、选择光线稳定的时间窗口。
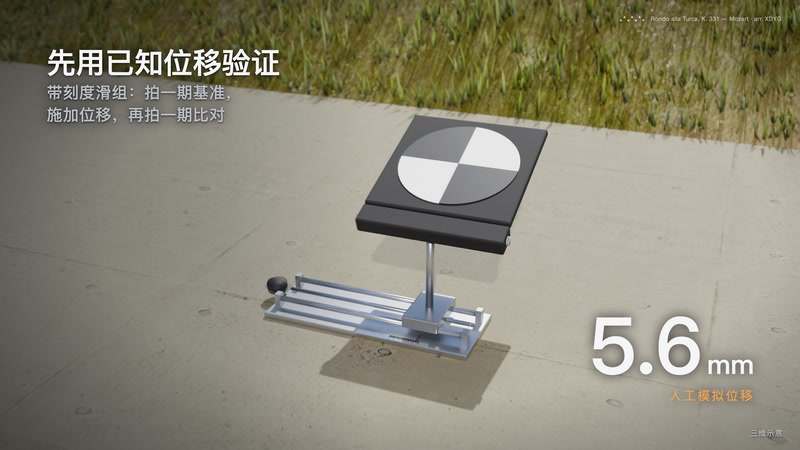
无人机在空中悬停时会有微小的位置和姿态变化,气温变化也会影响成像,这些都会进入测量误差。系统建立了顾及相机位置和姿态变化的位移观测误差补偿模型,把悬停运动和温度变化引起的误差从观测量中扣除,再解算靶标位移。这一步是毫米级精度的关键之一,也是同类设备与普通摄影测量的区别所在。靶标位移的解算使用多方向观测量。同一个靶标在不同视角下被拍到,每个视角给出一条观测方向,系统按共线方程组建观测方程,联立求解靶标的三维空间坐标。视角越多、分布越合理,多余观测越多,结果越稳定。航线设计时会考虑拍摄点位的分布,使每个测点在东、北、竖直三个方向上都有足够的观测条件。星地遥感 VIMOS-UX 系统由现场采集、算法计算和成果管理三部分组成,可接入业主已有的监测平台。 立杆靶标的靶面仰起朝天,便于无人机从上方拍清。危岩体大疆机场3边坡监测
摄影测量和激光点云适合看整个坡面,视觉位移监测则在靶标点上给出毫米级的位移数据。危岩体大疆机场3边坡监测
VIMOS-UX 无人机视觉位移监测系统上线后,日常运维工作量不大。机场自动完成起降、充电和任务调度。运维人员定期查看机场舱盖、充电触点和气象传感器。靶标定期巡查,重点看是否被遮挡、移位或损坏。雨季过后,坡面喷涂靶标要检查是否被冲刷褪色。平台会标记成像不合格的期次,提示运维人员关注。被遮挡的靶标清理后,数据可以继续接续。更换过的靶标需要重新建立基准。星地遥感提供运维清单和远程技术支持。运维记录与成果数据一起归档。运维发现的问题按类别登记,处理后销项。机场固件升级前先做功能测试。 危岩体大疆机场3边坡监测