商机详情 -
无人机变形监测系统安装
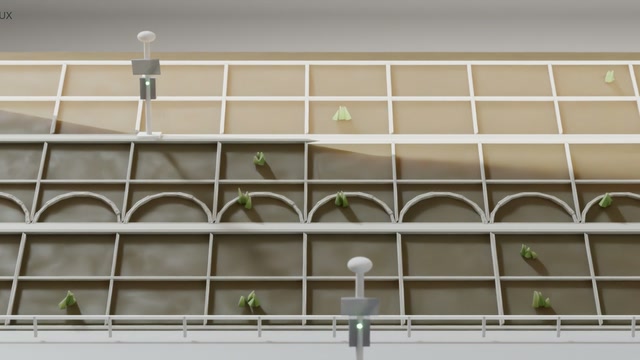
一张照片只能给出靶标在画面上的二维位置。要得到三维位移,需要从不同方向拍同一个靶标。VIMOS-UX 无人机视觉位移监测系统沿航线在多个点位拍摄。每个靶标都出现在几张不同视角的影像里。计算单元先识别靶标,再定位靶标中心。多张影像的观测方向联立求解,得出靶标的空间坐标。各期坐标与基准期相减,就是累计位移。参考点的坐标变化用来检核解算网。拍摄点位分布得越均衡,各方向的精度越接近。星地遥感在航线设计时会兼顾临空面和走向两个方向的观测角度。拍摄点位越多,多余观测越充分。 人工模拟位移试验可以在现场直接检验无人机解算结果。无人机变形监测系统安装
无人机视觉位移监测系统
河道挡墙、堤防护坡和水库坝坡是水利工程中的常见对象。这些结构物表面规整,适合布设靶标,监测面积大,人工逐点观测耗时。在一次河道挡墙的验证中,人工模拟东向 10 mm 位移,系统实测误差在 ±2 mm 以内。水利场景下,也可以结合水位变化安排复测时段。施工扰动区域和填方边坡变化相对快,需要更高的复测频次。无人机视觉位移监测可以在施工期把周期缩短到每天多期,监测数据随施工进度更新,为管理单位掌握开挖、填筑期间的坡体变化提供连续的位移资料。施工期靶标可能受到扰动,需要定期检查靶标是否完好,并在记录中标注。 无人机变形监测系统安装降雨容易带来泥沙的断面,适合采用立杆式靶标,避免靶标被覆盖。
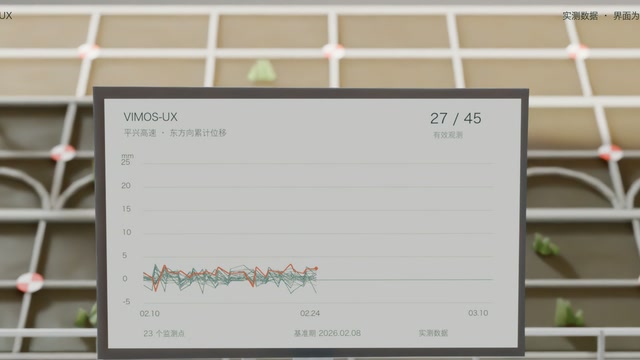
管理单位在使用平台时,通常需要掌握几项基本操作:查看各测点的时序曲线和成果表;按时间段和测点导出数据;设置提醒阈值;查看各期原始影像和靶标识别结果,复核异常数据;以及生成监测报告。平台设计成面向监测管理人员,不要求用户理解算法细节,但提供足够的数据和影像用于复核,也支持对接已有系统。平台还提供使用记录和操作日志,管理员可以看到谁在什么时间查看或导出了哪些数据。对于涉及多个部门的项目,可以按角色设置权限,业主、设计、施工和监测单位各自看到需要的内容。
巡检的成果包括正射影像、数字表面模型、实景三维模型、裂缝台账和巡检简报。正射影像用于识别裂缝、塌落、渗水并做多期比对;数字表面模型相邻两期作差,可以生成高程变化分布图,识别沉陷、隆起和堆积区;实景三维用于整体形态查看和会商展示;裂缝台账对每条裂缝编号,逐期记录发展情况。这些成果是位移监测的重要补充。这些成果以固定格式归档,每一期都与上一期对应,方便做多期比较。成果的精度、分辨率和处理方法会写在每期的数据说明里,使用者在引用某一期成果时,能够知道它是在什么条件下得到的。 坡顶测点的中误差略大,与该位置光线条件变化更明显有关。
VIMOS-UX 无人机视觉位移监测系统的机场选址,需要几项基本条件。场地要平整,周围没有高大遮挡,便于起降。要有稳定的电源,没有市电的地方可以考虑太阳能加储能。要有可用的网络,满足任务下发和影像回传。距离监测边坡不宜过远,减少往返的电量消耗。机场本身要做好防雷接地。选址前,星地遥感会安排现场踏勘并测试信号。不满足条件的点位,可以调整到附近的管理站或服务区。选址结果写入方案,作为后续安装的依据。机场的日常巡检内容也在方案里一并列出。选址时还要考虑无人机起降方向上的净空。 靶标数量没有固定标准,需按边坡尺寸和需要关注的部位在方案阶段确定。无人机变形监测系统安装
通过数据接口,视觉位移成果可以作为一个数据源并入业主现有的养护或监测平台。无人机变形监测系统安装
VIMOS-UX 无人机视觉位移监测系统由三层组成。现场采集层包括无人机机场、行业无人机和特制靶标,负责按计划自动起降并采集影像;算法计算层是视觉计算单元,完成靶标识别、亚像素定位、多视角匹配和三维位移解算;成果管理层是管理平台,提供项目与测点管理、期次影像管理、成果表、时序曲线、报告输出和数据接口。现场采集使用大疆机场 3 搭配 Matrice 4TD 行业无人机。机场让无人机按预设计划定时自主起飞、采集、返航并充电,现场无人值守。Matrice 4TD 续航约 40 分钟,自带 4800 万像素中长焦镜头,可直接用于采集靶标影像,不需要另外加装特殊载荷,硬件门槛相对较低。星地遥感的 VIMOS-UX 无人机视觉位移监测系统,在已有无人机与机场的基础上增加视觉计算单元,即可用于边坡的周期性毫米级位移监测。 无人机变形监测系统安装