商机详情 -
无人机位移监测系统费用
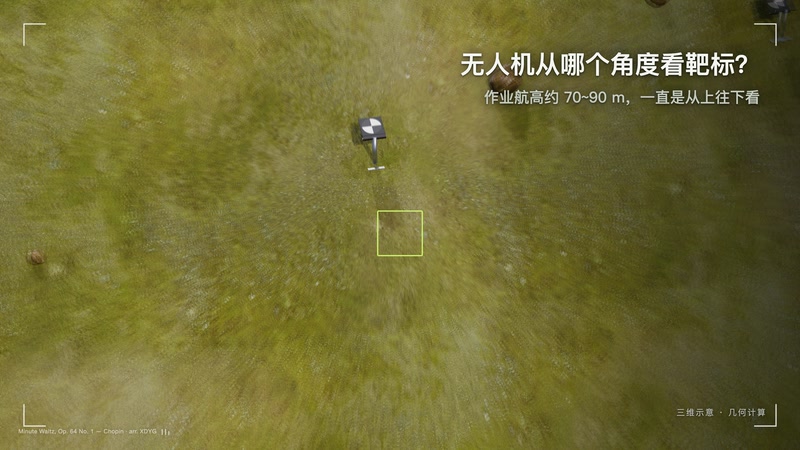
精度需要用已知位移来检验。验证时在一个测点上安装人工模拟变形装置:由膨胀螺栓固定的金属立杆、带刻度的高精度水平调节滑组和靶标组成,可以让靶标产生精确已知的水平位移。把已知位移与系统解算值对比,就能直接得到误差,这是现场标定系统精度较为直接的方法。在一次连续 31 天的高速公路边坡监测中,验证人员在模拟变形测点沿坡面临空方向人为移动靶标 23 mm,系统解算结果为 21.03 mm,偏差 1.97 mm;沿坡顶走向方向应为 0,解算值为 2.26 mm。两个方向的误差都在 ±3 mm 以内。该结果是在这一项目的现场条件下得到的验证数据。 立杆靶标的靶面仰起朝天,便于无人机从上方拍清。无人机位移监测系统费用
无人机视觉位移监测系统
一座机场可以服务多个边坡断面。机场按计划依次执行多条航线,每条航线对应一段边坡,复测频次可以按需要分别设定。与在每个测点安装传感器相比,建设和运维成本明显降低,也更方便在新增风险边坡时快速扩展:只需布设新的靶标并增加航线,不需要重新建设供电和通信设施。运维成本主要来自三个方面:靶标的检查与维护,机场和无人机的日常保养,以及数据与平台的运行。靶标采用喷漆或立杆形式,不需要供电和通信;机场自动充电、自动起降,现场巡视以月为单位即可;平台部署在管理单位的服务器上,运行维护与一般监测平台相当。整体上不需要每个测点单独维护。 无人机位移监测系统费用一个架次的无人机复测,能覆盖 500 m 以上的条带。
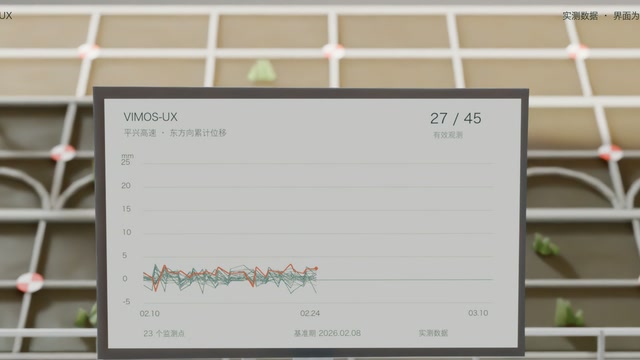
光照是影响视觉测量的重要因素。强烈的逆光、阴影变化会改变靶标成像。实践中的应对办法是固定采集时段、选择光线相对稳定的时间窗口,对坡顶等受光线影响明显的测点增加拍摄点位,并在数据处理中剔除成像质量不合格的期次。这也是一次 31 天监测中剔除无效数据后仍保留 45 期有效影像的原因。降雨会带来泥沙,覆盖坡面靶标。对这类断面,使用立杆式靶标,把靶标抬高到坡面以上,避免被泥沙掩埋;日常巡检中把靶标完好情况作为检查项,影像中靶标不可见时,系统会在处理时标记该期该点数据无效。这样既使靶标长期可见,也让无效数据能够被识别、不混入时序曲线。
采购 VIMOS-UX 无人机视觉位移监测系统,交付内容一般包括几部分。硬件有视觉计算单元和配套靶标,机场与无人机可用用户现有设备。软件有靶标识别与位移解算程序,以及成果管理平台。技术文件有监测方案、靶标布设图、航线文件和测点台账。现场服务包括踏勘、靶标安装指导、试飞和基准期采集。上线后提供平台操作培训和数据接口文档。每期成果包括三维累计位移表、时序曲线和影像记录。具体清单在合同技术附件中逐项列明。星地遥感按项目规模确定交付周期。交付范围不清楚时,可以先从一段试点边坡开始。 靶标可以采用坡面喷涂的红色标识,也可以采用固定在金属立杆顶端的形式。
系统不需要特殊测量载荷。某高速公路边坡监测只使用 Matrice 4 系列行业无人机自带的镜头,就取得了平均 1~2 mm 的观测中误差。这使得毫米级的空基监测不再依赖昂贵的专业测量载荷,也让已经配备无人机和机场的单位,可以在已有设备基础上增加视觉计算单元,把无人机从巡检工具扩展为位移监测工具。与人工测量相比,差别主要在频次和覆盖。全站仪、水准仪需要人员到达现场逐点观测,作业周期长,受天气和交通管制影响,难以做到高频复测。无人机视觉位移监测由机场自动执行,31 天内获得 45 期成果,全程不需要人员到场,复测频次可以明显高于人工测量,同一批靶标也不会因为换人观测而引入人为差异。 拍摄角度和航线位置固定不变,各期影像才具备可比的几何条件。无人机位移监测系统费用
每期使用同一份航线文件和相机设置,是使多期成果可以相互比较的基本做法。无人机位移监测系统费用
定期航测对影像质量有明确要求:正射摄影地面分辨率不低于 2 cm,航向重叠度不低于 80%,旁向重叠度不低于 70%;陡坡、陡坎等部位补充倾斜摄影或贴近坡面的立面航线;采用仿地飞行,保持相对坡面高度一致,使全坡面分辨率均匀;各期航线、相机参数和飞行时段保持一致,航线文件归档,使多期成果可以比较。这些指标并不是为了追求更高的分辨率,而是为了使各期成果之间具有可比性:重叠度支撑了三维重建的稳定,固定的航线和相机参数使不同期次的影像在几何上具有一致的条件。 无人机位移监测系统费用