商机详情 -
基坑边坡无人机位移监测
公路边坡是典型的应用场景。路堤和路堑边坡数量多、里程长,紧邻行车道,人工到达和逐点观测都受交通管制限制。无人机机场可以按计划自动采集,靶标沿马道布设,对线状分布的边坡形成周期监测。管理单位可以按风险等级设定不同的复测频次,对重点边坡加密观测,对一般边坡保持常规周期。铁路路基和路堑边坡同样适用。铁路沿线边坡分布分散,部分路段人员到达困难,天窗时间有限。无人机视觉位移监测不占用线路,靶标布设后由无人机自动采集,可以对沿线重点边坡进行周期复测。靶标布设位置需要与铁路管理单位协调,避开限界和接触网等设施。 航线设计完成后先试飞,根据影像质量再优化航线和拍摄姿态。基坑边坡无人机位移监测
无人机视觉位移监测系统
机场运行需要对电池和续航做规划。Matrice 4TD 续航约 40 分钟,一条典型航线的执行时间约 25 分钟,留出了返航和安全余量。多条航线依次执行时,需要考虑每次起飞前的充电时间和任务间隔,避免因电量不足中断任务。机场自带充电功能,可以在任务之间自动补电,按计划安排的采集时段需要预留足够的补电时间。实际运行中,还会在每次任务开始前检查电量、天气和空域状态,不满足条件时自动推迟或取消任务,并记录原因。这样的记录同样是数据质量说明的一部分,解释为什么某一天没有成果。 基坑边坡无人机位移监测靶标可用背胶粘贴,也可用膨胀螺丝固定在混凝土面上。
无人机机场的选址影响整个系统的覆盖范围和运行可靠性。机场需要设置在地基稳固、视野开阔、供电和通信条件较好的位置,并尽量靠近需要覆盖的边坡,缩短往返航程。一座机场可以按预设航线依次执行多个任务,覆盖范围取决于无人机的续航能力和每条航线的作业时间,具体选址需要结合现场踏勘和空域条件确定。如果边坡长度超过单座机场的有效作业范围,可以增设机场或把航线分段,由不同机场分别负责;同一监测网内不同机场获得的数据,仍然使用共同的参考点和统一的坐标系统,成果在平台上合并展示。
交付内容包括:靶标和监测点布置图,航线文件与拍摄参数,各期原始影像,各测点三维累计相对位移成果表与时序曲线,基准期与精度验证记录,监测报告,以及系统的接口说明。管理单位拿到的不只是几张图表,而是一套可以回溯、可以复核的监测数据,也便于后续接入其他系统。常有人问:无人机在空中悬停并不稳定,能做到毫米级吗?关键在于系统不依赖无人机“悬停得多稳”,而是用靶标作为固定参照,在解算中把相机的位置和姿态变化作为参数一并估计,并通过补偿模型消除悬停运动和气温变化的影响。验证数据显示,在 31 天连续监测的现场条件下,观测中误差平均为 1~2 mm 量级。 汛期和强降雨之后,机场可以立即加飞一次,当天取得各测点的位移变化。
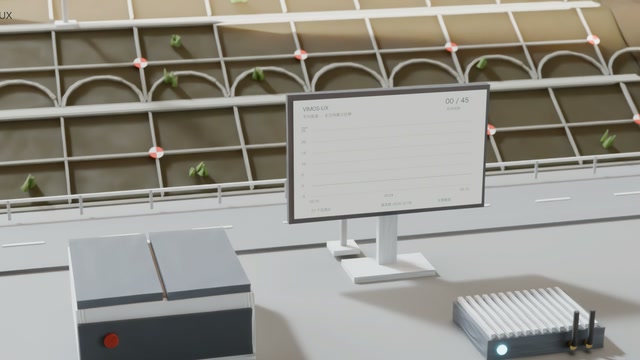
一张照片只能给出靶标在画面上的二维位置。要得到三维位移,需要从不同方向拍同一个靶标。VIMOS-UX 无人机视觉位移监测系统沿航线在多个点位拍摄。每个靶标都出现在几张不同视角的影像里。计算单元先识别靶标,再定位靶标中心。多张影像的观测方向联立求解,得出靶标的空间坐标。各期坐标与基准期相减,就是累计位移。参考点的坐标变化用来检核解算网。拍摄点位分布得越均衡,各方向的精度越接近。星地遥感在航线设计时会兼顾临空面和走向两个方向的观测角度。拍摄点位越多,多余观测越充分。 增加相应方向的拍摄点位,可以增加多余观测,改善该方向的精度。基坑边坡无人机位移监测
靶标可以采用坡面喷涂的红色标识,也可以采用固定在金属立杆顶端的形式。基坑边坡无人机位移监测
常有人问,VIMOS-UX 无人机视觉位移监测系统下雨天能不能飞。答案取决于机场的气象判断和飞行条件。持续暴雨、浓雾和强风时,任务会自动推迟。夜间光照不足,也不适合采集靶标影像。所以这套系统的时间分辨率受天气限制。对需要连续观测的重点部位,可以加装地面视觉测站。雨停后,机场可以随即起飞复测。被推迟的任务和原因都会记录在案。星地遥感在方案阶段会说明这一适用边界。选型时把天气因素考虑进去,比事后补测更省事。加装的地面测站与无人机共用同一个数据平台。两种数据可以在同一张曲线图里对照。 基坑边坡无人机位移监测