商机详情 -
基坑边坡无人机位移监测系统
无人机监测方案的编制通常参考一系列规范和标准,包括《地质灾害防治条例》,《滑坡防治工程勘查规范》,《崩塌、滑坡、泥石流监测规范》,《工程测量标准》,《低空数字航空摄影规范》,《无人机航摄安全作业基本要求》,《倾斜数字航空摄影技术规程》以及《数字测绘成果质量检查与验收》等。方案中的监测内容、精度要求和成果形式,都需要与这些规范以及项目既有资料相衔接。这些规范主要用于确定监测内容、精度要求、成果形式和作业安全等方面的基本要求。具体项目还需要结合业主的设计文件、地方标准和管理要求,在方案中逐项对应,避免出现遗漏或相互矛盾的地方。 无人机监测招标文件的精度条款,建议同时写明验证方法。基坑边坡无人机位移监测系统
无人机视觉位移监测系统
算法计算层的处理流程分为几步:影像预处理,识别影像中的靶标,对靶标中心做亚像素级定位,在多个视角之间匹配同一靶标,再依据共线方程组建立观测方程,解算靶标的三维空间坐标,随后与基准期比较得到累计位移。每个成果值都可以回溯到对应期次的原始影像和识别结果。成果管理平台把每一期的结果整理成可直接使用的形式:测点清单与位置、各期次影像、三维累计相对位移成果表、各测点的时序曲线,以及可导出的监测报告。管理单位可以按测点、按时间段查看变化过程,也可以通过数据接口把结果送入已有的养护或结构健康监测系统,不需要另建单独平台。 滑坡体无人机变形监测系统哪个品牌好参考点布设在边坡边缘不受变形影响的稳定区域,是位移解算的基准。
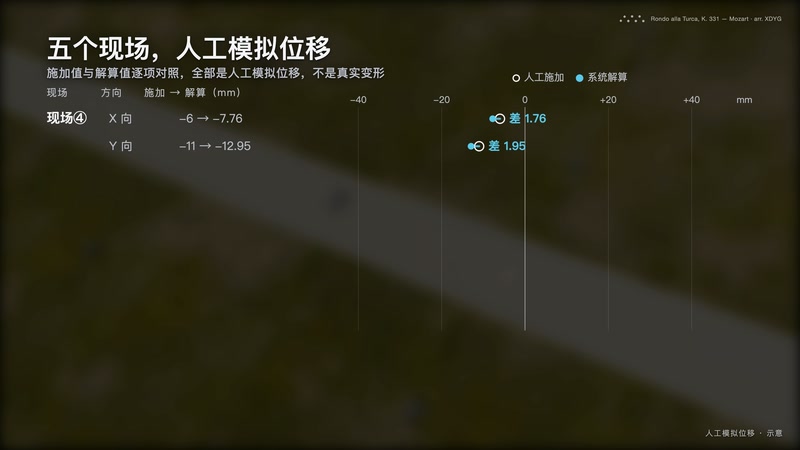
毫米级的读数凭什么相信,现场可以自己验证。做法是在断面靶标旁装一套带刻度的滑组。先拍一期作为基准,再人工施加已知位移,然后拍下一期比对。VIMOS-UX 无人机视觉位移监测系统给出的解算值,与刻度读数放在一起看。在一组人工模拟试验中,施加 23 mm,解算 21.03 mm。20 mm 左右的位移,偏差多在 1–2 mm。模拟 30–40 mm 的大位移时,部分点的偏差为 5.5–7.7 mm。这些都是短期模拟试验,不是真实变形,也不等于长期运行的表现。星地遥感建议在项目首月安排一次这样的验证。验证记录可以直接写进监测报告的精度说明。
一次航线的执行时间约 25 分钟,影像回传后的解算时间约 10 分钟,所以采集当天就可以得到成果,不必等到数据积累多日之后再处理。对管理单位来说,这意味着可以在强降雨、地震等事件之后尽快复测,并在较短时间内看到各测点的变化情况,而不必安排人员上坡逐点测量。数据传输采用“上云接口加局域网自动对接”的方式:无人机返回机场后,影像通过机场的云接口和现场局域网,自动传送到视觉计算单元,由内置算法完成靶标匹配和空间坐标转换,解算出实际物理位移量,再推送到上级平台的数据库,自动生成成果报表与趋势曲线。整个过程不需要人工拷贝和手动处理。 无人机采集影像需达到 8064 × 6048 像素以上的分辨率。
VIMOS-UX 无人机视觉位移监测系统上线后,日常运维工作量不大。机场自动完成起降、充电和任务调度。运维人员定期查看机场舱盖、充电触点和气象传感器。靶标定期巡查,重点看是否被遮挡、移位或损坏。雨季过后,坡面喷涂靶标要检查是否被冲刷褪色。平台会标记成像不合格的期次,提示运维人员关注。被遮挡的靶标清理后,数据可以继续接续。更换过的靶标需要重新建立基准。星地遥感提供运维清单和远程技术支持。运维记录与成果数据一起归档。运维发现的问题按类别登记,处理后销项。机场固件升级前先做功能测试。 每期使用同一份航线文件和相机设置,是使多期成果可以相互比较的基本做法。星地遥感VIMOS-UX供应商
增加相应方向的拍摄点位,可以增加多余观测,改善该方向的精度。基坑边坡无人机位移监测系统
监测从基准期开始。首期采集建立靶标的初始状态,后续每一期都与这一期比较,得到累计的东、北、竖直三个方向的相对位移。航线、拍摄点位和相机参数在各期之间保持一致,使多期影像可以比较。基准期的质量决定后续成果的可靠程度,所以首期通常会安排试飞和检查影像质量后再正式采集。靶标有两种常用形式。坡面干净、没有泥沙覆盖的断面,可以用定型模具在坡面喷涂红色标识靶标,图形清晰、稳定、成本低。降雨容易带来泥沙、靶标可能被掩埋的位置,则采用金属立杆式靶标,把靶标固定在立杆顶端,使其长期可见。两种靶标可以在同一边坡上混合使用,按各断面的现场条件选择。 基坑边坡无人机位移监测系统