商机详情 -
定期复测无人机变形监测系统公司
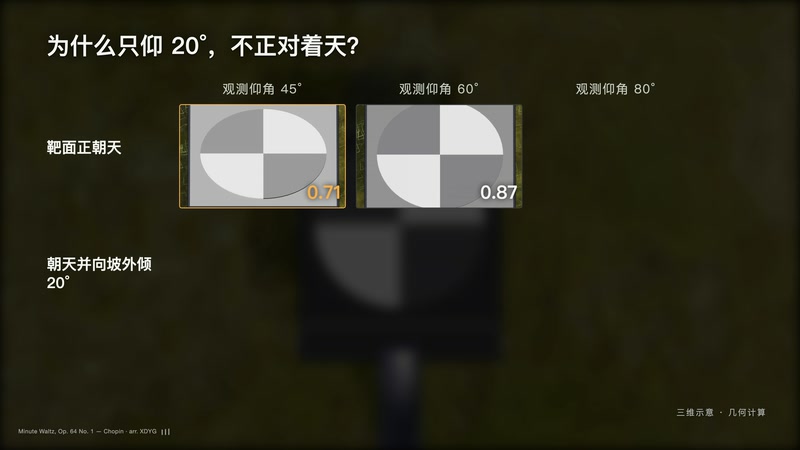
无人机从上方拍摄,靶面朝向会影响成像。如果靶面像路牌一样竖立,从高处看过去只剩窄窄一条。圆形图案被压扁,可用于定位的像素随之减少。VIMOS-UX 无人机视觉位移监测系统的立杆靶标把靶面仰起朝天,再向坡外倾约 20°。这样视线更接近正对靶面。按几何计算,从 60° 的高度角俯视时,靶面的视宽可从约一半回到接近完整。这是几何示例,不是某个项目的航线参数。实际倾角会结合航高、航线位置和坡面朝向确定。星地遥感在试飞时会逐个检查靶标成像。成像偏斜的靶标在正式采集前调整。 无人机视觉位移监测系统已适配大疆机场 3 及 M4D/TD 等多款行业机型。定期复测无人机变形监测系统公司
无人机视觉位移监测系统
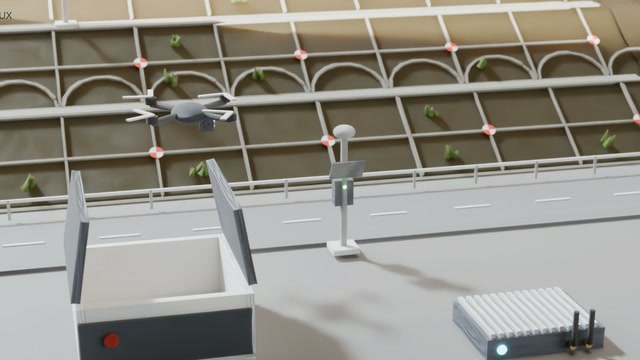
靶标通常沿断面布设在边坡马道上,断面间距控制在 15 m 以内,形成覆盖整个边坡的监测网。监测点沿断面均匀分布,直接反映坡体的位移;参考点布设在边坡边缘、不受变形影响的稳定区域,作为位移解算的基准。靶标数量和断面数量按边坡长度、高度和管理单位关注的部位确定。参考点决定了整个监测网的基准是否可靠。它应当选在变形区以外、地基稳定、无人机每次都能拍到的位置,通常有多个,互相之间可以检核。位移解算以参考点为基准,监测点相对于参考点的变化才是需要关注的位移量。如果参考点本身发生变化,可以通过参考点之间的比对发现,并在解算中予以调整。深圳市星地遥感科技有限公司为公路、铁路、水利等边坡监测提供无人机视觉位移监测系统与监测服务。 求购无人机机场边坡监测航线设计完成后先试飞,根据影像质量再优化航线和拍摄姿态。
算法计算层的处理流程分为几步:影像预处理,识别影像中的靶标,对靶标中心做亚像素级定位,在多个视角之间匹配同一靶标,再依据共线方程组建立观测方程,解算靶标的三维空间坐标,随后与基准期比较得到累计位移。每个成果值都可以回溯到对应期次的原始影像和识别结果。成果管理平台把每一期的结果整理成可直接使用的形式:测点清单与位置、各期次影像、三维累计相对位移成果表、各测点的时序曲线,以及可导出的监测报告。管理单位可以按测点、按时间段查看变化过程,也可以通过数据接口把结果送入已有的养护或结构健康监测系统,不需要另建单独平台。
河道挡墙和堤防护坡长、直、表面规整。靶标可以沿墙顶或马道等距布设。VIMOS-UX 无人机视觉位移监测系统沿河道走向规划航线。一次飞行可以覆盖一长段岸线。挡墙的水平外倾和墙顶沉降,都能从三维位移里分出来。汛期水位变化时,可以把复测频次提高。靶标不需要供电,水边布设不必拉电缆。每期成果附带当期影像,可以同时看到墙面有无新的渗水痕迹。星地遥感会在航线设计时避开高压线和水面强反光时段。成果可以与水位数据放在同一张图里查看。岸线较长时,可以分段规划多条航线。每段航线对应一组参考点。 同一次验证中,沿坡顶走向方向的解算值为 2.26 mm,该方向的真实位移为零。
参考点之间可以互相检核。同一边坡上通常布设多个参考点,它们都位于稳定区域,彼此之间的相对位置在各期应当保持不变。如果某期参考点之间出现了超出观测误差的变化,就需要核查是观测问题还是参考点本身受到了影响,必要时更换基准点并在解算中说明。有了这一步,整个监测网的基准才有依据。参考点检核的结果也会随每期成果一起输出,例如参考点之间的相对距离变化量。管理人员据此可以直接看到本期的基准是否稳定,而不必另外做专门的检查工作,这也是视觉位移监测成果自带质量说明的一个体现。 一个架次的无人机复测,能覆盖 500 m 以上的条带。无人机边坡监测生产厂家
一座机场能管几段边坡?要看航线长度、续航和复测频次。定期复测无人机变形监测系统公司
多期数据比较需要统一的坐标系统。原始解算结果在大地坐标系下输出,监测中通常再转换为边坡监测坐标系,即以临空面方向和坡顶走向为坐标轴,更符合工程人员的分析习惯。坐标转换使用固定参数,在整个监测周期内保持不变,以使各期成果保持一致。转换参数和方法也会写入监测报告,方便核查。坐标转换前后的结果都需要保留,转换参数一旦确定就不再修改。如果监测周期内因为参考点调整而需要更新转换参数,应当对所有历史成果重新计算,并在报告中说明变更的原因和影响范围。 定期复测无人机变形监测系统公司