商机详情 -
尾矿库视觉位移监测无人机选型
基坑施工期变化快,围护结构顶部的位移是重点。VIMOS-UX 无人机视觉位移监测系统可以在冠梁和周边地面布设靶标。机场在场区内固定位置起降,按设定时段复测。开挖关键阶段,复测频次可以提到每天多期。无人机从上方观测,不受坑边堆料和施工机械遮挡的影响。夜间无法飞行的时段,可以由地面固定测站补足。成果按开挖工况标注,方便对照施工进度。数据只给出位移,是否调整施工由相关单位判断。星地遥感会结合场地空域条件评估是否适合无人机作业。城市中心区需要先确认飞行审批要求。开挖完成后,靶标可留用到回填阶段。 该成果于 2026 年 4 月通过行业协会组织的评价。尾矿库视觉位移监测无人机选型
无人机视觉位移监测系统
精度需要用已知位移来检验。验证时在一个测点上安装人工模拟变形装置:由膨胀螺栓固定的金属立杆、带刻度的高精度水平调节滑组和靶标组成,可以让靶标产生精确已知的水平位移。把已知位移与系统解算值对比,就能直接得到误差,这是现场标定系统精度较为直接的方法。在一次连续 31 天的高速公路边坡监测中,验证人员在模拟变形测点沿坡面临空方向人为移动靶标 23 mm,系统解算结果为 21.03 mm,偏差 1.97 mm;沿坡顶走向方向应为 0,解算值为 2.26 mm。两个方向的误差都在 ±3 mm 以内。该结果是在这一项目的现场条件下得到的验证数据。 尾矿库视觉位移监测无人机选型人工模拟位移试验可以在现场直接检验无人机解算结果。
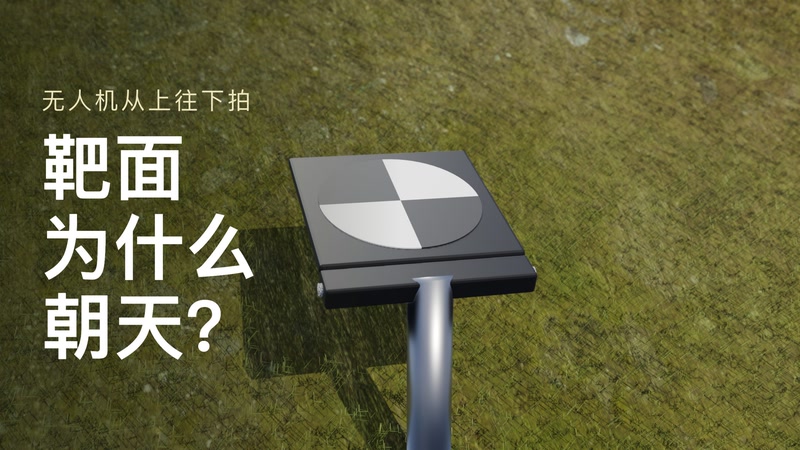
一张照片只能给出靶标在画面上的二维位置。要得到三维位移,需要从不同方向拍同一个靶标。VIMOS-UX 无人机视觉位移监测系统沿航线在多个点位拍摄。每个靶标都出现在几张不同视角的影像里。计算单元先识别靶标,再定位靶标中心。多张影像的观测方向联立求解,得出靶标的空间坐标。各期坐标与基准期相减,就是累计位移。参考点的坐标变化用来检核解算网。拍摄点位分布得越均衡,各方向的精度越接近。星地遥感在航线设计时会兼顾临空面和走向两个方向的观测角度。拍摄点位越多,多余观测越充分。
交付内容包括:靶标和监测点布置图,航线文件与拍摄参数,各期原始影像,各测点三维累计相对位移成果表与时序曲线,基准期与精度验证记录,监测报告,以及系统的接口说明。管理单位拿到的不只是几张图表,而是一套可以回溯、可以复核的监测数据,也便于后续接入其他系统。常有人问:无人机在空中悬停并不稳定,能做到毫米级吗?关键在于系统不依赖无人机“悬停得多稳”,而是用靶标作为固定参照,在解算中把相机的位置和姿态变化作为参数一并估计,并通过补偿模型消除悬停运动和气温变化的影响。验证数据显示,在 31 天连续监测的现场条件下,观测中误差平均为 1~2 mm 量级。 增加相应方向的拍摄点位,可以增加多余观测,改善该方向的精度。
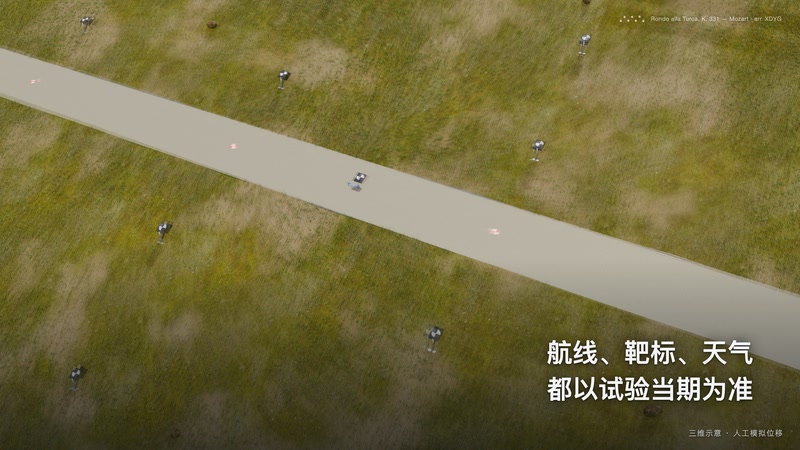
算法计算层的处理流程分为几步:影像预处理,识别影像中的靶标,对靶标中心做亚像素级定位,在多个视角之间匹配同一靶标,再依据共线方程组建立观测方程,解算靶标的三维空间坐标,随后与基准期比较得到累计位移。每个成果值都可以回溯到对应期次的原始影像和识别结果。成果管理平台把每一期的结果整理成可直接使用的形式:测点清单与位置、各期次影像、三维累计相对位移成果表、各测点的时序曲线,以及可导出的监测报告。管理单位可以按测点、按时间段查看变化过程,也可以通过数据接口把结果送入已有的养护或结构健康监测系统,不需要另建单独平台。 降雨容易带来泥沙的断面,适合采用立杆式靶标,避免靶标被覆盖。尾矿库视觉位移监测无人机选型
补偿模型把拍摄时相机的位置、姿态和气温的影响计入解算,再得出靶标的位移。尾矿库视觉位移监测无人机选型
VIMOS-UX 无人机视觉位移监测系统和其他遥感手段分工不同。InSAR 适合大范围普查,找出哪里在变。倾斜摄影和激光点云适合看坡面形态,量级通常在厘米级。无人机视觉位移监测针对选定边坡上的靶标点,给出毫米级三维位移时程。三者的空间尺度和精度层次不一样。普查结果可以用来决定在哪段边坡布设靶标。点位数据又可以回过头检核面上的变化范围。同一架无人机,可以同时承担航测和位移监测两类航线。星地遥感可以把这几类成果放进同一个平台展示。管理人员按需要切换面上和点上的视图。 尾矿库视觉位移监测无人机选型