标签列表 - 无锡盈连科技有限公司
-
 江苏力控打磨头品牌
当工件对细部修整和加工精度提出更高要求时,打磨头选型不能单纯追求更大的材料去除能力,而要先判断当前处于粗处理还是后续修整阶段。前段余量较大时,可以使用相应产品完成材料去除,待加工量降低后,再切换到更符合后续要求的工具。轻切削工况中,风磨机与研磨机的特点有所区别,其中风磨机行程大,适合曲面,研磨机精度高,因此可以根据表面形态和加工要求进行选择。若工件存在曲面、凸凹区域,还可以结合FDC力控系统的接触力调节、重力补偿和位置补偿等功能进行设备配置;边缘、内框等局部区域则需要另外考虑末端产品尺寸和机器人可达空间。对于批量生产,工装定位和机器人程序也需要与加工位置保持对应。盈连科技拥有研磨机、风磨机、F...
发布时间:2026.09.21 -
辽宁钛合金打磨头厂家
抛光工序选择打磨头时,不能只看工具能不能转动,更需要关注它与工件表面的接触方式。规则表面可以按照连续区域规划加工路线,而弧面、凸凹面以及焊缝周边等位置,会随着机器人移动不断改变工具姿态,因此末端产品需要与具体表面状态相匹配。如果前一道工序仍存在较明显加工痕迹,还应先完成相应打磨,再进入后续抛光,避免把不同材料去除任务集中到一个加工阶段。对于金属焊缝打磨及抛光,FEG-5045力控强磨机可作为相应设备配置,采用轴向浮动方式,浮动行程20mm,电机功率4.5kW,额定转速12000r/min,并具备接触力调节、重力补偿和位置补偿等功能。机器人参与连续抛光时,还可以根据不同加工区域规划运动路线,并结...
-
 辽宁铝合金打磨头
当生产现场希望让打磨头配合机器人连续完成磨抛任务时,重点会从人工操作工具转向“怎样让工具按照既定工艺完成动作”。首先需要确定工件装夹基准,让机器人能够找到焊缝、边缘、曲面或局部待加工区域;随后根据材料去除程度选择对应产品,再把工具姿态、加工路径和工序顺序纳入机器人程序。需要轻切削时,可根据加工要求选择风磨机或研磨机;材料去除需求增加后,则可以根据型号与功率选择强磨机,分别适配中切削、重切削工况。如果加工过程中还要切换砂纸、砂带或刀具,可将耗材自动更换系统纳入作业流程,使工具使用与不同磨抛阶段形成衔接。对于多面工件,还需要结合装夹或变位方式扩大加工区域。盈连科技可提供打磨工具、FDC力控系统、浮...
-
 浙江复合材料打磨头
采购打磨头时,售价通常要放到具体加工任务中判断,同样用于机器人磨抛的产品,因为切削程度、工具形式和配套方式不同,实际配置也会发生变化。轻切削工况可根据加工要求选择风磨机、研磨机,其中风磨机行程大,适合曲面,研磨机精度高;当材料去除量增加后,则需要根据型号与功率选择强磨机,分别适配中切削、重切削工况。如果加工对象集中在边缘、内框或异形轮廓,还可能需要径向浮动锉刀、径向浮动主轴等产品;采用砂带工艺时,则要进一步区分单侧砂带机、双侧砂带机和手持砂带机。因此企业了解售价前,可以先明确工件材质、加工部位、切削程度、工具使用方式以及是否需要与机器人配套,再判断具体产品。盈连科技围绕机器人力控磨抛形成打磨工...
-
 山东打磨头选型
当生产现场希望让打磨头配合机器人连续完成磨抛任务时,重点会从人工操作工具转向“怎样让工具按照既定工艺完成动作”。首先需要确定工件装夹基准,让机器人能够找到焊缝、边缘、曲面或局部待加工区域;随后根据材料去除程度选择对应产品,再把工具姿态、加工路径和工序顺序纳入机器人程序。需要轻切削时,可根据加工要求选择风磨机或研磨机;材料去除需求增加后,则可以根据型号与功率选择强磨机,分别适配中切削、重切削工况。如果加工过程中还要切换砂纸、砂带或刀具,可将耗材自动更换系统纳入作业流程,使工具使用与不同磨抛阶段形成衔接。对于多面工件,还需要结合装夹或变位方式扩大加工区域。盈连科技可提供打磨工具、FDC力控系统、浮...
-
辽宁自动化打磨头厂家
打磨头进入自动化生产单元后,设备选择不能停留在单个工具层面,还需要考虑它在整道工序中承担什么任务。前段需要较多材料去除时,可以配置对应的强磨机;进入轻切削或表面修整阶段后,再根据加工要求选择风磨机、研磨机;涉及轮廓、边缘等局部区域时,还可以考虑径向浮动产品。这样可以根据不同加工阶段配置相应的打磨头及配套工具,让各类产品分别承担对应工序,而不是频繁依靠人工改变加工方式。若一件产品需要多种工具连续参与,还应提前规划工具切换、耗材更换、机器人运动和工件姿态,让各环节能够按照生产流程衔接。需要形成完整作业单元时,可结合BW系列力控打磨工作站、LP系列湿式吸尘系列打磨站或小型打磨工作站,根据工件尺寸和磨...
-
 山东铝合金打磨头选型
铸件冒口处理对打磨头的要求与普通表面修整并不相同,因为这类工序通常伴随较明显的材料去除,设备选择需要围绕冒口尺寸、残留余量和后续加工阶段展开。冒口较大时,可以先通过切割完成前段材料去除,盈连FEG-5055、FEG-5055H属于切割机,可结合相应工序进行配置;切割后仍有较多余量时,再根据加工需求选择强磨机,其中强磨机根据型号与功率差异,分别适配中切削、重切削工况。随着余量逐步减少,后续还可以继续安排局部修整和表面磨抛,使切割、强磨与精细处理各自承担对应任务。机器人参与冒口处理时,还要结合冒口所在位置设计装夹方式和工具进入方向,多面铸件则需同步考虑不同加工区域的覆盖。盈连科技可提供切割机、强磨...
-
 辽宁高精度打磨头品牌
钢铁工件选择打磨头时,可以先根据前序加工方式判断后续需要处理什么。焊接完成后,重点通常落在焊缝及邻近表面;切割后的零件可能还要修整边缘和局部余量;经过机加工的工件,则可能涉及孔口、毛刺等位置。不同任务对应的材料去除程度并不一致,因此打磨头也需要分工。轻切削工况可根据加工要求选择风磨机、研磨机,其中风磨机行程大,适合曲面,研磨机精度高;强磨机根据型号与功率差异,分别适配中切削、重切削工况。涉及金属焊缝打磨及抛光时,还可以结合FEG-5045力控强磨机,其采用轴向浮动方式,浮动行程20mm,电机功率4.5kW,额定转速12000r/min。若由机器人完成加工,还要同步考虑工件装夹、焊缝走向和工具姿...
-
四川铸件打磨头
当生产现场希望让打磨头配合机器人连续完成磨抛任务时,重点会从人工操作工具转向“怎样让工具按照既定工艺完成动作”。首先需要确定工件装夹基准,让机器人能够找到焊缝、边缘、曲面或局部待加工区域;随后根据材料去除程度选择对应产品,再把工具姿态、加工路径和工序顺序纳入机器人程序。需要轻切削时,可根据加工要求选择风磨机或研磨机;材料去除需求增加后,则可以根据型号与功率选择强磨机,分别适配中切削、重切削工况。如果加工过程中还要切换砂纸、砂带或刀具,可将耗材自动更换系统纳入作业流程,使工具使用与不同磨抛阶段形成衔接。对于多面工件,还需要结合装夹或变位方式扩大加工区域。盈连科技可提供打磨工具、FDC力控系统、浮...
-
 铸件打磨头工作站
打磨头安装到机器人上使用后,选型条件会比人工手持使用更多。除了工具自身的加工特点,还要同时考虑机器人负载、安装接口、工件尺寸、待加工区域和作业空间。较大的连续表面需要规划机器人覆盖范围,曲面和转角需要随着轮廓改变工具姿态,内框、孔口等位置则要判断末端产品能否顺利进入。如果工序属于轻切削,可根据加工要求选择风磨机、研磨机;中切削、重切削工况则可根据型号与功率选择强磨机。局部去毛刺任务还可以结合RCD-G570D径向浮动锉刀,或采用RCD-E600D径向浮动主轴搭配旋转锉刀。机器人需要连续完成多道磨抛工序时,还要进一步规划工具使用顺序、工件装夹和耗材更换。盈连科技提供YLR系列专业打磨机器人,并形...
-
 四川打磨头工作站
面对边缘、内框、异形轮廓以及存在位置变化的加工区域,打磨头除了完成材料去除,还需要考虑工具与工件之间如何保持合适的接触状态。机器人按照设定路径运动时,工件轮廓、装夹状态以及局部结构可能使实际接触位置产生变化,因此这类任务可以根据工艺考虑浮动产品。RCD-G570D径向浮动锉刀可用于相应的轮廓和边缘加工;对于内框等局部去毛刺任务,可以采用RCD-E600D径向浮动主轴搭配旋转锉刀进行配置。实际选择时仍需结合工件结构、工具进入空间、机器人姿态和具体磨抛要求判断,而不是把“浮动”作为所有工况的统一配置。对于需要进一步关注接触力的磨抛任务,还可以结合FDC力控系统进行力位补偿。盈连科技围绕机器人力控磨...
-
辽宁柔性打磨头哪家好
钣金件的磨抛任务往往跟着前序加工而变化,因此考察打磨头生产厂家时,可以拿实际工件上的处理位置逐项判断产品是否匹配。切割后的板件可能涉及边缘修整,折弯件需要考虑转角和局部空间,焊接结构件则会形成焊缝及邻近表面的磨抛需求。面对这些不同区域,工具的切削特点、机器人进入方向和加工路径都需要分别规划。对于金属焊缝打磨及抛光,可结合FEG-5045力控强磨机进行配置;轻切削工况则可根据加工要求选择风磨机或研磨机。如果钣金件存在多面加工,还应把工件装夹和加工面切换纳入设备方案,而不是只关注单个打磨头的参数。批量生产进一步涉及专业打磨机器人与工作站之间的配合,厂家产品体系能否覆盖这些环节也值得关注。盈连科技面...
-
 精密打磨头
当生产现场希望让打磨头配合机器人连续完成磨抛任务时,重点会从人工操作工具转向“怎样让工具按照既定工艺完成动作”。首先需要确定工件装夹基准,让机器人能够找到焊缝、边缘、曲面或局部待加工区域;随后根据材料去除程度选择对应产品,再把工具姿态、加工路径和工序顺序纳入机器人程序。需要轻切削时,可根据加工要求选择风磨机或研磨机;材料去除需求增加后,则可以根据型号与功率选择强磨机,分别适配中切削、重切削工况。如果加工过程中还要切换砂纸、砂带或刀具,可将耗材自动更换系统纳入作业流程,使工具使用与不同磨抛阶段形成衔接。对于多面工件,还需要结合装夹或变位方式扩大加工区域。盈连科技可提供打磨工具、FDC力控系统、浮...
-
高精度打磨头工作站
铸件冒口处理对打磨头的要求与普通表面修整并不相同,因为这类工序通常伴随较明显的材料去除,设备选择需要围绕冒口尺寸、残留余量和后续加工阶段展开。冒口较大时,可以先通过切割完成前段材料去除,盈连FEG-5055、FEG-5055H属于切割机,可结合相应工序进行配置;切割后仍有较多余量时,再根据加工需求选择强磨机,其中强磨机根据型号与功率差异,分别适配中切削、重切削工况。随着余量逐步减少,后续还可以继续安排局部修整和表面磨抛,使切割、强磨与精细处理各自承担对应任务。机器人参与冒口处理时,还要结合冒口所在位置设计装夹方式和工具进入方向,多面铸件则需同步考虑不同加工区域的覆盖。盈连科技可提供切割机、强磨...
-
辽宁镁合金打磨头哪家好
生产现场希望减少打磨过程中反复人工操作时,需要考虑的不只是打磨头本身,还包括工件进入工位之后怎样完成定位、加工、工具切换和工序衔接。机器人可以按照既定程序带动末端产品完成相应磨抛动作,而不同阶段仍要根据材料去除程度选择合适的产品:轻切削工况可配置风磨机、研磨机,强磨机根据型号与功率差异分别适配中切削、重切削工况;涉及砂带加工时,还可以根据工艺选择单侧砂带机、双侧砂带机或手持砂带机。如果一道生产任务需要使用不同砂纸、砂带或刀具,还可以将耗材自动更换系统纳入作业单元,使更换环节与机器人加工顺序相互衔接。对于多面工件,则要同步规划装夹或变位方式。盈连科技拥有打磨工具、耗材自动更换系统、专业打磨机器人...
-
 柔性打磨头去冒口
机器人打磨头的末端执行器需兼顾刚性与柔性,适配机器人多关节运动特性。针对不同工件类型,末端执行器采用模块化设计:金属件粗磨适配 “刚性连接 + 合金打磨头”,执行器本体采用 45 号钢一体成型,确保机器人高速运动时无震颤,打磨头选用钨钢材质,可承受 150N 的打磨压力;精密件精磨则采用 “柔性缓冲 + 复合材料打磨头”,执行器内置弹簧阻尼结构,缓冲行程达 5-10mm,能补偿机器人定位误差,打磨头选用聚氨酯结合剂砂轮,避免刚性接触损伤工件表面。此外,末端执行器还配备快换接口,更换打磨头需 30 秒,且接口重复定位精度达 ±0.02mm,满足多品种工件快速切换需求,大幅提升机器人作业灵活性。自...
-
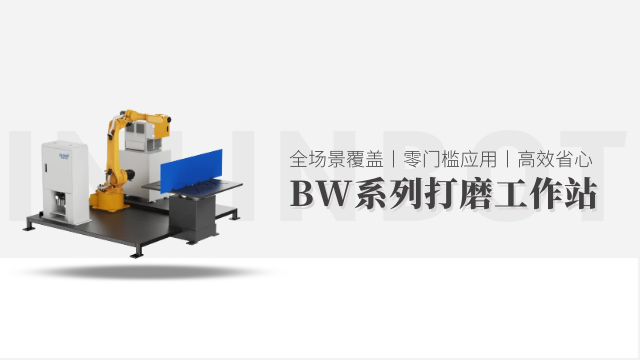 浮动打磨头价格
相较于传统刚性打磨设备,柔性打磨头设备的优势体现在适配性、安全性与打磨质量上。适配性方面,其柔性打磨头可兼容金属、塑料、橡胶、木材等多种材质工件,无论是平面、曲面、异形件还是薄壁件,都能通过柔性适配实现紧密贴合,无需频繁更换打磨头或调整夹具,大幅提升作业灵活性。安全性上,柔性打磨头的弹性结构能有效缓冲打磨过程中的冲击力,避免因工件定位偏差或材质不均导致的设备过载、工件破损;同时,设备配备防护罩与紧急停止按钮,当出现异常情况时可快速停机,保障操作人员安全。打磨质量方面,通过实时力控调节,工件表面粗糙度可稳定控制在 Ra0.2-Ra2.0μm 之间,且能避免刚性打磨易产生的划痕、崩边等缺陷,尤其适...
-
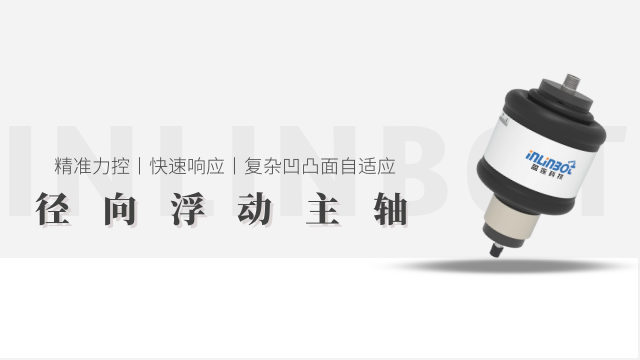 安徽力控打磨头售价
机器人打磨头的末端执行器需兼顾刚性与柔性,适配机器人多关节运动特性。针对不同工件类型,末端执行器采用模块化设计:金属件粗磨适配 “刚性连接 + 合金打磨头”,执行器本体采用 45 号钢一体成型,确保机器人高速运动时无震颤,打磨头选用钨钢材质,可承受 150N 的打磨压力;精密件精磨则采用 “柔性缓冲 + 复合材料打磨头”,执行器内置弹簧阻尼结构,缓冲行程达 5-10mm,能补偿机器人定位误差,打磨头选用聚氨酯结合剂砂轮,避免刚性接触损伤工件表面。此外,末端执行器还配备快换接口,更换打磨头需 30 秒,且接口重复定位精度达 ±0.02mm,满足多品种工件快速切换需求,大幅提升机器人作业灵活性。设...
-
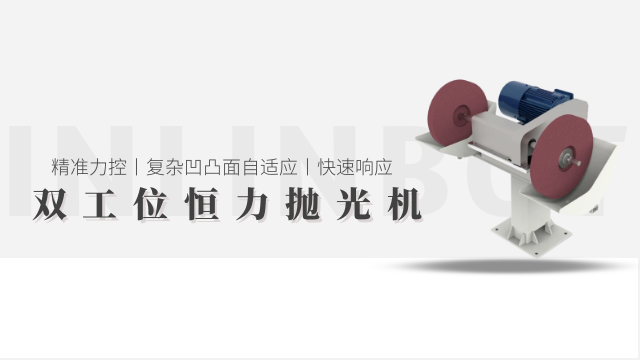 自动化打磨头报价
机器人打磨头的重心优势在于 “机器人本体 + 打磨头 + 控制系统” 的协同运作,形成精细高效的打磨闭环。其控制逻辑以机器人运动控制系统为重心,通过 EtherCAT 或 Profinet 高速通讯协议,实现机器人关节运动与打磨头转速、压力的实时同步 —— 当机器人按预设路径移动时,控制系统会根据工件曲面曲率变化,同步调节打磨头转速(如曲面凸起处提升转速至 3000rpm 增强切削力,凹陷处降至 1800rpm 避免过度打磨),同时力控模块实时反馈接触压力,动态调整机器人 Z 轴进给量,确保压力稳定在 0.2-0.3MPa。这种协同控制打破传统设备 “运动与打磨分离” 的局限,尤其在复杂异形件...
-
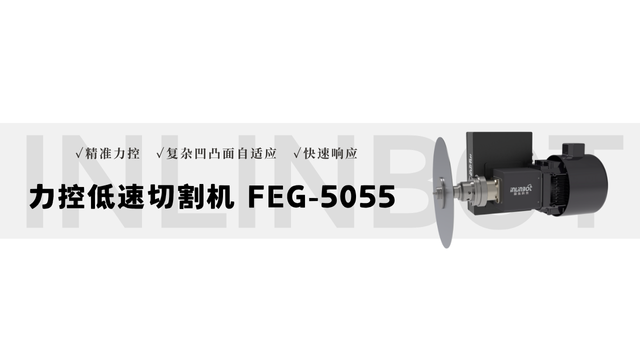 河北锌合金打磨头售价
自动打磨头设备的操作流程简洁易懂,无需专业技术人员即可快速上手。操作人员通过触摸屏选择对应工件的打磨程序,放置工件至定位夹具后,启动设备即可自动完成打磨作业,过程中实时显示打磨进度、转速、压力等参数,便于实时监控。维护保养方面,日常需每日清理打磨头表面的粉尘与碎屑,检查夹具定位精度;每周对传动部件添加润滑油,检查皮带张力与电机运行状态;每月进行一次多方面检修,包括打磨头磨损检测、传感器校准、控制系统功能测试,磨损严重的打磨头需及时更换,避免影响打磨质量。此外,设备具备故障自诊断功能,出现异常时自动停机并显示故障代码,方便快速排查问题,规范的操作与维护能有效延长设备使用寿命,降低故障率。设备的打...
-
四川全自动打磨头售价
铸件打磨头的重心设计围绕铸件 “表面粗糙、含砂眼气孔、易产生飞边毛刺” 的特性展开,重点解决传统打磨头效率低、易堵塞的问题。其头部采用 “宽刃切削 + 大间隙排屑” 结构,打磨刃口宽度比普通打磨头增加 30%,可快速切削铸件表面厚实的飞边(厚度通常 2-5mm);同时在刃口间开设 1.5-2mm 宽的排屑槽,配合螺旋式排布设计,使打磨产生的铸铁碎屑(粒径 0.5-2mm)能快速排出,避免堆积堵塞。此外,打磨头基体选用较强度 40Cr 钢,经调质处理后硬度达 HRC35-40,可承受铸件打磨时的冲击载荷(通常 100-150N),防止基体变形导致打磨精度下降。这种设计能适配灰铸铁、球墨铸铁等常见...
-
 福建曲面打磨头生产厂家
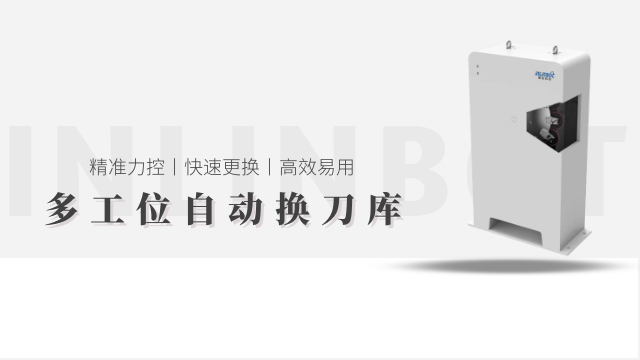
曲面打磨头设备凭借对曲面工件的高效精细打磨能力,普遍应用于多个行业的重心零部件加工。在汽车行业,用于车灯灯罩曲面抛光、方向盘弧形表面打磨、轮毂曲面去毛刺;在消费电子领域,适配智能手表表盘曲面、耳机外壳弧形面的高光处理,以及 VR 设备镜片曲面的精细打磨;医疗器械行业中,针对人工关节球面、内窥镜探头曲面等精密部件进行打磨,确保表面光滑度符合生物相容性要求;航空航天领域则用于发动机叶片曲面、机身蒙皮曲面的加工,满足较强度与高精度的双重需求。此外,在家具制造行业,可对木质圆桌桌面、曲面椅腿进行打磨抛光,在工艺品加工领域,适配陶瓷、玉石等材质曲面摆件的精细打磨,应用场景极为普遍。自动打磨头设备的打磨头...
-
 广东复合打磨头抛光
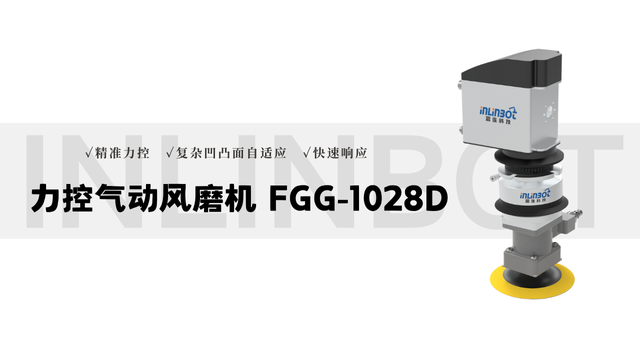
机器人打磨头的重心优势在于 “机器人本体 + 打磨头 + 控制系统” 的协同运作,形成精细高效的打磨闭环。其控制逻辑以机器人运动控制系统为重心,通过 EtherCAT 或 Profinet 高速通讯协议,实现机器人关节运动与打磨头转速、压力的实时同步 —— 当机器人按预设路径移动时,控制系统会根据工件曲面曲率变化,同步调节打磨头转速(如曲面凸起处提升转速至 3000rpm 增强切削力,凹陷处降至 1800rpm 避免过度打磨),同时力控模块实时反馈接触压力,动态调整机器人 Z 轴进给量,确保压力稳定在 0.2-0.3MPa。这种协同控制打破传统设备 “运动与打磨分离” 的局限,尤其在复杂异形件...
-
 江苏曲面打磨头哪家好
维护完成后需通过多维度验证,确保设备达到稳定运行状态,验证标准包括参数检测、空载测试、负载测试三类。参数检测:用转速计测试打磨头实际转速,与设定转速偏差应≤±50rpm;用压力 gauge 检测力控系统输出压力,波动范围需≤±0.02MPa;测量主轴径向跳动,误差应≤0.03mm,确保传动精度。空载测试:设备空载运行 30 分钟,监测电机温度(≤70℃)、轴承温度(≤80℃),无异常噪音(噪音值≤85dB);检查各指示灯与按钮功能正常,紧急停止按钮响应时间≤0.1 秒,确保安全功能可靠。负载测试:选用标准试件(如 45# 钢块或碳纤维板材)进行试打磨,检测工件表面粗糙度(需符合生产要求,如 R...
-
 山东铜合金打磨头厂家电话
合理控制使用损耗是延长复合材料打磨头寿命、保障打磨质量的关键。使用前需根据复合材料类型调整打磨参数,避免 “参数错配” 导致的异常损耗 —— 如用碳纤维打磨头打磨芳纶纤维,易因磨料硬度过高导致纤维抽丝,同时磨头磨损速度加快约三0%。使用过程中需定期清理磨头表面的树脂残渣,每 30 分钟用压缩空气(压力 0.4MPa)吹扫磨料间隙,或用特用清理刷去除粘黏物,防止磨头堵塞导致打磨效率下降与局部过热。打磨头更换需遵循 “磨损量标准”,当磨料层厚度减少 3mm(约初始厚度的 1/3)或出现局部磨料脱落时,需立即更换,避免因磨料不足导致打磨压力异常,损伤复合材料表面。此外,存放时需将打磨头置于干燥环境(...
-
 安徽打磨头去毛刺
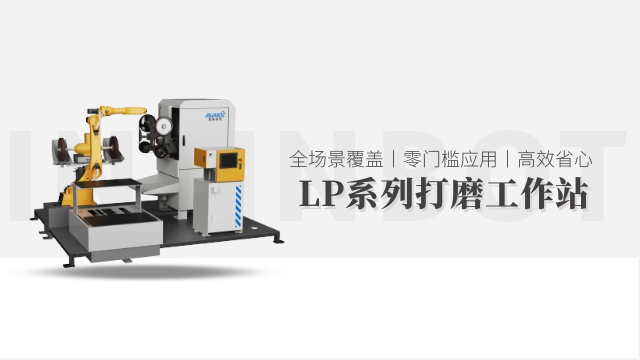
机器人打磨头的末端执行器需兼顾刚性与柔性,适配机器人多关节运动特性。针对不同工件类型,末端执行器采用模块化设计:金属件粗磨适配 “刚性连接 + 合金打磨头”,执行器本体采用 45 号钢一体成型,确保机器人高速运动时无震颤,打磨头选用钨钢材质,可承受 150N 的打磨压力;精密件精磨则采用 “柔性缓冲 + 复合材料打磨头”,执行器内置弹簧阻尼结构,缓冲行程达 5-10mm,能补偿机器人定位误差,打磨头选用聚氨酯结合剂砂轮,避免刚性接触损伤工件表面。此外,末端执行器还配备快换接口,更换打磨头需 30 秒,且接口重复定位精度达 ±0.02mm,满足多品种工件快速切换需求,大幅提升机器人作业灵活性。设...
-
 四川浮动打磨头供应商
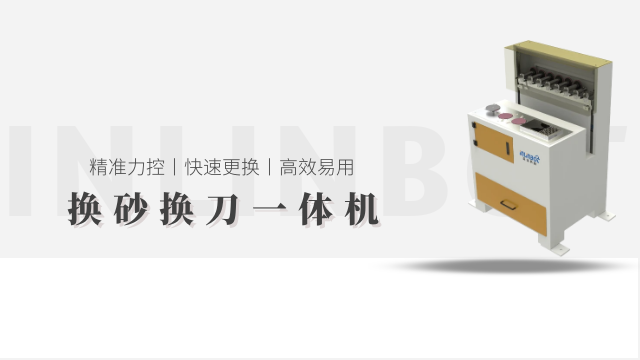
该设备主要由浮动打磨单元、动力系统、定位机构、控制系统及辅助组件构成。浮动打磨单元是重心,包含打磨头本体、浮动支架与驱动源,打磨头多采用可更换的砂轮或砂纸盘,适配不同打磨需求;浮动支架内置弹簧或气压杆,提供稳定的缓冲与调节力,确保打磨压力可控。动力系统通常为伺服电机,支持 0-2500rpm 无级调速,可根据工件材质调整转速。定位机构分为机械夹具与视觉定位两种,机械夹具适用于标准化工件,视觉定位则能精细识别异形工件的轮廓。控制系统采用 PLC 编程,搭配触摸屏实现参数设定,可实时显示打磨压力、转速等数据,部分设备还配备压力传感器,实时反馈打磨头与工件的接触状态,保障打磨过程稳定。石材工件打磨常...
-
 浙江自动打磨头抛光
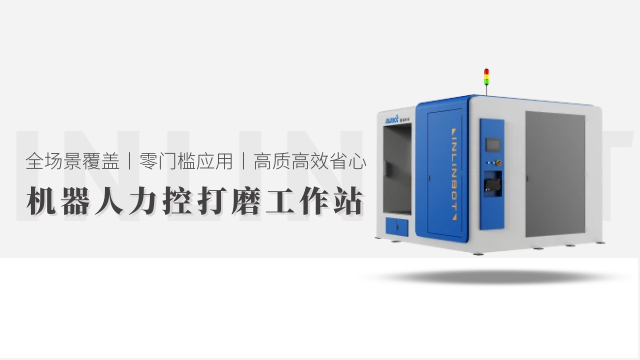
自动打磨头设备的操作流程简洁易懂,无需专业技术人员即可快速上手。操作人员通过触摸屏选择对应工件的打磨程序,放置工件至定位夹具后,启动设备即可自动完成打磨作业,过程中实时显示打磨进度、转速、压力等参数,便于实时监控。维护保养方面,日常需每日清理打磨头表面的粉尘与碎屑,检查夹具定位精度;每周对传动部件添加润滑油,检查皮带张力与电机运行状态;每月进行一次多方面检修,包括打磨头磨损检测、传感器校准、控制系统功能测试,磨损严重的打磨头需及时更换,避免影响打磨质量。此外,设备具备故障自诊断功能,出现异常时自动停机并显示故障代码,方便快速排查问题,规范的操作与维护能有效延长设备使用寿命,降低故障率。便携式自...
-
江苏自动化打磨头厂家电话
铸件打磨头与金属、复合材料打磨头在结构、性能上存在明显差异。结构上,金属打磨头注重精细打磨,头部多为致密刃口设计,而铸件打磨头强调粗磨排屑,采用宽刃口 + 大间隙结构,排屑槽面积占头部总面积的 25%-30%,远超金属打磨头的 10%-15%。性能上,复合材料打磨头需柔性缓冲避免材料损伤,硬度控制在 HV1800-3000,而铸件打磨头需高硬度(HV2200-2800)与高韧性,确保切削力与抗冲击性;其使用寿命通常为复合材料打磨头的 2-3 倍,因铸件打磨无树脂粘黏损耗。应用场景上,金属打磨头适用于精密零部件精磨,复合材料打磨头针对纤维材质,而铸件打磨头专为铸件粗磨设计,可高效处理飞边、砂眼、...
-
江苏铜合金打磨头报价
安全防护功能围绕 “设备安全 + 人员安全” 双重心设计,构建多层级防护体系。设备硬件防护上,打磨区域配备双层钢化玻璃防护罩(抗冲击强度≥15kJ/m²),防护罩与设备启停联动,打开防护罩时设备立即断电,防止误操作导致的人员伤害;打磨头主轴采用防松脱设计,配备双重锁紧螺母,确保高速旋转时打磨头无脱落风险。人员安全防护上,设备设置急停按钮冗余(操作面板、设备两侧各 1 个),响应时间≤0.1 秒,可在紧急情况下快速切断电源;针对粉尘、噪音污染,设备配备高效粉尘收集系统(粉尘浓度≤8mg/m³)与降噪罩(噪音值≤75dB),符合工业卫生标准。此外,设备还具备电气安全防护,采用 IP54 防护等级的...