标签列表 - 无锡盈连科技有限公司
-
 辽宁浮动抛光工作站
一套机器人抛光方案需要解决的不只是“怎么抛”,还包括工件怎样定位、机器人怎样到达不同加工面、前后工序如何排列以及耗材怎样衔接。对于只有单一加工面的零件,流程可以相对集中;面对多面、曲面或异形工件,则需要进一步梳理机器人工作范围、加工路径和工具姿态。生产节拍提高后,工具切换、耗材管理及电气控制也会成为方案的一部分。盈连科技可围绕实际磨抛任务,将专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、耗材自动更换系统及智能电气控制系统等进行组合;需要形成完整作业单元时,可进一步配置力控打磨工作站,使设备选择围绕具体工件和生产流程展开,为不同抛光任务形成相应的机器人磨抛方案。工件表面状态不同,抛光使用的...
发布时间:2026.09.22 -
山东铸钢件抛光怎么选
批量生产希望减少人工参与时,抛光环节需要考虑的不只是机器人能否完成加工动作,还要看工件定位、加工程序、工具使用和耗材更换能否顺畅衔接。对于表面状态较复杂的零件,可以先按照材料去除需求划分加工阶段,再针对平面、曲面、转角等不同区域设置机器人路径和工具姿态;如果一个工件包含多个加工面,还需要考虑装夹方式以及不同区域的加工顺序。盈连科技可围绕机器人力控磨抛配置专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、智能电气控制系统等产品,需要减少生产过程中人工更换耗材的环节时,还可结合耗材自动更换系统。通过将各类产品按照具体工序进行组合,可为连续化的机器人抛光作业提供相应设备配置。曲面进行抛光时,需要结...
-
 四川钣金抛光品牌推荐
压铸件从前期处理进入抛光阶段,通常需要先区分哪些位置仍有较大的材料去除需求,哪些区域已经进入较细致的表面修整。对于前期残留较明显的位置,应先使用与切削程度相匹配的工具完成相应处理,再衔接后续打磨、抛光;遇到曲面、转角和复杂轮廓时,还要考虑工具是否能够持续贴合加工区域。针对压铸件不同阶段的磨抛需求,盈连科技可提供风磨机、研磨机及强磨机等打磨工具。根据切削程度不同,轻切削打磨设备有风磨机、研磨机;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。在前期材料处理完成后,可进一步结合专业打磨机器人和FDC力控系统组织后续磨抛,使不同设备分别对应压铸件各阶段的实际加工任务。使用砂带进行磨抛时,还要...
-
安徽钣金抛光解决方案
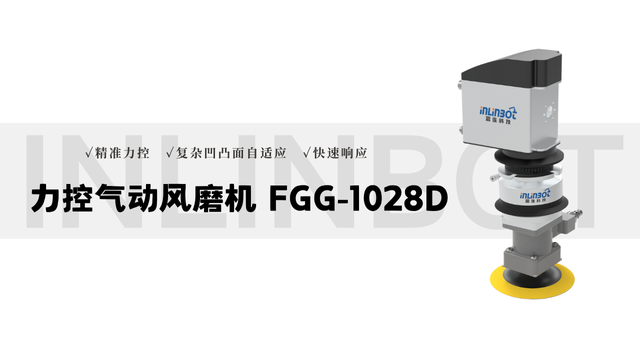
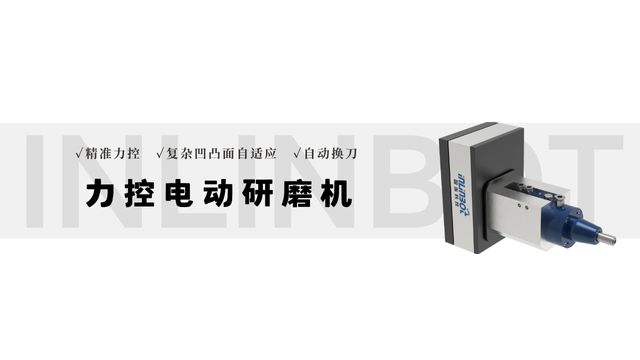
抛光过程中使用什么打磨设备,需要先看工件当前的加工状态,而不是只按照功率大小进行选择。表面存在较多余量时,前期通常需要较强的材料去除能力;进入后续磨抛阶段后,则需要进一步关注加工精度、工具与表面的接触以及磨料选择。根据切削程度不同,轻切削打磨设备有风磨机、研磨机,其中风磨机行程大,适合曲面,研磨机精度高;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。盈连科技围绕不同磨抛任务提供相应打磨工具,并可与专业打磨机器人、FDC力控系统等配合使用。面对平面、曲面、焊缝及局部轮廓等不同加工区域,可结合实际工件状态安排前期打磨与后续抛光,使设备配置与具体工序相对应。盈连科技可根据曲面抛光需求,将专...
-
 福建抛光工具
抛光工具与工件直接接触,其选择会受到加工面积、轮廓形状、材料去除需求以及作业空间等多方面影响。大面积区域需要考虑连续加工效率,曲面需要关注工具对轮廓变化的适应,孔边、转角和狭窄区域则更看重末端工具能否顺利进入。不同加工阶段也不一定使用相同工具,前期打磨与后续抛光可以按照实际表面状态分别配置。盈连科技提供风磨机、研磨机、强磨机、砂带机等打磨工具,同时拥有径向浮动锉刀、径向浮动主轴等产品。需要机器人完成磨抛任务时,可结合专业打磨机器人及FDC力控系统进行配置,让工具选择与工件轮廓、加工位置和具体工序相互对应,而不是依靠单一工具覆盖全部表面处理任务。自动化抛光需要把机器人、工具、工件定位和控制环节协...
-
 全自动抛光品牌
3C电子零部件往往尺寸较为紧凑,外轮廓、内框、转角等加工区域集中在有限空间内,进行磨抛时除了表面处理要求,还需要考虑末端工具能不能进入目标位置,以及机器人姿态是否会受到周边结构限制。对于内框等局部区域,单纯增加工具切削能力并不能解决加工空间和轮廓适应问题,更需要从工具尺寸、浮动方向及机器人路径入手进行配置。针对这类局部精细区域的加工,盈连科技可提供径向浮动主轴等产品,其中RCD-E600D径向浮动主轴可搭配相应工具进行局部轮廓加工,并与专业打磨机器人配合使用。对于后续抛光任务,则可根据实际表面状态选择相应磨抛工具和工艺,让局部修整与表面抛光在机器人作业过程中合理衔接,而不是将不同加工任务混为一...
-
 工业抛光工具
家电、家具相关零部件的形状和表面差异较大,有的以连续平面为主,有的带有弧边、转角或异形轮廓,因此抛光工序首先要解决不同区域怎样连续加工的问题。面对批量生产,还需要考虑产品换型后的工件定位、机器人程序以及磨料更换,尤其是同一生产任务包含多个规格时,不能只围绕单一工件设计加工动作。盈连科技官网将家具家电列为机器人磨抛应用领域之一。针对这类多表面、多轮廓的加工特点,可结合专业打磨机器人执行重复性的磨抛路径,并根据曲面等具体的位置配置相应打磨工具、浮动主轴或FDC力控系统;生产过程中涉及耗材切换时,还可结合耗材自动更换系统进行规划,使产品换型、机器人加工和耗材使用更好地衔接到实际生产流程中。机器人抛光...
-
四川金属表面抛光品牌推荐
铸件从成型进入后续加工时,飞边、合模线、冒口与待抛光表面属于不同的处理对象,工序安排需要有所区分。飞边或局部余量较明显的位置,应先完成相应的材料去除,再根据表面状态进入打磨和抛光阶段;如果工件同时存在曲面、转角和狭窄区域,还要考虑工具能否到达以及不同加工面的处理顺序。针对这类从较大材料去除逐步过渡到表面磨抛的任务,盈连科技可根据切削程度配置相应打磨工具:轻切削打磨设备有风磨机、研磨机;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。对于批量铸件,还可结合专业打磨机器人及FDC力控系统,将前期去飞边、局部修整与后续抛光按照实际工件划分工序,让不同设备承担相应的加工任务。盈连科技可根据具体...
-
 辽宁不锈钢抛光选型
3C电子零部件往往尺寸较为紧凑,外轮廓、内框、转角等加工区域集中在有限空间内,进行磨抛时除了表面处理要求,还需要考虑末端工具能不能进入目标位置,以及机器人姿态是否会受到周边结构限制。对于内框等局部区域,单纯增加工具切削能力并不能解决加工空间和轮廓适应问题,更需要从工具尺寸、浮动方向及机器人路径入手进行配置。针对这类局部精细区域的加工,盈连科技可提供径向浮动主轴等产品,其中RCD-E600D径向浮动主轴可搭配相应工具进行局部轮廓加工,并与专业打磨机器人配合使用。对于后续抛光任务,则可根据实际表面状态选择相应磨抛工具和工艺,让局部修整与表面抛光在机器人作业过程中合理衔接,而不是将不同加工任务混为一...
-
 浙江汽车零部件抛光怎么选
选择工业抛光相关厂家,不能只看有没有单一的打磨设备,更要看其产品能否对应实际磨抛工序。工件是平面还是曲面、前期需要多少材料去除、是否存在焊缝或复杂轮廓、生产批量如何,都会影响机器人、打磨工具、力控产品及工作站的配置。尤其是自动化磨抛项目,还需要考虑工件定位、机器人路径、工具切换和耗材管理等环节。盈连科技围绕机器人力控磨抛建立了FDC力控系统、打磨工具、浮动主轴、耗材自动更换系统、专业打磨机器人、智能电气控制系统及力控打磨工作站等产品体系,应用方向覆盖汽车零部件、金属加工、3C电子、家具家电等领域。对于具体抛光项目,可从实际工件和工序出发选择相应产品,而不是用一套固定配置对应不同加工任务。抛光涉...
-
 上海自动抛光选型
碳纤维零部件完成成型、切边或其他加工后,如果需要进一步进行表面抛光,应先结合材料状态和具体加工要求确定工艺。平整表面、曲面以及局部异形区域对末端工具的要求不同,机器人加工时还要关注运动方向、工具姿态和接触方式。由于具体材料体系和工件结构会影响实际加工条件,更适合先进行样件验证,再确定工具、磨料和相应参数。针对这种需要兼顾复杂轮廓与接触状态的机器人磨抛任务,盈连科技可提供专业打磨机器人、FDC力控系统及浮动主轴等产品,根据实际工件选择相应配置。对于曲面和局部轮廓,可将力位补偿或浮动产品与末端工具结合考虑,使机器人设备配置能够对应碳纤维零部件具体的抛光区域和工艺需求。强磨机适配中切削、重切削工况,...
-
山东铸件抛光选型
钣金件的抛光需求与其结构有直接关系。平整板面可以组织连续加工路径,折弯位置和转角需要调整工具姿态,焊接区域则可能先进行焊缝打磨,再衔接后续抛光。对于多面钣金零部件,还要结合装夹方式安排不同表面的加工顺序;进入批量生产后,机器人运行、工具使用和耗材管理也需要放到同一个流程中考虑。针对这些钣金磨抛环节,盈连科技可提供专业打磨机器人、FDC力控系统及相应打磨工具,其中FDC力控系统可提供力位补偿,用于需要关注工具接触状态的机器人磨抛任务。需要形成集成作业单元时,还可配置力控打磨工作站,使工件定位、机器人运动和磨抛设备围绕实际钣金加工流程进行组合。凸凹表面的抛光过程,需要同时关注机器人运动和工具接触状...
-
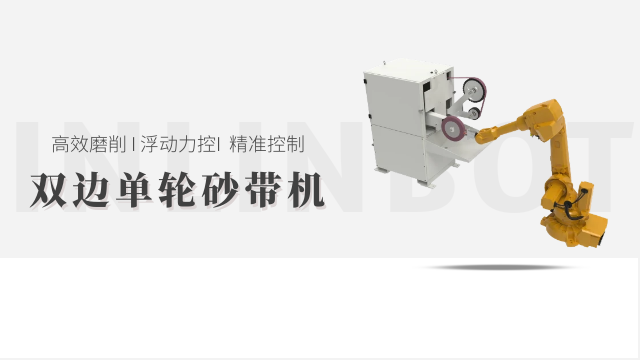
 辽宁铸件抛光砂带机
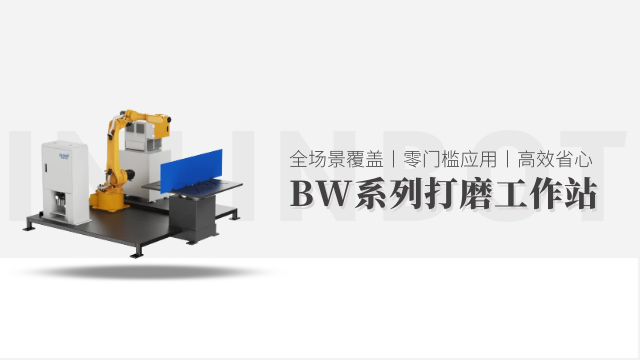
当抛光任务从单件操作转向批量生产,除了抛光本身,还需要考虑工件进入加工区域之后如何定位、不同表面按照什么顺序处理、工具和耗材如何配合以及加工完成后如何衔接下一环节。对于多面或异形工件,机器人运行范围、工具姿态和工件摆放方式也会影响工作站的整体配置。盈连科技围绕机器人力控磨抛提供力控打磨工作站,可结合不同生产任务配置专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、智能电气控制系统等产品。相关产品包括BW系列、LP系列湿式吸尘系列打磨站及小型打磨工作站等。实际用于抛光任务时,可从工件尺寸、加工区域、磨料使用和生产节拍等方面确定所需配置,把原本分散的磨抛动作组织成更完整的机器人作业流程。局部区域...
-
安徽金属抛光工具
面对不同抛光需求,可以先看加工对象难处理的位置。如果主要加工平面,重点在于连续作业和路径安排;如果曲面、转角较多,则需要考虑工具姿态及接触变化;工件包含多个加工面时,还要判断一次装夹能够覆盖多少区域。进入批量生产后,节拍、换型、耗材使用等因素也会影响整体配置。盈连科技围绕这些机器人磨抛环节提供FDC力控系统、打磨工具、浮动主轴、专业打磨机器人和耗材自动更换系统等产品。对于需要形成机器人作业单元的项目,可结合BW系列、LP系列湿式吸尘系列打磨站及小型打磨工作站等产品进行配置。具体选择时,可让设备跟随工件结构和加工流程进行组合,减少不同功能产品之间不必要的重复配置。3C电子零部件抛光时,需要关注内...
-
 辽宁复合材料抛光品牌
将抛光环节转为自动化作业,关键是把原本依靠人工判断的加工动作拆解成可以执行的工艺步骤。工件进入加工区域后,需要先完成定位,再根据表面形状划分加工区域,确定机器人路径、工具姿态和加工顺序;如果前序表面余量不同,还应区分前期打磨与后续抛光,避免不同阶段采用相同的处理方式。连续生产中,磨料使用和耗材更换也需要与加工节拍衔接。针对这类工艺组织需求,盈连科技可结合专业打磨机器人执行设定的磨抛程序,通过FDC力控系统进行力位补偿,并根据不同加工阶段配置相应打磨工具。涉及多种耗材连续使用时,还可结合耗材自动更换系统进行配置,使工件定位、机器人加工、工具使用及耗材切换围绕具体抛光流程展开。铸钢件进行抛光时,可...
-
安徽铸件抛光怎么选
工业生产中的抛光通常需要承接前面的打磨、焊缝处理或表面修整工序,不同工件对加工方式的要求并不相同。平面区域可以按照较稳定的路径连续处理,曲面、转角及异形轮廓则需要关注工具姿态和接触状态;如果工件表面还存在较明显的加工余量,也需要先完成相应处理,再进入后续抛光环节。批量生产时,还要考虑不同加工面的顺序、磨料使用以及工件定位,让整套工序更适合连续作业。盈连科技围绕机器人力控磨抛提供专业打磨机器人、FDC力控系统、打磨工具、浮动主轴等产品,可根据工件结构和实际磨抛任务进行组合。对于金属焊缝等需要进一步打磨、抛光的加工场景,也可结合相应设备规划机器人作业流程,让抛光从单一工具操作延伸到机器人磨抛应用。...
-
铁件抛光工具
铸件进入表面磨抛环节之前,通常需要先判断不同区域的实际加工状态。合模线、冒口及局部残留等位置如果存在较大的材料去除需求,应先完成相应处理,再根据后续表面要求安排打磨和抛光,不能让一种工具承担所有加工任务。复杂铸件还可能包含曲面、转角和高低变化区域,机器人加工时需要同时考虑工具可达性、运行路径和接触状态。盈连科技可根据切削程度配置相应打磨设备:轻切削打磨设备有风磨机、研磨机;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。在完成前期材料去除后,可结合具体表面要求安排后续磨抛,并根据项目需要配置专业打磨机器人、FDC力控系统等产品,使铸件不同加工阶段使用与任务相匹配的设备。家电家具相关零部...
-
广东力控抛光工具
抛光作业中的工作台主要用于承载、定位和放置工件,其设计需要服务于实际加工过程。小型零件可能更关注装夹和取放效率,大尺寸工件则需要考虑台面空间与加工范围;遇到多面结构时,还要判断工件是否需要翻转,以及不同加工面能否方便到达。人工抛光与机器人磨抛对工作区域的要求也有所区别,后者还需要为机器人运动、末端工具以及相关设备预留合理空间。因此,在规划抛光作业区域时,工作台、工件定位和加工设备需要结合生产方式统一考虑。对于需要进一步实现机器人磨抛的生产项目,盈连科技可提供专业打磨机器人、FDC力控系统、打磨工具及智能电气控制系统等产品,并结合具体工件和加工流程配置力控打磨工作站,将工件定位、机器人加工及设备...
-
辽宁机器人抛光售价
从生产厂家的角度看,机器人抛光并不是简单将人工工具安装到机器人末端,而是需要把加工对象、工具能力和机器人动作放到同一套工艺中考虑。面对不同表面状态,可以先判断材料去除程度,再安排前期打磨和后续抛光;遇到曲面及轮廓变化,则需要进一步考虑力控、浮动以及工具姿态;如果一个工件包含多个加工区域,还要合理组织机器人运行顺序。盈连科技专注机器人力控磨抛相关产品,形成了从FDC力控系统、打磨工具、浮动主轴到专业打磨机器人、智能电气控制系统及力控打磨工作站的产品布局。工作站产品包括BW系列、LP系列湿式吸尘系列打磨站及小型打磨工作站等,可结合具体工件和生产流程组织机器人打磨、抛光作业。利用机器人完成抛光,可按...
-
河北铁件抛光工具
选择抛光相关品牌时,可以把样件加工能力作为了解设备适配情况的一个切入点。同样需要抛光的零件,表面余量、轮廓复杂程度、加工面积和生产批量可能完全不同,只根据设备参数很难判断实际配置是否合适。对于机器人磨抛,还需要把工件定位、加工路径、工具姿态、接触状态等因素放在具体工艺中考虑。盈连科技围绕机器人力控磨抛形成了较丰富的产品组合,其中FDC力控系统可提供力位补偿,打磨工具可对应不同加工任务,专业打磨机器人可执行设定的磨抛动作,浮动主轴则可根据具体轮廓加工需求进行配置。面对不同抛光项目,可结合实际工件确定设备组合和工艺安排,使产品选择建立在具体加工任务之上。铸钢件进行抛光时,可按照材料去除需求划分前期...
-
辽宁铸钢件抛光哪家好
金属工件经过焊接、切削或前期打磨后,进入抛光环节时,表面状态往往并不完全一致。平面区域适合连续加工,焊缝周边可能需要先处理较明显的余量,曲面和转角则更考验工具与工件的接触状态。如果一件工件同时存在多种表面特征,可以按照材料去除需求划分加工阶段,先完成相应打磨,再衔接后续抛光,避免所有区域使用相同的工具和工艺。针对这类金属工件的机器人磨抛需求,盈连科技可结合专业打磨机器人、FDC力控系统及相应打磨工具进行配置。其中FDC力控系统可提供力位补偿,适应复杂凸凹表面的接触加工;FEG-5045的适用工艺包含金属焊缝打磨及抛光。对于需要连续处理多个加工面的项目,还可进一步通过力控打磨工作站组织机器人、工...
-
河北复合材料抛光设备
抛光工艺的重点之一,是把不同加工阶段区分清楚。工件经过铸造、焊接、切削等前序加工后,表面状态和材料去除需求存在差异,不能直接采用相同的工具和磨料完成全部处理。材料去除量较大时,可先进行相应的打磨;进入较细致的处理阶段后,再结合表面要求调整磨料、工具及加工参数。面对曲面和复杂轮廓,还需要考虑加工路径、工具姿态以及接触状态,使不同区域之间的磨抛过程合理衔接。盈连科技可通过专业打磨机器人执行设定的加工路径,并结合FDC力控系统进行力位补偿,同时根据实际工况配置相应打磨工具。对于涉及多种耗材的加工任务,还可结合耗材自动更换系统组织耗材切换,使机器人、工具、磨料和加工程序围绕具体抛光工艺进行配置。复杂凸...
-
四川金属表面抛光工具
压铸件从前期处理进入抛光阶段,通常需要先区分哪些位置仍有较大的材料去除需求,哪些区域已经进入较细致的表面修整。对于前期残留较明显的位置,应先使用与切削程度相匹配的工具完成相应处理,再衔接后续打磨、抛光;遇到曲面、转角和复杂轮廓时,还要考虑工具是否能够持续贴合加工区域。针对压铸件不同阶段的磨抛需求,盈连科技可提供风磨机、研磨机及强磨机等打磨工具。根据切削程度不同,轻切削打磨设备有风磨机、研磨机;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。在前期材料处理完成后,可进一步结合专业打磨机器人和FDC力控系统组织后续磨抛,使不同设备分别对应压铸件各阶段的实际加工任务。盈连科技力控打磨工作站可...
-
辽宁金属表面抛光报价
抛光过程中使用什么打磨设备,需要先看工件当前的加工状态,而不是只按照功率大小进行选择。表面存在较多余量时,前期通常需要较强的材料去除能力;进入后续磨抛阶段后,则需要进一步关注加工精度、工具与表面的接触以及磨料选择。根据切削程度不同,轻切削打磨设备有风磨机、研磨机,其中风磨机行程大,适合曲面,研磨机精度高;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。盈连科技围绕不同磨抛任务提供相应打磨工具,并可与专业打磨机器人、FDC力控系统等配合使用。面对平面、曲面、焊缝及局部轮廓等不同加工区域,可结合实际工件状态安排前期打磨与后续抛光,使设备配置与具体工序相对应。铸件进行抛光前,可先处理冒口、合...
-
辽宁铸件去飞边抛光售价
抛光设备的配置通常要跟着工序走。工件表面存在较多余量时,前期需要先完成相应的材料去除;随着表面逐渐进入较细致的处理阶段,工具、磨料和加工参数也要随之调整。根据切削程度不同,轻切削打磨设备有风磨机、研磨机,其中风磨机行程大,适合曲面,研磨机精度高;强磨机则根据型号与功率差异,分别适配中切削、重切削工况。盈连科技围绕机器人磨抛还提供专业打磨机器人、FDC力控系统及浮动主轴等产品,可根据平面、曲面、焊缝及局部轮廓等实际加工区域进行配置。这样选择设备时,关注点就不只是某一台机器的性能,而是不同设备在整个打磨、抛光流程中分别承担什么任务。机器人进行抛光前,需要明确工件基准、加工区域和具体运动路径。辽宁铸...
-
 河南金属抛光开发商
曲面抛光工艺通过多重精度保障技术,确保抛光后轮廓精度与表面质量达标。定位精度方面,采用真空吸附或定制夹具固定工件,使夹具基准与曲面模型基准重合误差≤0.02mm,并通过视觉系统实时校正位置,补偿装夹偏差至±0.1mm以内。轨迹精度由光栅尺闭环控制多轴联动机构实现,位置反馈分辨率达0.001mm,路径偏差控制在±0.005mm内。压力控制依赖六维力传感器(精度±0.01N)配合PID算法动态调节,压力波动范围不超过±0.01MPa,避免因压力不均造成粗糙度差异。质量检测环节,使用白光干涉仪测量表面粗糙度(精度±0.001μm),三坐标测量仪检测曲面轮廓度(精度±0.005mm),确保批次一致性,...
-
 广东钣金抛光供应商
漆面抛光需根据损伤程度(轻微、中度、重度)制定差异化策略,确保修复效果与漆面保护平衡。轻微损伤(如发丝划痕、轻微氧化)适配“单阶段精抛”:选用2000#-3000#细粒度抛光剂(含纳米级氧化铝磨料),搭配高密度海绵轮(硬度Shore A 40-50),转速1500-2000rpm,压力0.05-0.08MPa,采用“螺旋式轻抛”路径,每次抛光面积控制在0.2㎡以内,通过2-3次往复即可消除缺陷,漆面光泽度可提升至90-95度。中度损伤(如浅划痕、氧化层较厚)采用“两阶段抛光”:先粗抛(1500#-2000#抛光剂+中密度海绵轮,转速1800-2200rpm,压力0.08-0.12MPa)去除8...
-
 山东自动化抛光供应商
漆面抛光工艺的重心目标是“损伤修复+光泽提升+涂层保护”三重需求,需在去除漆面缺陷的同时,避免损伤底层涂层。其保护逻辑围绕“精细化研磨+渐进式抛光”展开:首先通过细粒度磨料去除漆面表层的轻微划痕(深度≤5μm)、氧化层(厚度1-3μm)及水渍印,研磨时严格控制切削深度(≤3μm),确保作用于漆面清漆层(通常厚度20-30μm),不伤及色漆层;随后通过中粗抛提升漆面平整度,消除研磨痕迹;通过精抛激发漆面光泽,形成镜面效果。整个过程需依托“低压力+软质载体”组合,压力控制在0.05-0.15MPa,避免高压导致漆面发热软化(漆面软化温度通常60-80℃),同时搭配冷却剂实时降温,确保漆面涂层完整性...
-
北京打磨抛光品牌
软质抛光工艺的关键在于“低强度作用+材质保护”双重机制,专为橡胶、泡沫、软塑料等软质材料设计,避免抛光过程中工件变形或损伤。其原理是采用超软质抛光载体(如超细纤维布、海绵绒、软质羊毛毡),这类载体硬度通常低于Shore A 15,可产生60%-80%的弹性形变,与软质工件表面接触时无刚性挤压,通过纤维或绒毛的轻微摩擦实现抛光。同时,工艺配备微压控制系统,接触压力严格控制在0.01-0.05MPa,为刚性抛光压力的1/3-1/5,且通过压力传感器实时监测,当压力超过阈值时自动停机,防止工件凹陷或撕裂。配合低速抛光(转速800-2000rpm)与无研磨剂抛光方式(或用纳米级抛光液),形成“软接触-...
-
 江苏齿轮抛光案例
碳纤维件抛光的预处理需按“清洁—缺陷检测—树脂修复”三步进行,针对性解决复合材质的特殊问题。第一步清洁:先用压缩空气(压力0.3-0.5MPa)吹扫表面粉尘,再用异丙醇(浓度95%以上)浸湿的无尘布擦拭,去除脱模剂、油污等杂质——异丙醇挥发性强(挥发时间<30秒),可避免水分渗透导致树脂层与碳纤维分离;严禁使用水性清洁剂,防止树脂吸水膨胀。第二步缺陷检测:采用强光照射(照度≥5000lux)检查表面缺陷,标记出树脂划痕(深度≤2μm)、气泡(直径≤1mm)、纤维裸露区域,对深度>2μm的划痕或裸露纤维,需进入修复环节;气泡区域需用针头穿刺排气,避免抛光时气泡破裂导致树脂脱落。第三步树脂修复:对...