商机详情 -
辽宁复合材料抛光品牌
将抛光环节转为自动化作业,关键是把原本依靠人工判断的加工动作拆解成可以执行的工艺步骤。工件进入加工区域后,需要先完成定位,再根据表面形状划分加工区域,确定机器人路径、工具姿态和加工顺序;如果前序表面余量不同,还应区分前期打磨与后续抛光,避免不同阶段采用相同的处理方式。连续生产中,磨料使用和耗材更换也需要与加工节拍衔接。针对这类工艺组织需求,盈连科技可结合专业打磨机器人执行设定的磨抛程序,通过FDC力控系统进行力位补偿,并根据不同加工阶段配置相应打磨工具。涉及多种耗材连续使用时,还可结合耗材自动更换系统进行配置,使工件定位、机器人加工、工具使用及耗材切换围绕具体抛光流程展开。铸钢件进行抛光时,可按照材料去除需求划分前期和后续加工工序。辽宁复合材料抛光品牌
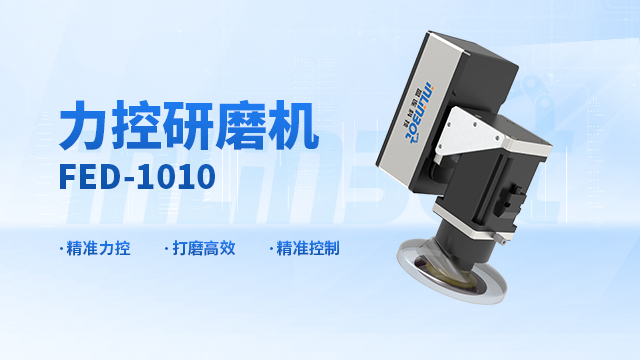
汽车零部件种类较多,不同结构对应的磨抛重点也不同。面积较大的表面需要关注连续加工路径,曲面和异形结构要处理工具姿态变化,焊接类零部件还可能需要先完成焊缝区域的打磨,再根据表面要求进入后续抛光。对于批量生产来说,同一零件上的多个加工区域如何安排顺序、工具如何匹配以及机器人怎样减少无效移动,都会影响整套磨抛流程。盈连科技官网将汽车零部件列为机器人磨抛应用方向之一,针对上述加工特点,可结合专业打磨机器人、FDC力控系统及相应打磨工具进行配置,让机器人按照工件结构执行磨抛动作,并通过力位补偿应对接触式加工中的轮廓变化。需要将多个加工环节集中到生产单元时,还可配置力控打磨工作站,使机器人、工具及控制设备围绕汽车零部件的实际磨抛工序进行组合。江苏自动抛光工具工件表面状态不同,抛光使用的工具、磨料和加工参数也会有所区别。

机器人对曲面、凸凹面等工件进行抛光时,除了按照程序到达指定位置,还要处理末端工具与工件之间的接触问题。工件轮廓发生变化后,如果只关注位置轨迹,实际接触状态可能随加工区域发生变化,因此力控系统成为接触式机器人磨抛中的重要组成部分。盈连科技围绕机器人力控磨抛开展相关业务,其FDC力控系统具备接触力调节、复杂凸凹表面适应、重力补偿和位置补偿等功能,可结合专业打磨机器人及相应打磨工具用于磨抛任务。针对需要进一步集成的生产项目,还可将FDC力控系统与机器人、打磨工具及相关设备配置到力控打磨工作站中,使力控能力直接对应前面所涉及的曲面接触、轮廓变化及机器人抛光工艺需求。
铸钢件的磨抛可以按照加工余量分阶段考虑,而不是直接从粗糙表面进入精细处理。对于冒口、合模线或局部较大的残留,应先判断材料去除量,再安排相应的前期加工;待主要余量处理后,再围绕表面要求逐步进行打磨和抛光。这样能够让不同切削能力的设备分别承担合适的任务,也便于后续机器人程序按照加工区域进行组织。盈连科技提供风磨机、研磨机、强磨机等打磨工具,其中强磨机根据型号与功率差异,可分别适配中切削、重切削工况。对于铸钢件前期处理后形成的曲面及复杂轮廓,还可结合专业打磨机器人、FDC力控系统等产品安排后续磨抛,从材料去除到表面抛光按照具体加工阶段选择相应设备。复杂凸凹表面进行抛光时,可结合FDC力控系统与相应工具进行配置。
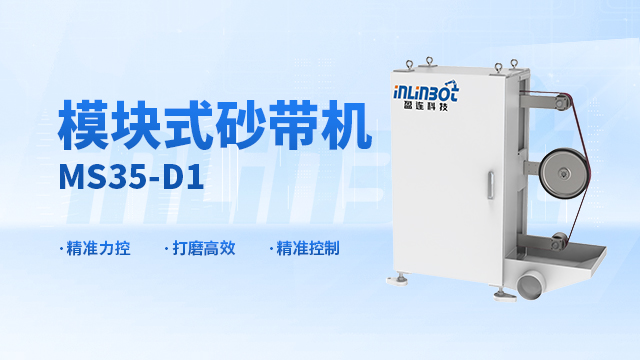
将抛光交给机器人完成,首先需要把人工操作中的移动路线、工具姿态、接触方式和加工顺序转化为明确的工艺条件。平面可以规划连续轨迹,曲面和凸凹结构则需要根据轮廓调整机器人姿态;一个工件存在多个加工面时,还要结合装夹方式判断各区域的可达性。与此同时,磨料使用、工具状态以及不同加工阶段之间的切换也需要纳入自动化流程。盈连科技围绕机器人力控磨抛形成了专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、耗材自动更换系统及智能电气控制系统等产品,可针对上述机器人抛光环节进行组合。需要进一步集成生产单元时,还可配置力控打磨工作站,让机器人运动、接触加工、工具及耗材等环节按照具体抛光工艺进行组织。抛光涉及多种耗材时,可将耗材切换纳入整个自动化作业流程。江苏自动抛光工具
局部区域需要抛光时,应先判断末端工具能否顺利到达加工位置。辽宁复合材料抛光品牌
选择抛光相关品牌时,可以把样件加工能力作为了解设备适配情况的一个切入点。同样需要抛光的零件,表面余量、轮廓复杂程度、加工面积和生产批量可能完全不同,只根据设备参数很难判断实际配置是否合适。对于机器人磨抛,还需要把工件定位、加工路径、工具姿态、接触状态等因素放在具体工艺中考虑。盈连科技围绕机器人力控磨抛形成了较丰富的产品组合,其中FDC力控系统可提供力位补偿,打磨工具可对应不同加工任务,专业打磨机器人可执行设定的磨抛动作,浮动主轴则可根据具体轮廓加工需求进行配置。面对不同抛光项目,可结合实际工件确定设备组合和工艺安排,使产品选择建立在具体加工任务之上。辽宁复合材料抛光品牌