标签列表 - 无锡盈连科技有限公司
-
 江苏钢材自动化
冒口先处理还是合模线先处理,较大余量用什么方式去除,转角位置又该怎样走刀——铸件自动化打磨真正需要解决的是这一连串工艺顺序。冒口通常涉及较多材料去除,可根据实际余量安排切割及后续强磨;合模线则沿铸件轮廓延伸,机器人经过平面、弧面和转角时,需要改变工具姿态和运动轨迹;待较大余量处理完成后,再进入局部修整环节。这样拆分之后,自动化方案不再是一套工具从头做到尾,而是让不同产品承担对应任务。FEG-5045力控强磨机采用轴向浮动方式,可用于铸件合模线打磨,并具备接触力调节、重力补偿和位置补偿等功能。面对批量铸件,还可以把工装、变位方式和机器人动作一并纳入工作站规划,使各道加工步骤形成连续流程。盈连科技...
发布时间:2026.09.22 -
 广东智能自动化售价
钢制零部件的磨抛从人工转向机器人作业后,机器人的任务并不是简单替代手持工具,而是按照工件定位和既定工艺连续执行不同加工动作。选择机器人时,需要把工件尺寸、待加工区域、末端产品以及作业空间放在一起考虑:大型结构件要关注不同焊缝和加工面的覆盖范围,尺寸较小的零件则更需要考虑机器人进入局部位置时的姿态;如果工件需要翻转或改变加工面,还要把变位方式纳入整体布局。盈连科技提供YLR-35、YLR-120专业打磨机器人,可与FDC力控系统、打磨工具、浮动主轴等产品结合,围绕焊缝处理、打磨、磨削、抛光及去毛刺等任务组织机器人磨抛单元。对于需要把机器人、工装和多类打磨产品集中布置的生产场景,还可结合BW系列力...
-
辽宁铜合金自动化机器人
从单个工位走向自动化生产,关注点会从“设备能不能加工”转向“整批产品怎样顺畅流转”。以机器人磨抛为例,生产任务确定后,可以先按照产品规格准备相应工装和加工程序,工件完成定位后进入机器人作业区域,再依次执行既定的打磨、去毛刺或抛光工序。如果一件产品需要使用多种工具或耗材,还要把切换动作纳入生产流程;遇到不同规格产品,则需要重新匹配工件定位、程序和加工区域。对于生产现场来说,这种组织方式能够把机器人、工具、工装、电气及耗材等原本分散的环节按照工序建立联系,也便于根据产品变化调整具体配置。相比只配置单台加工设备,自动化生产更看重各环节之间能否围绕同一个工艺目标协同运行。盈连科技可提供专业打磨机器人、...
-
江苏碳纤维件自动化
塑料件成形后,边缘、孔口、转角及分型位置可能存在需要修整的毛刺。将这类后处理交给机器人时,重点是先把毛刺所在区域转化为明确的加工位置,再根据工件结构规划工具的进入方向。连续外轮廓可以按照产品边界设置运动路径,孔口和狭窄位置则需要关注末端工具尺寸与可达空间;如果同一零件分布着多处毛刺,还可以按照装夹基准划分加工顺序,让机器人依次完成各区域修整。由于不同塑料件的材料状态、毛刺形态及后续表面要求存在差别,工具选择需要结合样件和实际工艺确定,不宜直接套用金属件的切削方案。对于轮廓、边缘等位置的去毛刺任务,可根据具体结构考虑径向浮动产品与相应工具的组合。盈连科技围绕机器人力控磨抛提供RCD-G570D径...
-
 河北铝合金自动化
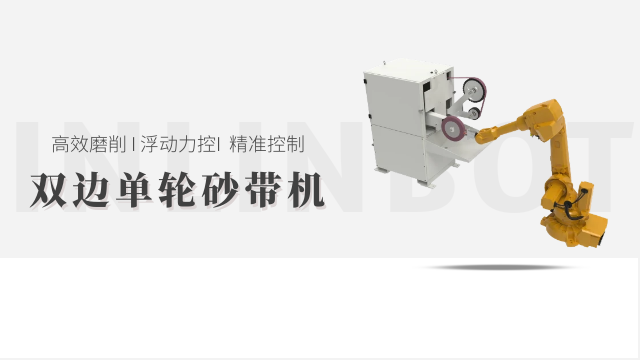
准备把打磨、抛光或去毛刺环节改成机器人作业时,选设备可以先从车间现有条件入手,而不是看到某个型号就直接套用。已经有机器人本体的产线,可以重点判断末端还缺少打磨、浮动补偿还是耗材更换环节;如果从零建设磨抛工位,则要把工件尺寸、装夹方式、加工范围和工序数量一起考虑。具体到材料处理,轻切削工况可以根据要求选择风磨机、研磨机,风磨机行程大,适合曲面,研磨机精度高;强磨机根据型号与功率差异,分别适配中切削、重切削工况。遇到内框、边缘及连续轮廓,还可以根据结构考虑RCD-G570D径向浮动锉刀或RCD系列径向浮动主轴。若一件产品需要连续完成多道磨抛工序,则可以进一步考虑专业打磨机器人、耗材自动更换系统和力...
-
山东复合材料自动化
做自动化报价之前,先把加工任务拆清楚,往往比直接提供一个设备名称更有参考价值。以机器人磨抛为例,同样是一件金属零部件,如果只是处理固定平面,与同时处理焊缝、曲面、孔口和边缘,需要的工具数量、机器人动作和设备构成都可能不同;工件较大或需要改变加工姿态时,还可能增加变位机等配置。连续生产如果涉及砂纸、砂带或刀具使用,则要进一步判断是否需要耗材自动更换系统;需要将多个加工环节集中到一个作业单元时,则可以围绕力控打磨工作站进行方案配置。因此,询价时提供工件图纸或样件、加工部位、工艺要求、生产方式等信息,更便于按照实际任务形成设备清单。盈连科技提供FDC力控系统、打磨工具、浮动主轴、专业打磨机器人、智能...
-
 辽宁铝件自动化生产
同一批零部件交给人工打磨时,操作人员会根据加工位置不断改变工具姿态和移动方向;转为自动化打磨后,这些经验需要提前落实到工艺设计中。哪里需要去除材料、先处理哪个面、工具以什么方向进入、机器人按照什么路线移动,都要形成明确的加工条件。尤其是带有平面、弧面、焊缝和转角的复杂工件,可以先把整体拆分成多个加工区域,再分别安排机器人动作和对应工具。工具选择则要与切削程度相匹配:轻切削打磨设备有风磨机、研磨机,其中风磨机行程大,适合曲面,研磨机精度高;强磨机根据型号与功率差异,分别适配中切削、重切削工况。这样组织工艺,可以让不同加工阶段各自承担清晰的材料处理任务,而不是让一种工具覆盖全部区域。盈连科技面向机...
-
 广东汽车零部件自动化生产
批量工件进入抛光环节后,自动化带来的变化首先体现在作业方式更加程序化。过去由操作人员凭经验判断的移动方向、覆盖范围和加工顺序,需要转化为机器人能够重复执行的动作。例如较大的连续表面,可以围绕覆盖范围规划运动路线;曲面和凸凹位置,则要同时考虑机器人姿态变化与工具接触状态;一件产品存在多个待抛光区域时,还需要结合装夹方式安排加工先后。与此同时,抛光不能脱离前序工艺单独设计,如果工件表面仍有焊缝或较明显的加工痕迹,应先完成相应处理,再衔接后续磨抛。对于需要关注接触状态的加工任务,力位补偿也可以成为设备配置的一部分。盈连科技FDC力控系统具备接触力调节、复杂凸凹表面适应、重力补偿和位置补偿等功能,并可...
-
 山东模具自动化工作站
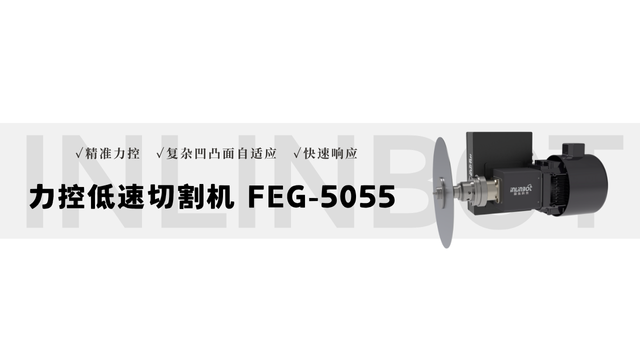
合模线通常沿铸件轮廓延伸,自动化加工面对的不是一个固定点位,而是一条可能经过平面、弧面和转角的连续区域。因此,机器人除了按照设定路线运动,还要考虑工具经过轮廓变化位置时的接触状态。FEG-5045力控强磨机可用于铸件合模线打磨,接触力调节范围为10—500N,力控精度±5N,位置精度0.05mm,浮动行程20mm,电机功率4.5kW,额定转速12000r/min,并采用轴向浮动方式。针对连续合模线,可以先依据工件结构划分加工区域,再设置机器人进入方向、运动路线和相应加工参数,使直线段、曲面及轮廓变化位置形成连贯的处理流程。相比只关注单次材料去除,这类自动化工艺更强调机器人运动与接触式加工之间的...
-
辽宁机器人自动化抛光
木质工件在进行表面处理时,自动化设备配置更值得关注的是曲面、边角和连续表面的加工方式,而不是简单提高工具转速。家具部件、板件或带造型的木质工件,外形和加工区域存在差异,机器人作业前需要先明确哪些位置需要打磨、工具从什么方向接触以及不同表面之间怎样衔接。面对曲面区域,工具需要随工件轮廓改变运动姿态;较大的连续表面则可以围绕覆盖范围规划加工路线;产品规格发生变化时,还要重新匹配工装定位和对应程序。这样可以把原本依靠人工经验完成的移动顺序、加工区域和工具动作转化为较清晰的作业流程。对于需要连续生产的项目,还可以进一步考虑机器人、末端工具以及耗材更换之间的配合。盈连科技的机器人力控磨抛业务覆盖家具家电...
-
 广东模具自动化选型
复合材料工件进入磨抛环节时,自动化方案更适合从表面形态和加工要求入手,而不是先套用金属加工的设备配置。规则表面、弧面、边缘和异形轮廓对机器人的运动方式并不相同,例如较大的连续区域需要考虑加工覆盖与相邻路径衔接,曲面位置则需要机器人随轮廓改变工具姿态,边缘和局部区域还要兼顾末端工具的可达空间。批量生产时,可以先通过工装建立加工基准,再按照不同区域安排运动顺序,让机器人重复执行已经确定的磨抛程序。如果工件存在多种表面形态,也可以分区域设置加工方式,而不是让一种工具完成所有位置。对于接触式磨抛任务,还可以结合实际工艺考虑力位补偿,使设备配置与工件表面特点相对应。盈连科技围绕机器人力控磨抛开展相关业务...
-
 江苏铸件自动化机器人厂家
电子零部件的机器人后处理,很多任务集中在尺寸较小、位置较深或形状变化明显的区域,因此设备布局更强调“小空间里的动作怎么完成”。以内框、边缘和局部转角为例,机器人首先要能够到达待加工位置,末端产品还要留出合适的进入方向;多个位置连续加工时,则需要围绕工件基准安排动作顺序,减少加工区域切换带来的重复运动。针对类似手机壳内框的去毛刺任务,可采用RCD-E600D径向浮动主轴搭配旋转锉刀,并与小负载机器人或协作机器人进行配置;需要建设紧凑型作业单元时,还可以结合小型打磨工作站。生产规格变化后,则通过工装和程序重新对应新的加工位置,让设备继续围绕具体零部件组织作业。盈连科技的机器人力控磨抛业务覆盖3C电...
-
 天津铝件自动化
汽车零部件进入磨抛环节后,自动化方案需要跟着零件结构和前序工艺来设计。焊接类部件可以围绕焊缝安排打磨及后续抛光,机加工后的零件则可能需要处理边缘、孔口和局部毛刺,结构复杂的部件还会涉及曲面、转角以及多个加工面的连续作业。面对这些任务,可以先按照加工位置划分机器人作业区域,再确定工件装夹、工具进入方向和工序先后,让不同表面拥有对应的加工方式。对于接触式磨抛,还可以结合FDC力控系统的接触力调节、重力补偿和位置补偿等功能进行配置;如果一个工位需要连续使用多种工具或耗材,则可以进一步考虑耗材自动更换系统,把换刀、换砂纸等环节纳入生产流程。盈连科技业务覆盖汽车零部件应用方向,可提供YLR系列专业打磨机...
-
 江苏锌合金自动化选型
选择自动化机器人厂家时,如果应用集中在打磨、抛光、去毛刺、焊缝处理等接触式加工,考察重点应落到机器人与磨抛工艺能否真正配合。机器人本体负责按照程序完成运动,但实际加工还会涉及末端工具、工件变位、接触力调节、耗材切换以及电气系统等环节,因此厂家拥有怎样的产品组合,会直接影响后续方案配置。以磨抛生产为例,既可以采用专业打磨机器人搭配风磨机、研磨机或强磨机,也可以针对轮廓加工配置径向浮动锉刀、径向浮动主轴;生产中涉及砂带、砂纸或刀具切换时,还可以把耗材自动更换系统纳入设备组合。对于希望减少多方设备匹配工作的企业,从机器人本体延伸到末端产品和工作站进行整体考察会更加实际。盈连科技提供YLR-35、YL...
-
广东塑料件自动化选型
铝件进入机器人磨抛工序后,设备怎么配置,可以先按照“整体表面”和“局部结构”把加工区域分开。较大的连续表面需要考虑机器人覆盖范围、工具移动方向以及相邻路径之间的衔接;内框、边缘、孔口和转角等局部位置,则更看重末端产品能否顺利进入并沿轮廓完成动作。如果前序加工后存在毛刺,可以先明确毛刺集中在哪些位置,再根据结构规划去除路线;后续还要继续进行表面磨抛时,则应把不同工序的工具和加工顺序提前区分。对于存在曲面或轮廓变化的零部件,还可以结合力位补偿、浮动产品等配置改善工具与工件的接触方式。这样设计自动化方案,重点不是给“铝件”统一配一套设备,而是让设备跟随实际结构和工艺变化。盈连科技围绕机器人力控磨抛提...
-
广东钢铁自动化系统
复合材料工件进入磨抛环节时,自动化方案更适合从表面形态和加工要求入手,而不是先套用金属加工的设备配置。规则表面、弧面、边缘和异形轮廓对机器人的运动方式并不相同,例如较大的连续区域需要考虑加工覆盖与相邻路径衔接,曲面位置则需要机器人随轮廓改变工具姿态,边缘和局部区域还要兼顾末端工具的可达空间。批量生产时,可以先通过工装建立加工基准,再按照不同区域安排运动顺序,让机器人重复执行已经确定的磨抛程序。如果工件存在多种表面形态,也可以分区域设置加工方式,而不是让一种工具完成所有位置。对于接触式磨抛任务,还可以结合实际工艺考虑力位补偿,使设备配置与工件表面特点相对应。盈连科技围绕机器人力控磨抛开展相关业务...
-
 广东智能自动化厂家电话
金属工件准备导入机器人磨抛前,测试环节更适合解决“方案能不能按预定工艺运行”的问题,而不是等设备进入批量作业后再反复改变配置。测试可以从样件装夹开始,先检查机器人能否覆盖焊缝、边缘、孔口、曲面等待加工区域,再观察不同位置的工具姿态和进入空间;对于连续轮廓,还需要验证加工路径是否能够顺利衔接。随后可以结合实际材料去除需求,对风磨机、研磨机、强磨机或相应浮动产品进行工艺匹配,并观察不同加工阶段之间是否需要更换工具或调整工件姿态。涉及接触式磨抛时,还可以围绕FDC力控系统的接触力调节、位置补偿等功能开展样件工艺验证。通过这一过程,可以在正式生产前进一步明确工装、机器人动作、工具以及工序安排。盈连科技...
-
广东镁合金自动化系统
批量工件进入抛光环节后,自动化带来的变化首先体现在作业方式更加程序化。过去由操作人员凭经验判断的移动方向、覆盖范围和加工顺序,需要转化为机器人能够重复执行的动作。例如较大的连续表面,可以围绕覆盖范围规划运动路线;曲面和凸凹位置,则要同时考虑机器人姿态变化与工具接触状态;一件产品存在多个待抛光区域时,还需要结合装夹方式安排加工先后。与此同时,抛光不能脱离前序工艺单独设计,如果工件表面仍有焊缝或较明显的加工痕迹,应先完成相应处理,再衔接后续磨抛。对于需要关注接触状态的加工任务,力位补偿也可以成为设备配置的一部分。盈连科技FDC力控系统具备接触力调节、复杂凸凹表面适应、重力补偿和位置补偿等功能,并可...
-
 辽宁碳纤维件自动化去冒口
碳纤维件需要进行机器人磨抛时,工艺设计可以先围绕零件几何形态建立加工区域。较大的连续表面可以按照覆盖范围规划机器人运动路线,曲面和异形轮廓则需要随着外形变化调整工具姿态,边缘、转角等局部位置还要单独考虑末端工具的进入方向。对于批量工件,可以利用工装建立相对固定的加工基准,再把不同区域的运动顺序转化为机器人程序;产品规格发生变化后,则重新对应工装、加工区域和运动路径。由于具体材料状态、前序加工方式和表面要求都会影响磨抛工艺,末端产品应根据实际样件和加工需求确定,不宜直接照搬金属工件的切削配置。如果生产过程中需要使用不同耗材,还可以将耗材更换环节一并纳入作业流程。盈连科技围绕机器人力控磨抛提供YL...
-
辽宁铝合金自动化生产
批量工件进入抛光环节后,自动化带来的变化首先体现在作业方式更加程序化。过去由操作人员凭经验判断的移动方向、覆盖范围和加工顺序,需要转化为机器人能够重复执行的动作。例如较大的连续表面,可以围绕覆盖范围规划运动路线;曲面和凸凹位置,则要同时考虑机器人姿态变化与工具接触状态;一件产品存在多个待抛光区域时,还需要结合装夹方式安排加工先后。与此同时,抛光不能脱离前序工艺单独设计,如果工件表面仍有焊缝或较明显的加工痕迹,应先完成相应处理,再衔接后续磨抛。对于需要关注接触状态的加工任务,力位补偿也可以成为设备配置的一部分。盈连科技FDC力控系统具备接触力调节、复杂凸凹表面适应、重力补偿和位置补偿等功能,并可...
-
广东汽车零部件自动化机器人厂家
批量工件进入抛光环节后,自动化带来的变化首先体现在作业方式更加程序化。过去由操作人员凭经验判断的移动方向、覆盖范围和加工顺序,需要转化为机器人能够重复执行的动作。例如较大的连续表面,可以围绕覆盖范围规划运动路线;曲面和凸凹位置,则要同时考虑机器人姿态变化与工具接触状态;一件产品存在多个待抛光区域时,还需要结合装夹方式安排加工先后。与此同时,抛光不能脱离前序工艺单独设计,如果工件表面仍有焊缝或较明显的加工痕迹,应先完成相应处理,再衔接后续磨抛。对于需要关注接触状态的加工任务,力位补偿也可以成为设备配置的一部分。盈连科技FDC力控系统具备接触力调节、复杂凸凹表面适应、重力补偿和位置补偿等功能,并可...
-
浙江钢铁自动化
塑料件成形后,边缘、孔口、转角及分型位置可能存在需要修整的毛刺。将这类后处理交给机器人时,重点是先把毛刺所在区域转化为明确的加工位置,再根据工件结构规划工具的进入方向。连续外轮廓可以按照产品边界设置运动路径,孔口和狭窄位置则需要关注末端工具尺寸与可达空间;如果同一零件分布着多处毛刺,还可以按照装夹基准划分加工顺序,让机器人依次完成各区域修整。由于不同塑料件的材料状态、毛刺形态及后续表面要求存在差别,工具选择需要结合样件和实际工艺确定,不宜直接套用金属件的切削方案。对于轮廓、边缘等位置的去毛刺任务,可根据具体结构考虑径向浮动产品与相应工具的组合。盈连科技围绕机器人力控磨抛提供RCD-G570D径...
-
不锈钢自动化去合模线
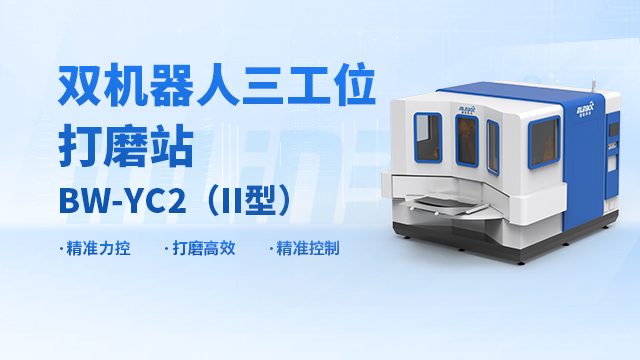
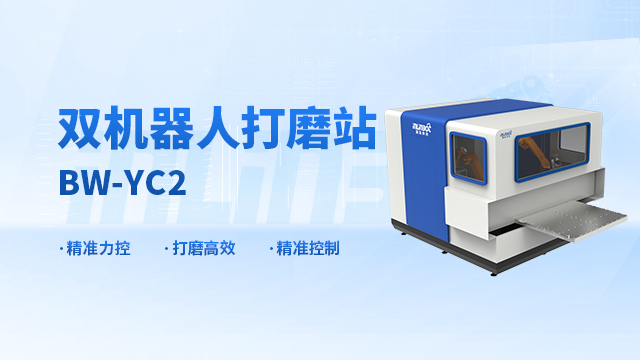
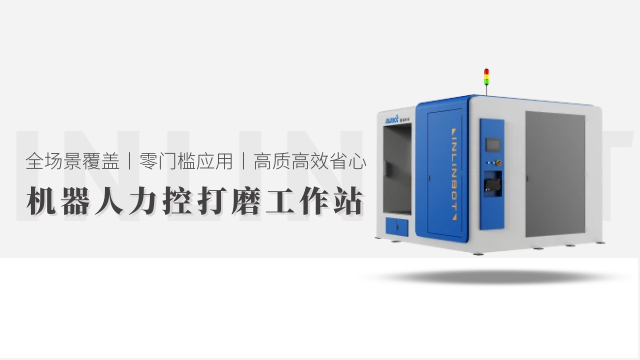
自动化机器人用于磨抛生产时,需要与末端工具、工装和工件规格一起选型,因为机器人承担的不只是点位移动,还要沿焊缝、边缘、曲面等加工区域持续执行设定动作。对于较大的零部件,机器人工作范围与工件装夹方式需要相互匹配;加工任务从打磨切换到局部修整时,末端设备也要随工序变化。以BW-YC2(Ⅱ型)双机器人三工位打磨站为例,额定功率32~62kW,工作电压380V 50Hz,变位机总负载1000kg(含工装板),可选配强磨机、浮动锉刀、研磨机、砂纸库、手持砂带机、刀库、径向轴向浮动主轴及吸尘柜。通过双机器人与三工位配置,可以围绕多道磨抛工序组织相应设备。盈连科技提供专业打磨机器人及力控打磨工作站,可面向不...
-
 安徽铝合金自动化测试
模具是压铸件生产的重心,自动化设备需具备完善的模具管理与维护功能。模具安装方面,设备配备模具快速定位系统,通过定位销与夹紧装置实现模具精细固定,换模时间≤30分钟,同时支持模具参数存储(可存储50+套模具参数),调用时自动加载对应合模力、压射参数,无需重新调试。模具冷却管理上,设备集成多路单独冷却水路,每路水路流量(1-10L/min)与温度(20-80℃)可单独控制,根据模具不同区域散热需求调节,例如模具型腔区域设定水温20-40℃、流量5-10L/min,模具浇口区域调整为40-60℃、流量3-8L/min,防止模具局部过热导致铸件粘模。模具维护提醒功能,设备根据模具使用次数(如每生产10...
-
 四川电子自动化价格
模具精度直接影响产品品质,自动化设备需集成高精度检测与校准功能。尺寸检测由三坐标测量仪(精度±0.001mm)完成,通过接触探针或激光扫描对型腔、型芯的关键尺寸(如孔径、壁厚、曲面轮廓)进行测量,并与设计图纸比对,偏差超±0.003mm时自动报警,提示参数调整。表面质量检测采用白光干涉仪(分辨率0.1nm)识别深度≥0.5μm的划痕或凹陷,并辅以50–200倍光学显微镜观察加工纹路,确保表面粗糙度符合Ra≤0.2μm的要求。设备还具备自动校准能力:定期使用激光干涉仪检测主轴定位误差并进行±0.001mm级补偿;利用球杆仪校验导轨运动精度,确保平行度与垂直度误差≤0.002mm/m,从硬件层面维...
-
 上海金属自动化报价
模具制造包含型腔加工、型芯成型与分型面处理等复杂步骤,自动化设备通过多模块协同完成全流程作业。针对汽车覆盖件等复杂型腔,设备搭载五轴联动加工中心,配备10000–20000rpm高速主轴与硬质合金刀具,可实现±0.005mm的加工精度,型腔表面粗糙度Ra≤0.4μm。型芯加工采用电火花成型模块,使用铜电极对H13、S136等模具钢放电加工,放电间隙控制在0.01–0.03mm,确保尺寸与光洁度,并支持多电极自动切换,减少工序中断。分型面处理则由高精度磨削模块完成,采用800#–1500#金刚石砂轮,磨削后平面度误差不超过0.002mm/m,防止合模时溢料,保障成型件质量。铝合金自动化设备可完成...
-
 河北镁合金自动化生产
铸件成型后需去除氧化皮与飞边,自动化设备通过多模块协同完成清理。氧化皮处理采用密闭抛丸机,内置3–4台高功率抛丸器(总处理量200–500kg/h),PLC控制时间(1–5分钟)与强度(0.2–0.4MPa):氧化层厚(>0.5mm)时延长至3–5分钟,薄时缩短至1–2分钟,处理后表面粗糙度Ra≤1.6μm。飞边清理由去飞边机器人执行,搭载硬质合金打磨头,力控系统(压力精度±0.02MPa)调节打磨压力(0.3–0.5MPa),并根据浇口、冒口位置自动调整轨迹与转速(1500–3000rpm),残留量≤0.1mm。全程配备高效除尘系统(效率≥99%),负压吸附粉尘,防止环境污染并保护人员健康。...
-
 广东自动化工具
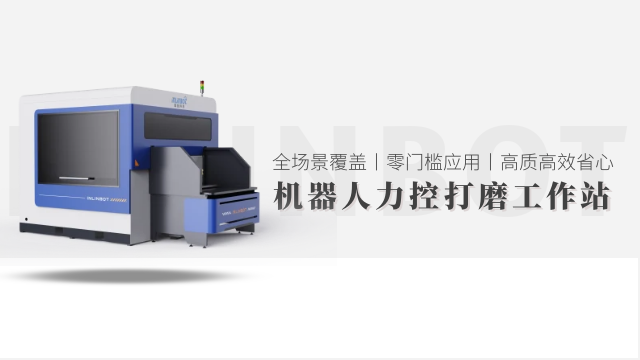
为帮助企业降低改造成本、快速升级产能,自动化设备设计了适配老旧生产线的兼容方案。硬件适配方面,设备预留标准化接口(如RS485、以太网接口),可与企业现有老旧设备(如传统熔炼炉、手动模具)对接,无需整体更换生产线;例如将传统熔炼炉加装自动控温模块与上料装置,即可升级为半自动化熔炼设备,改造成本为采购全新设备的30%-50%。软件兼容上,设备控制系统支持导入老旧生产线的生产参数(如历史铸件加工数据、模具参数),通过数据转换算法适配新系统,操作人员无需重新学习新参数设置,降低培训成本。改造周期控制上,小型模块改造(如加装自动化检测装置)可在1-2天内完成,整体生产线改造(如熔炼、浇注、清理全环节升...
-
 浙江钢材自动化抛光
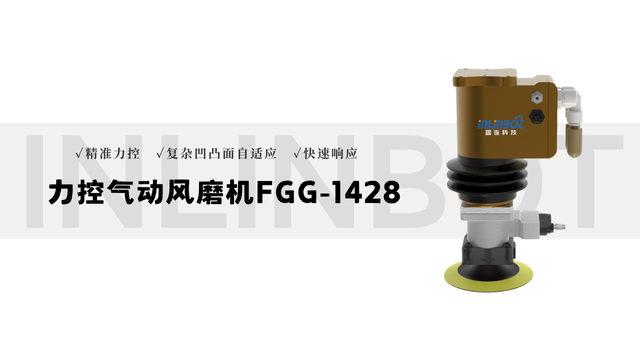
面对五金件多品种、小批量的生产需求,设备需具备快速柔性切换能力。工艺参数切换上,设备控制系统内置100+套五金件加工参数模板,涵盖紧固件、冲压件、精密配件等常见品类,操作人员选择目标品类后,系统自动加载对应的加工速度、压力、刀具参数,切换时间≤30秒,首件加工合格率≥98%。模具/刀具切换方面,采用模块化快换结构:模具通过定位销+液压夹紧装置固定,更换时无需重新校准,换模时间≤15分钟;刀具通过刀塔自动换刀,刀塔容量8-24把,换刀时间≤2秒,可快速切换车刀、铣刀、钻头等不同刀具,适配多工序加工。生产线扩展上,设备采用模块化布局,可根据产能需求增减加工单元(如增加1个冲压工位、1套抛光模块),...
-
 江苏3c电子自动化设备
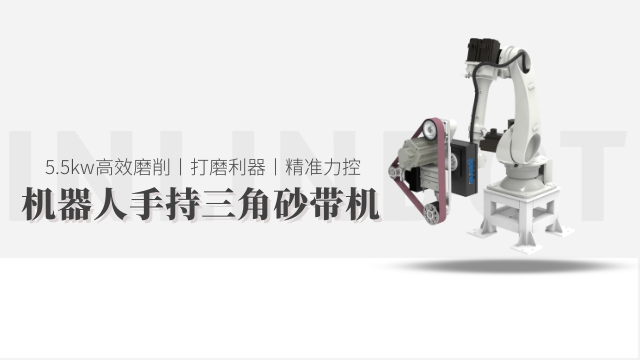
铸件成型后需去除氧化皮与飞边,自动化设备通过多模块协同完成清理。氧化皮处理采用密闭抛丸机,内置3–4台高功率抛丸器(总处理量200–500kg/h),PLC控制时间(1–5分钟)与强度(0.2–0.4MPa):氧化层厚(>0.5mm)时延长至3–5分钟,薄时缩短至1–2分钟,处理后表面粗糙度Ra≤1.6μm。飞边清理由去飞边机器人执行,搭载硬质合金打磨头,力控系统(压力精度±0.02MPa)调节打磨压力(0.3–0.5MPa),并根据浇口、冒口位置自动调整轨迹与转速(1500–3000rpm),残留量≤0.1mm。全程配备高效除尘系统(效率≥99%),负压吸附粉尘,防止环境污染并保护人员健康。...