商机详情 -
福建机器人抛光作用
漆面进入抛光环节时,处理重点与前期材料去除并不相同,更需要围绕当前表面状态选择磨料、工具以及加工方式。面对面积较大的连续表面,需要合理安排加工路径;遇到曲面、转角和不同朝向的表面,则要考虑工具姿态以及与工件的接触状态。采用机器人进行批量作业时,还需要先通过实际工件确定加工参数和工艺,不能直接沿用金属粗磨阶段的设备配置。针对这类对接触过程较为关注的磨抛任务,盈连科技可通过专业打磨机器人执行设定路径,并结合FDC力控系统提供力位补偿,根据实际工件配置相应打磨工具。对于需要连续加工多个表面的项目,还可从工件定位、机器人运动和工具配置等方面组织作业流程,使设备围绕具体漆面抛光任务进行选择。碳纤维零部件进行抛光时,可结合材料状态和加工区域进行工艺验证。福建机器人抛光作用

3C电子零部件尺寸较为紧凑时,选择抛光工具首先要判断实际加工区域,而不能只比较工具的切削能力。外部表面具有较大的作业空间,内框、转角及局部轮廓则可能受到周边结构限制,对末端工具尺寸、机器人姿态和加工可达性提出不同要求。对于需要进一步抛光的区域,还应根据前序表面状态选择相应磨料和工具,区分局部修整与后续表面磨抛。针对这类紧凑结构的机器人加工,盈连科技可提供相应打磨工具和浮动主轴等产品,并与专业打磨机器人配合使用;对于复杂轮廓的接触式磨抛,还可结合FDC力控系统进行力位补偿。通过先划分加工区域,再确定末端产品和机器人动作,可使工具配置更贴近3C电子零部件的实际磨抛任务。广东机械抛光案例钣金零部件抛光可围绕平面、折弯位置和焊接区域分别组织加工。

3C电子零部件往往尺寸较为紧凑,外轮廓、内框、转角等加工区域集中在有限空间内,进行磨抛时除了表面处理要求,还需要考虑末端工具能不能进入目标位置,以及机器人姿态是否会受到周边结构限制。对于内框等局部区域,单纯增加工具切削能力并不能解决加工空间和轮廓适应问题,更需要从工具尺寸、浮动方向及机器人路径入手进行配置。针对这类局部精细区域的加工,盈连科技可提供径向浮动主轴等产品,其中RCD-E600D径向浮动主轴可搭配相应工具进行局部轮廓加工,并与专业打磨机器人配合使用。对于后续抛光任务,则可根据实际表面状态选择相应磨抛工具和工艺,让局部修整与表面抛光在机器人作业过程中合理衔接,而不是将不同加工任务混为一道工序。
将抛光环节转为自动化作业,关键是把原本依靠人工判断的加工动作拆解成可以执行的工艺步骤。工件进入加工区域后,需要先完成定位,再根据表面形状划分加工区域,确定机器人路径、工具姿态和加工顺序;如果前序表面余量不同,还应区分前期打磨与后续抛光,避免不同阶段采用相同的处理方式。连续生产中,磨料使用和耗材更换也需要与加工节拍衔接。针对这类工艺组织需求,盈连科技可结合专业打磨机器人执行设定的磨抛程序,通过FDC力控系统进行力位补偿,并根据不同加工阶段配置相应打磨工具。涉及多种耗材连续使用时,还可结合耗材自动更换系统进行配置,使工件定位、机器人加工、工具使用及耗材切换围绕具体抛光流程展开。多规格产品进行抛光时,工件换型后还要相应调整程序和定位方式。
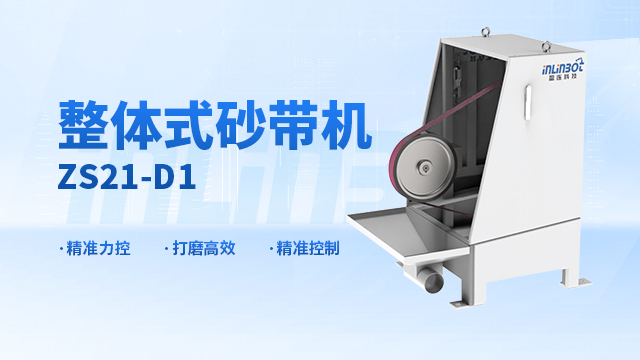
不锈钢工件进行抛光时,前一道工序留下的表面状态会影响后面的处理方式。焊接区域、平整表面、边角以及曲面不能简单采用同一套加工动作,尤其当工件还存在较明显的焊缝余量或加工痕迹时,需要先安排相应打磨,再逐步进入较细致的表面处理阶段。批量加工还要考虑磨料使用、加工路径和工具状态,避免频繁换面或无效移动影响工序衔接。针对这类金属工件从前期打磨到后续抛光的加工特点,盈连科技可按照实际材料去除需求匹配打磨工具,并结合专业打磨机器人完成设定的磨抛动作;遇到曲面及轮廓变化较多的位置,还可通过FDC力控系统进行力位补偿。这样可以围绕工件实际表面状态配置机器人、工具和力控产品,而不是单独选择一台设备完成全部磨抛任务。机器人抛光复杂工件时,可先划分加工区域,再分别设置相应动作。广东机械抛光案例
转角位置的抛光空间有限,末端工具尺寸和加工方向需要合理匹配。福建机器人抛光作用
批量生产希望减少人工参与时,抛光环节需要考虑的不只是机器人能否完成加工动作,还要看工件定位、加工程序、工具使用和耗材更换能否顺畅衔接。对于表面状态较复杂的零件,可以先按照材料去除需求划分加工阶段,再针对平面、曲面、转角等不同区域设置机器人路径和工具姿态;如果一个工件包含多个加工面,还需要考虑装夹方式以及不同区域的加工顺序。盈连科技可围绕机器人力控磨抛配置专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、智能电气控制系统等产品,需要减少生产过程中人工更换耗材的环节时,还可结合耗材自动更换系统。通过将各类产品按照具体工序进行组合,可为连续化的机器人抛光作业提供相应设备配置。福建机器人抛光作用