-
 安徽电力系统控制算法软件在环
发布时间:2026.08.21
软件在环(SIL)开发是控制算法开发流程早期阶段的环节。在完成算法逻辑设计后,把算法放到计算机仿真环境中运行,和被控对象的仿真模型联动,验证算法整体功能和逻辑的正确性,提前发现设计阶段的错误,减少后续...
-
 陕西实时控制算法平台
发布时间:2026.08.20
神经网络控制算法依靠数据拟合被控对象特性,在应对高度非线性的复杂场景时表现突出。算法开发完成后,直接搭载实机进行测试不*风险较高,而且成本昂贵。硬件在环(HIL)测试可以将实际控制硬件接入高保真的仿真...
-
 福建控制算法SIL
发布时间:2026.08.20
运动控制是工业机器人、数控机床等设备的,算法的性能直接决定设备的加工精度和运行稳定性。SIL也就是软件在环测试,是运动控制算法开发过程中必不可少的验证环节,可把控制算法代码放到仿真环境中运行测试,验证...
-
 上海鲁棒控制算法选型指南
发布时间:2026.08.20
自适应控制算法可以根据被控对象的特性变化自动调整参数,应对复杂工况下的控制需求,在很多高精度控制场景应用越来越多。模型测试是自适应控制算法开发的环节,需要模拟不同的工况变化,测试算法的参数调整能力和稳...
-
 重庆LQR控制算法SIL
发布时间:2026.08.19
滑模控制是很多工业场景和机器人领域常用的先进控制策略,开发这类算法需要专业工具支持,很多团队在选型的时候,都会关心工具的报价和授权模式。国外工具不*基础报价高,年度维护费用也不低,对于中小团队和初创团...
-
 重庆高校汽车仿真平台
发布时间:2026.08.19
硬件在环仿真是汽车嵌入式控制开发中,连接软件仿真和实车测试的环节,可以在控制器样件完成后,模拟整车工况完成测试,减少实车测试的工作量,提升测试覆盖度。实时仿真对工具的计算性能和同步精度要求很高,本土开...
-
 江苏高性能汽车仿真标定
发布时间:2026.08.19
汽车研发中做有限元仿真,很多团队会关心报价相关的内容,不同的服务模式、工具授权方式,价格差异较大。按需选择对应的服务或授权,可以控制研发成本,匹配项目预算要求。不管是一次性的有限元仿真验证服务,还是长...
-
 广东大规模数值计算函数库
发布时间:2026.08.18
机器人运动控制、路径规划、动力学仿真等关键研发环节,都离不开成熟的数值计算算法支撑,高效准确的数值计算算法,可以提升机器人运动控制精度,优化路径规划效率,保障机器人运行的稳定性和可靠性,适配不同场景机...
-
 湖北工程汽车仿真供应商推荐
发布时间:2026.08.18
汽车研发多个部门都需要专业的仿真平台支撑日常工作,一个成熟稳定的仿真平台,需要覆盖多部门多场景的仿真需求,能支持不同系统的联合仿真,满足高保真模型的运行要求,帮助工程师在样车制造前完成各类性能验证与优...
-
 广东嵌入式控制算法仿真
发布时间:2026.08.18
现在很多做控制算法研发的团队,长期依赖国外建模工具,不*授权成本高,还存在供应链风险,很多场景下功能迭代受限,还没法满足涉密项目的合规要求。工程师想要找靠谱的替代方案,需要满足原有建模习惯,还要有足够...
-
 陕西国产汽车仿真软件推荐
发布时间:2026.08.18
汽车仿真涉及上百个不同的零部件和系统,模块化的工具箱能让工程师直接调用成熟的模型模块,不用从零开始搭建模型,大幅缩短建模时间,提升仿真开发的效率。成熟工具箱里的模块经过大量项目验证,模型精度有保障,能...
-
 山东自动驾驶汽车仿真可视化
发布时间:2026.08.17
传统实车路试需要投入大量人力物力,还会受到天气、场地、政策等各类外部条件限制,很多极端工况也没办法随时开展测试。虚拟路试通过仿真还原不同路况、不同驾驶场景,可完成整车性能的多轮验证,提前发现开发过程中...
-
 江苏高校汽车仿真测试
发布时间:2026.08.17
传统汽车研发依赖大量实车测试,从零部件到整车的验证环节需要投入大量资金和时间,一款新车开发周期长,成本高,很多团队希望通过仿真技术压缩实车测试占比,实现降本增效。汽车开发全流程中,从零部件性能验证到控...
-
北京动力总成汽车仿真定制开发
发布时间:2026.08.17
模型在环仿真 MIL 是汽车控制算法开发早期的环节,可扩展的 MIL 仿真框架,能随着开发进度逐步添加新的模块,完善模型的复杂度,从单个控制算法的验证逐步扩展到整车级的联合仿真,满足不同开发阶段的需求...
-
重庆新能源控制算法HIL
发布时间:2026.08.17
新能源汽车和储能设备的是电池管理系统,电池控制算法的精度和可靠性直接影响电池的使用寿命和使用安全,算法落地前必须经过多轮验证,覆盖不同工况、不同环境温度、不同充放电倍率场景,确保算法在各类极端条件下都...
-
浙江电机控制算法代码生成
发布时间:2026.08.17
刚接触控制算法开发的新人,需要体系化的入门教程指引,从基础建模到仿真调试,一步步掌握控制算法开发的完整流程。好的入门教程会结合实际应用场景讲解,搭配可直接运行的工具环境,让新人不用花大量时间搭建环境就...
-
 江苏替代MATLAB控制算法辨识
发布时间:2026.08.17
控制算法的参数整定直接影响控制效果,传统整定方法依赖研发人员的经验,复杂多变量系统的整定耗时长,很难得到适配参数组合。AI驱动的控制算法整定,可以依靠智能算法自动搜索适配参数组合,快速完成多目标优化,...
-
 安徽科研汽车仿真SIL
发布时间:2026.08.17
汽车动力底盘等系统的控制参数标定一直是开发过程中耗时耗力的环节,传统标定方法需要大量实车测试,不同工况下的参数匹配需要工程师反复调试。引入 AI 技术后,可以通过 AI 算法自动生成标定参数,基于仿真...
-
山东新能源汽车仿真平台试用
发布时间:2026.08.17
汽车动力底盘等系统的控制参数标定一直是开发过程中耗时耗力的环节,传统标定方法需要大量实车测试,不同工况下的参数匹配需要工程师反复调试。引入 AI 技术后,可以通过 AI 算法自动生成标定参数,基于仿真...
-
 重庆自主可控基于模型设计(MBD)定制开发
发布时间:2026.08.16
MIL测试是MBD开发流程中早期验证控制策略的环节,能在开发初期发现策略设计的问题,减少后续环节的整改成本,缩短整体开发周期。国产化MBD工具链下的MIL测试,能帮国内开发团队摆脱对国外工具的依赖,避...
-
广东兼容MATLAB汽车仿真教程
发布时间:2026.08.16
模型在环仿真是汽车开发早期验证控制算法的重要环节,不需要依赖硬件就可以完成算法的初步测试,帮助开发团队在项目早期修正算法问题,降低后续开发的成本和风险。不同开发场景对 MIL 仿真的精度和速度要求不同...
-
 河北控制算法仿真
发布时间:2026.08.16
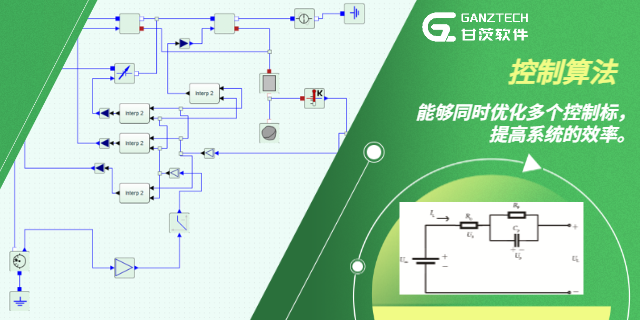
工业自动化领域的控制算法,直接影响生产线的运行效率和产品稳定性,正式上线前需要完成多工况、全流程的测试,提前暴露算法缺陷,避免上线后出现生产事故。控制算法测试需要模拟工业现场的各类干扰和异常工况,验证...
-
上海自主可控汽车仿真软件
发布时间:2026.08.16
汽车仿真模型的参数直接影响仿真结果的精度,参数辨识就是通过实测数据调整模型参数,让模型输出贴近实际车辆的响应。传统本地参数辨识需要消耗大量本地算力,大尺寸模型的辨识过程耗时久。云端架构能调用云端大规模...
-
陕西CFD汽车仿真教程
发布时间:2026.08.16
软件在环仿真是汽车控制算法开发过程中的环节,可以在硬件样件完成前,完成软件功能的初步验证,帮助开发团队提前发现算法逻辑漏洞,提升开发效率。海外工具的供应链不稳定,授权成本高,很多本土车企都在推进工具链...
-
山东概念设计汽车仿真
发布时间:2026.08.16
国六排放标准对汽车排放和油耗提出更严格的要求,整车开发需要在动力匹配、能量管理等多个层面做优化,才能满足标准要求,同时不影响整车性能。实车调校需要反复测试,消耗大量时间和物料成本,通过仿真完成多轮方案...
-
安徽PID控制算法硬件在环
发布时间:2026.08.16
控制算法研发过程中,代码生成环节长期依赖海外平台,不少研发团队遇到过授权到期断供、定制化修改受限等问题。不少工程师都希望找到稳定的国产化替代方案,满足从图形化建模到生成可部署嵌入式代码的全流程需求,适...
-
 浙江控制算法入门
发布时间:2026.08.16
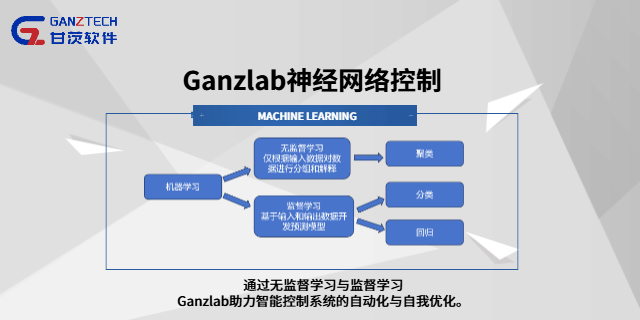
很多做新能源逆变器、汽车动力控制的团队,都会遇到算法跑起来响应慢、超调量达不到设计要求的问题,靠人工逐次调参不*耗时,也很难得到全局优异的结果。复杂工业场景下的控制算法,对实时响应精度和运行稳定性有极...
-
重庆预测控制算法软件
发布时间:2026.08.16
控制算法开发完成后,参数整定直接决定的控制效果,不同被控对象的特性不同,合适的整定方法可以更快找到满足多目标要求的参数组合,提升控制性能。人工整定参数依赖研发人员的经验,效率低很难找到参数组合,依托工...
-
上海混合动力汽车仿真工具箱
发布时间:2026.08.16
智能网联汽车开发阶段,大量极限场景和危险工况无法通过实车完成测试,搭建符合开发需求的仿真场景,验证算法的可靠性,是很多开发团队面临的难题。不同团队对仿真的需求各有不同,部分团队缺少搭建完整仿真体系的经...
-
 江苏概念设计汽车仿真建模
发布时间:2026.08.16
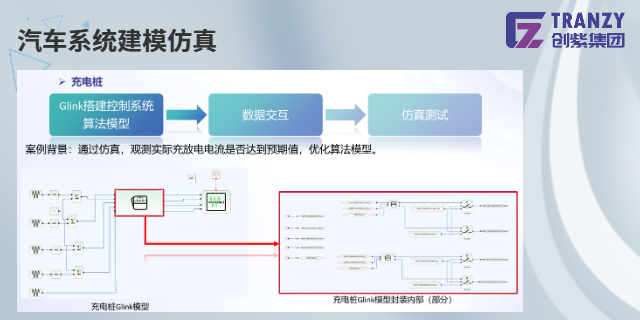
硬件在环仿真是汽车嵌入式控制开发中,连接软件仿真和实车测试的环节,可以在控制器样件完成后,模拟整车工况完成测试,减少实车测试的工作量,提升测试覆盖度。实时仿真对工具的计算性能和同步精度要求很高,本土开...