商机详情 -
工业机器人系统供应商家
机器人系统:由机器人和作业对象及环境共同构成的整体,其中包括机械系统、驱动系统、控制系统和感知系统四大部分。机器人是一种自动化的机器,这种机器具备一些与人或生物相似的智能能力,如感知能力、规划能力、动作能力和协同能力,是一种具有高度灵活性的自动化机器。机器人系统机械系统包括机身、臂部、手腕、末端操作器和行走机构等部分,每一部分都有若干自由度,从而构成一个多自由度的机械系统。机器人系统驱动系统主要是指驱动机械系统动作的驱动装置。根据驱动源的不同,驱动系统可分为电气、液压和气压三种以及把它们结合起来应用的综合系统。机器人系统控制系统任务是根据机器人的作业指令程序及从传感器反馈回来的信号控制机器人的执行机构,使其完成规定的运动和功能。机器人系统感知系统由内部传感器和外部传感器组成,其作用是获取机器人内部和外部环境信息,并把这些信息反馈给控制系统。货位识别技术结合 RFID 标签,机器人可快速定位目标货物,减少分拣搬运的时间成本。工业机器人系统供应商家

机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。江苏码垛机器人系统欢迎选购与 AGV 搬运机器人联动时,MES 系统动态规划物料配送路径,实现 “机器人生产 - 物流” 无缝衔接。
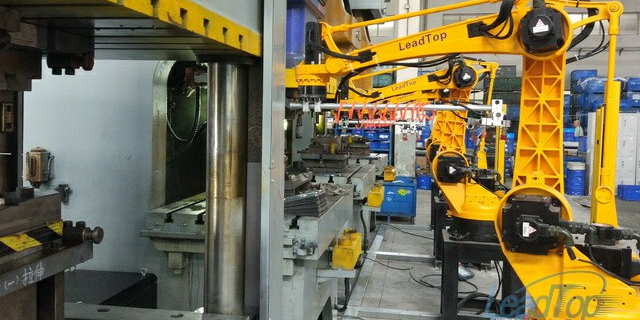
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位中。而且它采集环境信息时不需要复杂的图像配备技术,因此测距速度快、实时性好。异常情况自动报警并暂停相关工序,避免批量质量问题。

码垛机器人系统的特点近来,机器人码垛技术发展甚为迅猛,这种发展趋势是和当今制造领域出现的多品种少批量的发展趋势相适应的,机器人码垛机以其柔性工作能力和小占地面积,能够同时处理多种物料和码垛多个料垛,愈来愈受到广大用户的青睐并迅速占据码垛市场。机器人系统富有柔性,被大量用于码垛作业中,机器人技术在码垛领域中的应用,主要表现在,以下几个方面:一是适应性强,机器人码垛机只要更换抓手就可以处理不同种类的产品。二是智能程度高,机器人码垛机可以对到来的物料进行识别,然后,码垛机根据识别信息将物料送往不同的托盘上。三是操作范围大,机器人码垛机本身占地面积小,操作范围大,可同时处理多条生产线上的产品。远程监控界面让技术人员实时掌握系统运行状态,通过云端更新程序即可拓展应用场景。河北工业机器人系统制造厂家
消防机器人系统配备高温防护装甲与红外热成像仪,可深入火场执行火情侦察与灭火药剂喷射任务。工业机器人系统供应商家
工业机器人系统搬运应用:工业机器人搬运应用工作站组成,搬运机器人工作站是一种集成化的系统,它包括工业机器人、控制器、PLC、机器人手爪、托盘等,并与生产控制系统相连接,以形成一个完整的集成化的搬运系统。以机器人在加工中心上散装工件的搬运为例,其集成化的搬运系统的复杂性,是因为其搬运对象是无规律排序的待加工件,机器人在识别工件位置会存在困难,然而集成了内置视觉感测功能之后,机器人可自动识别工件的位置角度进行抓取,不需要排序装置,减少了加工场地及设备投入。工业机器人系统供应商家