商机详情 -
江苏MES机器人系统厂家
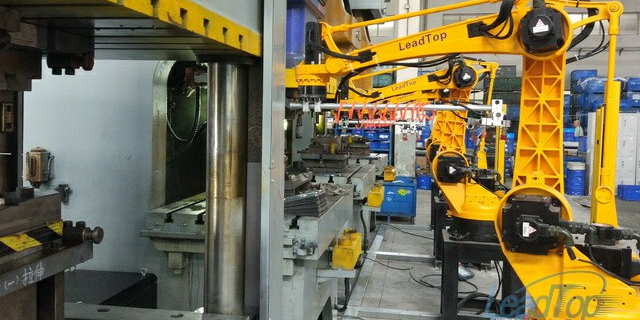
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。适用于装配、搬运、焊接、上下料等场景,打造无人化智能工位。江苏MES机器人系统厂家
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.江苏MES机器人系统欢迎咨询实时看板同步显示机器人运行状态、任务完成率等数据,助力车间管理者优化产能分配。
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。
焊接机器人系统的优点:一是每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合:而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动。二是焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。三是焊钳闭合加压时,不只压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。数据驱动生产优化,持续提升产能、品质与成本控制能力。

工业机器人系统产业链特点:工业机器人减速器是纯精密机械部件,除了对回转精度的要求特别高外,对刚度、抗疲劳程度、材料和工艺水平的要求也很高。工业机器人要能在生产中可靠地完成工序任务并确保工艺质量。这对工业机器人的定位精度和重复定位精度要求很高,因而结构简单紧凑、传递功率大、噪声低、传动平稳的高性能精密减速器成为工业机器人很重要的零部件,工业机器人运动的重要部件“关节”就是由它构成的,每个关节都要用到不同的减速机产品。工业机器人要求控制器与伺服之间的总线通信速度快,伺服电机具有良好的快速响应能力,起动转矩大,调速范围宽,能经受苛刻的运行条件,可进行频繁的正反向和加减速运行,并能在短时间内承受数倍过载。支持离线编程与在线调试,快速切换产品型号,缩短换型时间。江苏MES机器人系统厂家
提高设备综合效率 OEE,减少停机等待,提升产能利用率。江苏MES机器人系统厂家
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位中。而且它采集环境信息时不需要复杂的图像配备技术,因此测距速度快、实时性好。江苏MES机器人系统厂家