商机详情 -
河北码垛机器人系统联系方式
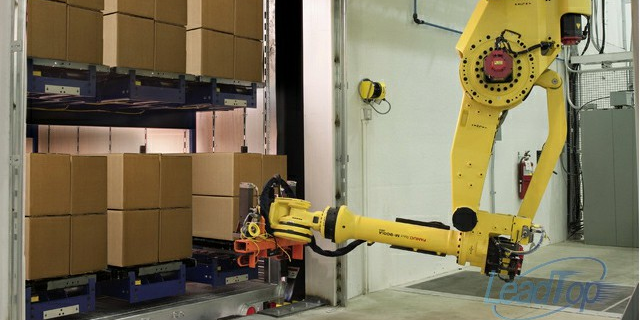
工业机器人系统中驱动系统的作用是什么:驱动系统是驱使工业机器人机械臂运动的机构。按照控制系统发出的指令信号,借助动力元件使机器人运行起来,给各个关节即每个运动自由度安装传动装置,这就是驱动系统。其作用是提供机器人各部委、各关节动作的原动力。根据驱动源的不同,驱动系统可分为电动、液压、气动三种也包括把它们结合起来应用的综合系统。驱动系统可以与机械系统直接相连,也可通过同步带、链条、齿轮、谐波转动装置等与机械系统间接相连。运动精度不高、重负载或有防爆要求的机器人采用液压、气压驱动,工业机器人大多采用电气驱动,而其中属交流伺服驱动应用普遍,且驱动器布置大都采用一个关节一个驱动器。机器人系统的发展趋势是人机协作深化,通过力反馈技术与安全防护机制,实现与人的高效协同作业。河北码垛机器人系统联系方式

智能搬运机器人系统的性能要求(二)柔性要强:企业道路通道可能会出现被临时占用的情况,智能搬运机器人如果柔性不强,会在遇到障碍物时进行停障处理,如果人工不及时处理,可能会造成道路拥堵情况。因此智能搬运机器人需要适应复杂工厂环境,在道路宽度满足的条件下,当运行路线上被人或者是物料临时占用时,智能搬运机器人可以实现绕障通行。实施简单:实施简单是指在不影响现有生产情况下,智能搬运机器人在现场只需简单几个操作,便可完成初步部署,实施简单方便,基本不会影响生产。操作便捷:操作便捷是指现场作业人员不需要复杂指令就可以灵活控制机器人执行相应任务。采用可视化的UI操作界面,界面简洁美观,可在触摸屏上下达任务、去充电、去休息等。江西MES机器人系统值得信赖企业教育机器人系统通过模块化组件与编程平台,帮助学习者理解机械原理与人工智能算法的实践应用。
焊接机器人系统的优点:一是每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合:而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动。二是焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。三是焊钳闭合加压时,不只压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.工业机器人系统集成机械臂、视觉识别与运动控制模块,在生产线中高效完成焊接、装配等操作。

机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。货位识别技术结合 RFID 标签,机器人可快速定位目标货物,减少分拣搬运的时间成本。广东码垛机器人系统厂家
娱乐机器人系统融合面部表情识别与语音情感分析,通过拟人化交互模块实现个性化表演与对话。河北码垛机器人系统联系方式
机器人系统设计的基本原则:机器人系统是一个典型的完整机电一体化系统,是一个包括机械结构、控制系统、传感器等的整体。对于机器人这样一个结合了机械、电子、控制的系统,在设计时首先要考虑的是机器人的整体性、整体功能和整体参数,然后再对局部细节进行设计。机器人系统设计的整体性原则:(1)机器人系统任何一个部件或者子模块的设计都会对机器人的整体功能和性能产生重要的影响。(2)机器人的工作环境对机器人的整体设计也有较大影响。如果机器人用在宇宙空间的环境里,那么无论是机械结构设计还是控制系统都要考虑温度的变化、重力的影响或者电磁干扰强度等;若机器人工作在颠簸的环境,那么机械结构及控制系统的整体抗振则是设计时要注意的;若机器人用于医疗领域,则对机器人的噪声污染有着严格的要求。河北码垛机器人系统联系方式