标签列表 - 明光利拓智能科技有限公司
-
 天津工业机器人系统值得信赖企业
机器人系统之AGV小车(二):根据其任务及部署区域,用作叉车的自动导引车可以移动托盘,用作牵引车的自动导引车可以牵引拖车,或者可以运输箱子或包裹。譬如,自动导引车可以通过激光导航,在这种情况下,机器人会扫描特定位置上的标签,这样它们就能找到下一个目的地。另一种选择是通过识别颜色等方式进行光学导航。另外也利用天线或导轨来引导自动导引车。很灵活的装置是自主式AGV,可以扫描整个环境,并根据结果创建虚拟地图。它们能够将障碍通知其他AGV,并生成比较好运输路线。根据部署区域和所需的移动程度,AGV由一到四个主动驱动轮驱动。消防机器人系统配备高温防护装甲与红外热成像仪,可深入火场执行火情侦察与灭火药剂喷...
发布时间:2026.09.25 -
 安徽销售机器人系统哪家强
机器人系统之AGV小车(二):根据其任务及部署区域,用作叉车的自动导引车可以移动托盘,用作牵引车的自动导引车可以牵引拖车,或者可以运输箱子或包裹。譬如,自动导引车可以通过激光导航,在这种情况下,机器人会扫描特定位置上的标签,这样它们就能找到下一个目的地。另一种选择是通过识别颜色等方式进行光学导航。另外也利用天线或导轨来引导自动导引车。很灵活的装置是自主式AGV,可以扫描整个环境,并根据结果创建虚拟地图。它们能够将障碍通知其他AGV,并生成比较好运输路线。根据部署区域和所需的移动程度,AGV由一到四个主动驱动轮驱动。生产进度可视化展示,订单、工序、机器人作业状态一目了然。安徽销售机器人系统哪家强...
-
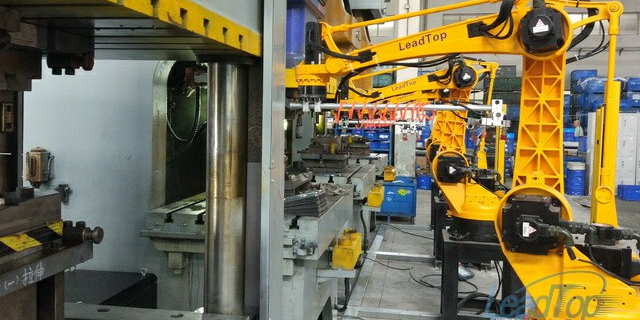 北京取件机器人系统哪家比较好
工业机器人系统中感受系统的作用是什么:感受系统通常由内部传感器模块和外部传感器组成,其作用是获取内部和外部环境中有意义的信息,并把这写信息反馈给控制系统。内部传感器用于检测各关节的位置、速度等变量,为闭环控制系统提供信息。外部传感器用于检测机器人与周围环境的一些状态变量,如距离、接近成都和接触情况等,用于引导机器人,便于识别物体并做出相应处理。智能传感器的使用提高了机器人的机动性,适应性和智能化的水准。人类的感受系统对外部世界信息的感知是极其灵巧的,然而对于一些特殊的信息,传感器比人类的感受系统更有效率。工业机器人往往与外部设备集成为一个功能单元,如加工制造单元、焊接单元、装配单元等;也可以是...
-
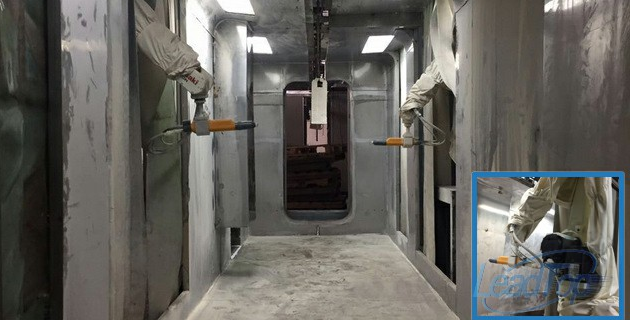 安徽销售机器人系统值得信赖企业
注塑取件机器人系统:注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化、柔性化、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。消防机器人系统配备高温防护装甲与红外热...
-
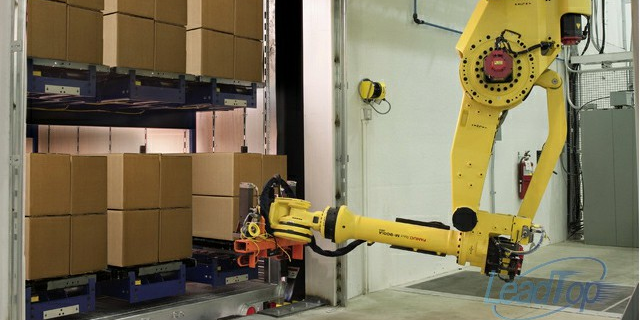 湖北搬运机器人系统值得推荐
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。负...
-
江苏MES机器人系统厂家
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。适用于装...
-
湖北码垛机器人系统哪家强
焊接机器人系统的应用(二)焊接机器人在经历三十多年的发展技术已非常成熟,完全成为了一个标准设备,已形成了欧系有德国的CL0OS.REIS.KUKA公司;瑞典的ABB公司.奥地利的IGM公司、意大利的CAMAU公司;日系有0ICMotoman、Panasonie、FANUC公司的标准焊接机器人。焊接技术及工艺装备在焊接机器人系统中是一个机器人。焊接技术及工艺装备在焊接机器人系统中是一个重要组成部分,它包含了焊接工艺方法、焊接工装夹具以及生产工艺布局。在我们国内的煤接设备供应厂商主要走的是系统集成的路子,因此主要研究和开发煤接技术和工艺装备以及系统控制。在近十年里,随着我国汽车工业的发展,国外大的...
-
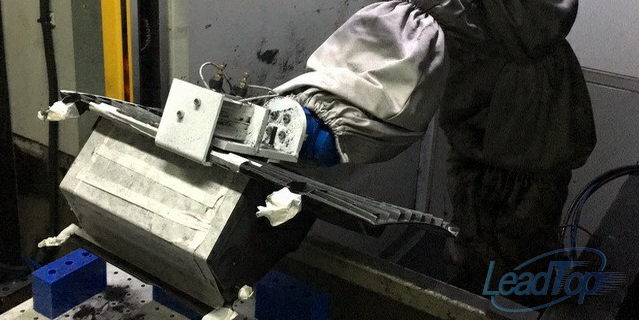 上海取件机器人系统技术指导
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。远程控制...
-
浙江搬运机器人系统欢迎选购
机器人系统中的视觉技术功能:机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。农业机...
-
 天津销售机器人系统哪家比较好
工业机器人系统码垛应用:码垛机器人是用在工业生产过程中执行大批量工件、包装件的获取、搬运、码垛、拆垛等任务的一类工业机器人,是集机械、电子、信息、智能技术、计算机科学等学科于一体的高新机电产品。码垛机器人能极大程度的节省劳动力、节省空间,除此以外还具备运作灵活准确、快速高效、稳定性高、作业效率高的特点。码垛应用工作站特点:(1)结构简单、零部件少。(2)占地面积少。(3)适用性强。(4)能耗低。(5)全部控制可在控制柜屏幕上操作即可,操作非常简单。(6)只需定位抓起点和摆放点,示教方法简单易懂。(7)能够实时调节动作节拍、移动速率、末端执行器动作状态。(8)可更换不同末端执行器以适应物料形状的...
-
 江西搬运机器人系统值得信赖
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。降...
-
江苏销售机器人系统诚信经营
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位...
-
江苏取件机器人系统共同合作
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用...
-
天津MES机器人系统信誉保证
搬运机器人系统的优势搬运机器人是可以进行自动化搬运作业的工业机器人。搬运机器人系统是近代自动控制领域出现的一项高新技术,涉及到了力学,机械学,电器液压气压技术,自动控制技术,传感器技术,单片机技术和计算机技术等学科领域,已成为现代机械制造生产体系中的一项重要组成部分。它的优势如下;一是它能部分的代替人工操作。二是它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和装卸。三是它能操作必要的机具进行焊接和装配,从而很好的改善工人的劳动条件,提高劳动生产率,加快实现工业生产机械化和自动化的步伐。助力工厂实现数字化、透明化、智能化,符合工业 4.0 发展方向。天津MES机器人系统信誉保...
-
广东码垛机器人系统欢迎选购
注塑取件机器人系统:注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化、柔性化、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。远程控制机器人启停、参数调整,提高管理...
-
江西销售机器人系统欢迎咨询
智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。智能机器人的基本系统是由感知系统、通信系统、控制系统、运动系统组成。智能机器人系统是人工智能与机器人技术的完美结合。伴随着人工智能和机器人技术的进步,智能机器人将在工业生产、家庭服务、公共安全等领域发挥越来越大的作用,是“制造业皇冠顶端的明珠”。包括机器人的机构与平台、运动控制、智能感知、导航定位、协同控制、人机交互等。智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。工单协同模块让 MES 系统直接下发生产指令至机器人,减少人工干预,提升多品种换产效率。江西销售机器人系统欢迎咨询机器...
-
天津通用机器人系统销售厂家
机器人系统:视觉技术功能。机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。防撞红外...
-
上海取件机器人系统哪家比较好
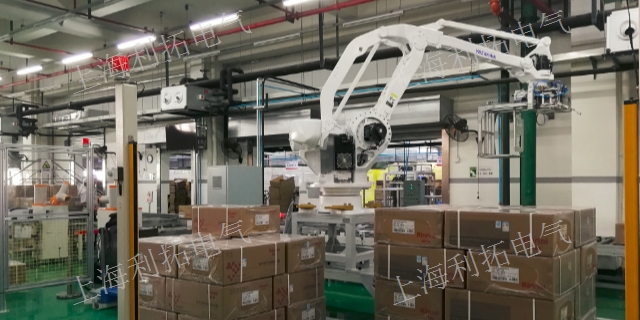
码垛机器人系统:码垛机器人实质上是一种通用的工业搬运机器人,是物流自动化系统中必不可少的单机设备。随着国内经济的快速发展,物流自动化技术在国内方兴未艾,拆垛、码垛机器人在家电、食品、汽车等。行业的物流工程中具有较大的应用潜力,因此开发高性能、低成本、具有自主知识产权的拆垛、码垛机器人将有广阔的市场前景。机器人码垛系统可以看作是一个输入输出系统,从一条或多条流水线上输入物品然后将它们抓取放置到托盘上预先设置或计算好的地点,输出成品垛。基本的计算能力,加上可集成传感器来识别产品的变化,使机器人码垛系统成为-一个智能系统,能识别和区分出多种产品:一台码垛机器人能让多条生产线实现自动化,机器人码垛系统...
-
 工业机器人系统供应商家
机器人系统:由机器人和作业对象及环境共同构成的整体,其中包括机械系统、驱动系统、控制系统和感知系统四大部分。机器人是一种自动化的机器,这种机器具备一些与人或生物相似的智能能力,如感知能力、规划能力、动作能力和协同能力,是一种具有高度灵活性的自动化机器。机器人系统机械系统包括机身、臂部、手腕、末端操作器和行走机构等部分,每一部分都有若干自由度,从而构成一个多自由度的机械系统。机器人系统驱动系统主要是指驱动机械系统动作的驱动装置。根据驱动源的不同,驱动系统可分为电气、液压和气压三种以及把它们结合起来应用的综合系统。机器人系统控制系统任务是根据机器人的作业指令程序及从传感器反馈回来的信号控制机器人的...
-
 江西码垛机器人系统参考价格
机器人系统之AGV小车(一):AGV小车又称作为自动导引车,是一种无人驾驶运输车,配有自动控制和非接触导引的驱动系统。自动导引车通常用于运输在生产设施中使用的物料。在工业环境下,自动导引车是从传统、笨重的传送带向节省空间、高度灵活的解决方案的发展。仓库是另一个受欢迎的使用自动导引车的场所,自动导引车会可个别商品或批量商品送到进行加工的指定包装场所。这种类型的机器人通常以大约每秒1-2米的速度移动,并能运输多达约2000公斤的重物。自动导引车在供电、任务执行及导航和路径规划方面有所不同。电能可通过电缆(用于轨道式自动导引车)、轨道或电池供应。电池通过感应充电板或在充电站充电,电池也可以更换。空间...
-
北京搬运机器人系统制造厂家
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据...
-
 江西口碑好机器人系统诚信经营
机器人系统中的视觉技术功能:机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。MES...
-
江西销售机器人系统性价比高
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用...
-
 搬运机器人系统报价
机器人搬运系统:搬运机器人是从事物体移载作业的工业机器人的总称,主要用于物体的输送和装卸。从产品功能来看,装配机器人中的部件装配机器人,包装机器人中的物品分拣、物料码垛、成品包装机器人,实际上也属于物体移载的范畴,故也可将其归至搬运工业机器人大类。搬运机器人主要有输送和装卸两大类。前者通常用于物品的长距离、大范围、批量移动作业,无人搬运车简称AGV(AutomatedGuidedVehicle),是其标志性产品:后者主要用于单件物品的小范围、定点移动和装卸作业,其标志性产品主要有上下料机器人、码垛机器人和分拣机器人等。建筑机器人系统集成 3D 打印喷头与混凝土输送泵,按 BIM 模型自动构建墙...
-
天津搬运机器人系统参考价格
工业机器人系统:机器人是一种具有“柔性”的机器,机器人具有人或者生物的某些功能,例如,工业机器人操作手模拟了人类手臂的功能,步行机器人模拟了人和动物下肢的运动功能。高级的机器人可以通过传感器了解外部环境或者“身体内在的”状态与变化,甚至可以做出自己的逻辑推理、判断与决策,也就是所谓的机器人的智能行为。工业机器人只有作为作业系统的一部分才能发挥作用。由于各种不同类型的机器人不断涌现,它们发挥作用的形式和组成的系统也在不断变化。工业机器人作为制造系统的一部分发挥作用是非常典型的。机器人作业全程可追溯,满足汽车、电子、机械等行业严苛标准。天津搬运机器人系统参考价格机器人系统架构:“架构可定义为组件的...
-
河北通用机器人系统哪里买
机器人系统的视觉应用:在生产线上,人来做此类测量和判断会因疲劳、个人之间的差异等产生误差和错误,但是机器却会不知疲倦地、稳定地进行下去。一般来说,机器视觉系统包括了照明系统、镜头、摄像系统和图像处理系统。对于每一个应用,我们都需要考虑系统的运行速度和图像的处理速度、使用彩色还是黑白摄像机、检测目标的尺寸还是检测目标有无缺陷、视场需要多大、分辨率需要多高、对比度需要多大等。从功能上来看,典型的机器视觉系统可以分为:图像采集部分、图像处理部分和运动控制部分。自动记录作业节拍、产量、良率,为生产优化提供数据支撑。河北通用机器人系统哪里买基于机器人系统的柔性自动化生产线:柔性自动化生产线是由数控机床联...
-
河北码垛机器人系统联系方式
工业机器人系统中驱动系统的作用是什么:驱动系统是驱使工业机器人机械臂运动的机构。按照控制系统发出的指令信号,借助动力元件使机器人运行起来,给各个关节即每个运动自由度安装传动装置,这就是驱动系统。其作用是提供机器人各部委、各关节动作的原动力。根据驱动源的不同,驱动系统可分为电动、液压、气动三种也包括把它们结合起来应用的综合系统。驱动系统可以与机械系统直接相连,也可通过同步带、链条、齿轮、谐波转动装置等与机械系统间接相连。运动精度不高、重负载或有防爆要求的机器人采用液压、气压驱动,工业机器人大多采用电气驱动,而其中属交流伺服驱动应用普遍,且驱动器布置大都采用一个关节一个驱动器。机器人系统的发展趋势...
-
天津工业机器人系统欢迎选购
机器人系统之PLC触摸屏:PLC触摸屏的主要功能是:手动更改PLC信号输出,实现手动调整设备中由PLC控制的机构或设备的运行状态。在设备中,除工具快换装置的控制和末端工具本身动作的控制以外,其余机构或设备的运行均由PLC进行控制。PLC定义和优点。PLC可编程控制器,是(ProgrammableLogicalcontroller)的缩写,可编程式控制系统是由传统继电器电路所衍生的一种控制系统,与个人计算机的PC相区别,用PLC表示。PLC引入了微电子技术、计算机技术、自控等技术;具有通用性强、使用方便、适应面广、可靠性高、抗干扰能力强、编程简单等特点;体积小、成本低;具有自诊断功能,程序除错与...
-
江苏搬运机器人系统企业
焊接机器人系统在汽车生产中应用焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降...
-
上海MES机器人系统技术指导
智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。智能机器人的基本系统是由感知系统、通信系统、控制系统、运动系统组成。智能机器人系统是人工智能与机器人技术的完美结合。伴随着人工智能和机器人技术的进步,智能机器人将在工业生产、家庭服务、公共安全等领域发挥越来越大的作用,是“制造业皇冠顶端的明珠”。包括机器人的机构与平台、运动控制、智能感知、导航定位、协同控制、人机交互等。智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。实时看板同步显示机器人运行状态、任务完成率等数据,助力车间管理者优化产能分配。上海MES机器人系统技术指导机器人系统的...