商机详情 -
江西口碑好机器人系统诚信经营
机器人系统中的视觉技术功能:机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。MES 与机器人深度融合,构建数字化车间,加速企业智能制造转型。江西口碑好机器人系统诚信经营
用于点焊作业的机器人系统:工业机器人首先用于汽车的点焊作业,在焊接线上引入机器人的主要原因如下:(1)机器人适应汽车产品的多样化,具有柔性,即在同一条生产线上可以混合地生产若干车种。同时,对于生产量的变动、型号的变更,能够迅速地进行生产线的编组更替,这是专门使用的自动化生产线不能比拟的,因此可发挥投资的长期效果。(2)可以提高产品的质量,即为了使点焊作业机器人化,需要改变加工方法和加工工序,所以不可避免地要提高诸如供给的零件、夹具、搬运工具等的精度,这些都关系到产品的精度和焊接质量的提高。因此,机器人化的结果是可得到稳定的高质量的产品。(3)能提高生产率。换句话说,机器人的作业效率不再随着作业者的变动而变动。机器人能稳定生产计划,可以认为这关系着生产率的提高。江西口碑好机器人系统诚信经营防撞红外传感器与紧急制动装置,使搬运机器人在遇到行人或障碍物时立即减速停机。
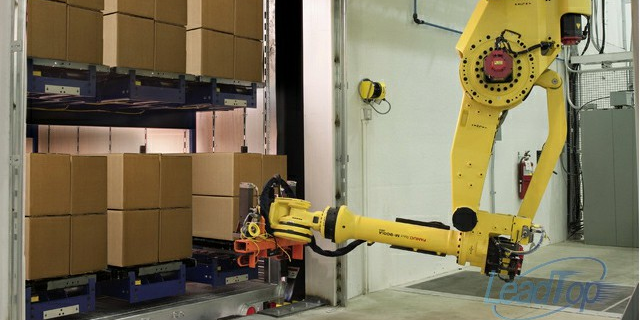
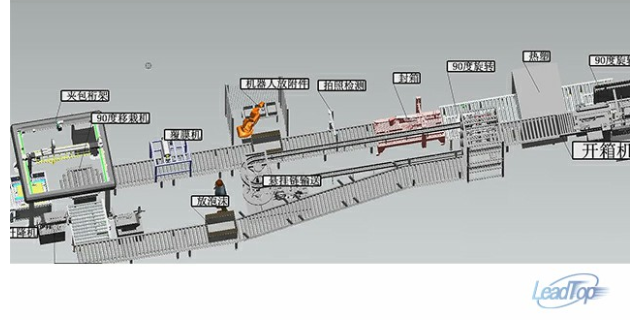
物流分拣机器人系统的特点1.能连续、大批量地分拣货物。由于采用大生产中使用的流水线自动作业方式,自动分拣系统不受气候、时间、人的体力等的限制,可以连续运行,同时由于物流分拣机器人系统单位时间分拣件数多,因此物流分拣机器人系统的分拣能力是连续运行100个小时以上。2.分拣误差率极低。物流分拣机器人系统的分拣误差率大小主要取决于所输入分拣信息的准确性大小,这又取决于分拣信息的输入机制,如果采用人工键盘或语音识别方式输入,则误差率在3%以上,如采用条形码扫描输入,除非条形码的印刷本身有差错,否则不会出错。因此,目前物流分拣机器人系统主要采用条形码技术来识别货物。3.分拣作业基本实现无人化。国外建立物流分拣机器人系统的目的之一就是为了减少人员的使用,减轻工员的劳动强度,提高人员的使用效率,因此物流分拣机器人系统能比较大限度地减少人员的使用,基本做到无人化。
焊接机器人系统在汽车生产中应用:焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。建筑机器人系统集成 3D 打印喷头与混凝土输送泵,按 BIM 模型自动构建墙体、浇筑楼板等施工环节。
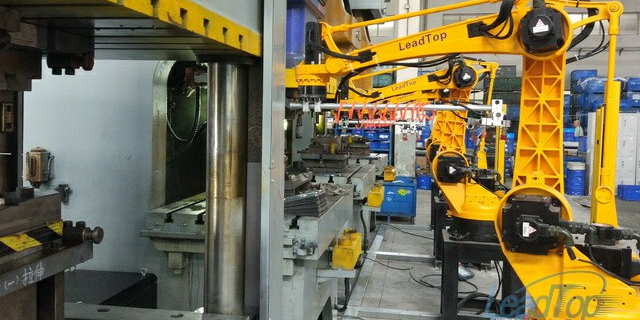
机器人系统的组成机器人主体结构:机器人主体结构主要由机器人本体、机器人控制柜、机器人控制面板组成。机器人控制面板:机器人控制面板,主要担负这人机对话的作用,我们对机器人的调试、操作、编程、校正等,均靠机器人控制面板来执行。机器人本体构成:机器人本体主要由手臂、手腕、平衡缸、连接臂、旋转台、底座组成;当然,如果其他类型的机器人会有相应的差异,我们这里主要以六轴机器人作为案例进行说明。机器人的轴数分类:1轴、2轴、3轴为主轴,4轴、5轴、6轴为腕部轴;我们这里是以六轴机器人作为案例说明,当然还有3轴、4轴等机器人就不在细说。机器人工作区域:机器人的工作区域是指,机器人在工作时,所可能需要运动的三维空间区域该工作区域内不能有固定障碍物或者机器人工作时进入临时障碍物,阻挡机器人的工作路径。农业机器人系统搭载物联网传感器,可自动监测作物生长状态并执行灌溉、施肥等智能化农田管理。湖北口碑好机器人系统规格尺寸
借助 AI 算法,该系统可自主学习复杂动作,在汽车制造中实现焊点位置的动态校准。江西口碑好机器人系统诚信经营
焊接机器人系统的优点:一是每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合:而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动。二是焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。三是焊钳闭合加压时,不只压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。江西口碑好机器人系统诚信经营