商机详情 -
上海取件机器人系统技术指导
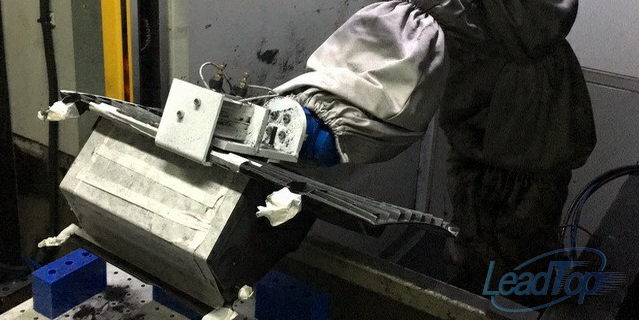
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。远程控制机器人启停、参数调整,提高管理便捷性与安全性。上海取件机器人系统技术指导
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。江西口碑好机器人系统欢迎来电巡检机器人系统搭载超声波探伤仪与激光雷达,在管道或变电站中自主检测设备缺陷与环境异常。
码垛机器人系统:码垛机器人实质上是一种通用的工业搬运机器人,是物流自动化系统中必不可少的单机设备。随着国内经济的快速发展,物流自动化技术在国内方兴未艾,拆垛、码垛机器人在家电、食品、汽车等。行业的物流工程中具有较大的应用潜力,因此开发高性能、低成本、具有自主知识产权的拆垛、码垛机器人将有广阔的市场前景。机器人码垛系统可以看作是一个输入输出系统,从一条或多条流水线上输入物品然后将它们抓取放置到托盘上预先设置或计算好的地点,输出成品垛。基本的计算能力,加上可集成传感器来识别产品的变化,使机器人码垛系统成为-一个智能系统,能识别和区分出多种产品:一台码垛机器人能让多条生产线实现自动化,机器人码垛系统能识别和处理多种产品。
智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。智能机器人的基本系统是由感知系统、通信系统、控制系统、运动系统组成。智能机器人系统是人工智能与机器人技术的完美结合。伴随着人工智能和机器人技术的进步,智能机器人将在工业生产、家庭服务、公共安全等领域发挥越来越大的作用,是“制造业皇冠顶端的明珠”。包括机器人的机构与平台、运动控制、智能感知、导航定位、协同控制、人机交互等减少人工重复劳动,降低安全风险,改善车间作业环境。

机器人系统:由机器人和作业对象及环境共同构成的整体,其中包括机械系统、驱动系统、控制系统和感知系统四大部分。机器人是一种自动化的机器,这种机器具备一些与人或生物相似的智能能力,如感知能力、规划能力、动作能力和协同能力,是一种具有高度灵活性的自动化机器。机器人系统机械系统包括机身、臂部、手腕、末端操作器和行走机构等部分,每一部分都有若干自由度,从而构成一个多自由度的机械系统。机器人系统驱动系统主要是指驱动机械系统动作的驱动装置。根据驱动源的不同,驱动系统可分为电气、液压和气压三种以及把它们结合起来应用的综合系统。机器人系统控制系统任务是根据机器人的作业指令程序及从传感器反馈回来的信号控制机器人的执行机构,使其完成规定的运动和功能。机器人系统感知系统由内部传感器和外部传感器组成,其作用是获取机器人内部和外部环境信息,并把这些信息反馈给控制系统。支持与 AGV、立体仓库、检测设备联动,构建完整智能物流体系。湖北机器人系统销售厂家
提升产线柔性,快速响应订单变化,实现多品种混线生产。上海取件机器人系统技术指导
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。上海取件机器人系统技术指导