商机详情 -
江苏取件机器人系统共同合作
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。质量追溯功能绑定机器人作业数据,从物料上线到成品出库全流程可查,保障工艺合规性。江苏取件机器人系统共同合作
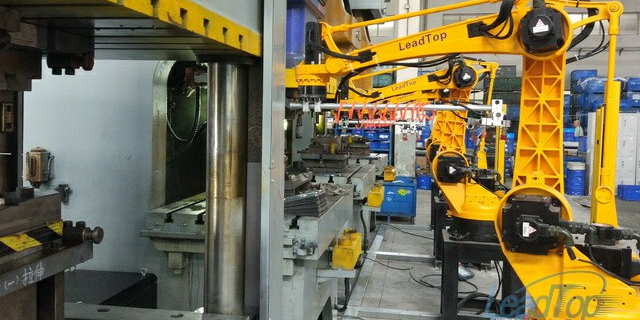
焊接机器人系统应用:焊接机器人在焊接生产中可提高焊接质量,保证焊接过程的稳定,产品的一致性;提高生产效率;减小劳动强度;满足高度柔性化生产的要求。因此,焊接机器人普遍地应用于现代制造业。主要分布在汽车制造和汽车零部件、摩托车制造、工程机械、机车车辆、家用电器等行业。作为支柱产业的汽车制造和汽车零部件行业应用更为遍及,占焊接机器人应用比例3/4。焊接机器人应用系统包含机器人技术、焊接技术及工艺装备和系统控制技术三个方面。如何合理有效的将焊接机器人应用于现代制造业的焊接生产上,要做好焊接机器人应用系统主要是结合机器人技术,根据生产要求做好焊接技术和系统控制技术的工作。江西机器人系统诚信经营实现从订单下发到成品入库的全流程机器人自动化执行。

智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。智能机器人的基本系统是由感知系统、通信系统、控制系统、运动系统组成。智能机器人系统是人工智能与机器人技术的完美结合。伴随着人工智能和机器人技术的进步,智能机器人将在工业生产、家庭服务、公共安全等领域发挥越来越大的作用,是“制造业皇冠顶端的明珠”。包括机器人的机构与平台、运动控制、智能感知、导航定位、协同控制、人机交互等
工业机器人系统搬运应用:工业机器人搬运应用工作站组成,搬运机器人工作站是一种集成化的系统,它包括工业机器人、控制器、PLC、机器人手爪、托盘等,并与生产控制系统相连接,以形成一个完整的集成化的搬运系统。以机器人在加工中心上散装工件的搬运为例,其集成化的搬运系统的复杂性,是因为其搬运对象是无规律排序的待加工件,机器人在识别工件位置会存在困难,然而集成了内置视觉感测功能之后,机器人可自动识别工件的位置角度进行抓取,不需要排序装置,减少了加工场地及设备投入。工业机器人系统集成机械臂、视觉识别与运动控制模块,在生产线中高效完成焊接、装配等操作。
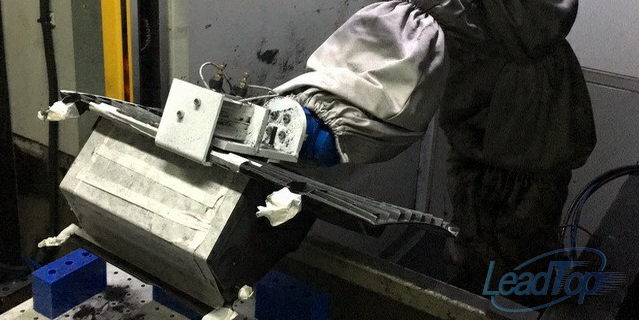
焊接机器人系统在汽车生产中应用焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。提供标准接口,易与 ERP、WMS、PLM 等系统无缝对接。机器人系统性价比高
能耗监测功能统计机器人运行功耗,结合生产节拍优化启停策略,助力车间绿色制造。江苏取件机器人系统共同合作
机器人系统技术之自主导航:自主导航是赋予机器人感知和行动能力的关键。1、视觉导航定位:在视觉导航定位系统中,目前国内外应用较多的是基于局部视觉的在机器人中安装车载摄像机的导航方式。在这种导航方式中,控制设备和传感装置装载在机器人车体上,图像识别、路径规划等高层决策都由车载控制计算机完成。2、光反射导航定位:典型的光反射导航定位方法主要是利用激光或红外传感器来测距。激光和红外都是利用光反射技术来进行导航定位的。激光全局定位系统一般由激光器旋转机构、反射镜、光电接收装置和数据采集与传输装置等部分组成。江苏取件机器人系统共同合作