商机详情 -
江苏工业机器人系统欢迎咨询
机器人系统基本的控制方法(二):(3)利用传感器反馈的运动调整借助于力传感器反馈力信息,机器人在与环境之间可能出现臂和手受到环境约束而发生过大的力而造成损坏的状态下,机器人就可以适应环境,修改预先规划的轨迹,并调整运动,让整个机器人的行动符合任务的需求。机器人靠腿、脚进行移动时,若地面的平整度有尺寸误差,机器人则可能失去平衡。在这种情况下,也需要通过将着地点的力加以反馈,以调整运动,实现适应地面的平稳步行。实现从订单下发到成品入库的全流程机器人自动化执行。江苏工业机器人系统欢迎咨询

工业机器人系统中驱动系统的作用是什么:驱动系统是驱使工业机器人机械臂运动的机构。按照控制系统发出的指令信号,借助动力元件使机器人运行起来,给各个关节即每个运动自由度安装传动装置,这就是驱动系统。其作用是提供机器人各部委、各关节动作的原动力。根据驱动源的不同,驱动系统可分为电动、液压、气动三种也包括把它们结合起来应用的综合系统。驱动系统可以与机械系统直接相连,也可通过同步带、链条、齿轮、谐波转动装置等与机械系统间接相连。运动精度不高、重负载或有防爆要求的机器人采用液压、气压驱动,工业机器人大多采用电气驱动,而其中属交流伺服驱动应用普遍,且驱动器布置大都采用一个关节一个驱动器。取件机器人系统厂家仿生机器人系统模仿生物运动机理,如机器鱼的柔性尾鳍驱动系统,实现水下低噪音高机动性作业。
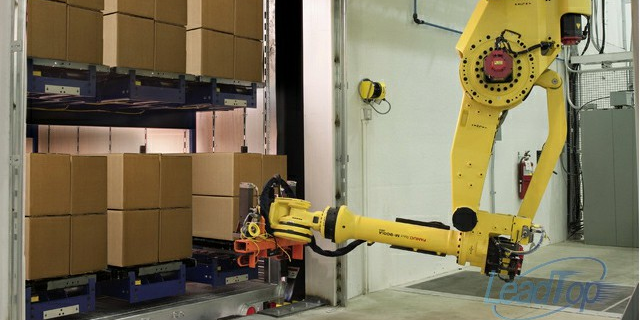
搬运机器人系统的优势搬运机器人是可以进行自动化搬运作业的工业机器人。搬运机器人系统是近代自动控制领域出现的一项高新技术,涉及到了力学,机械学,电器液压气压技术,自动控制技术,传感器技术,单片机技术和计算机技术等学科领域,已成为现代机械制造生产体系中的一项重要组成部分。它的优势如下;一是它能部分的代替人工操作。二是它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和装卸。三是它能操作必要的机具进行焊接和装配,从而很好的改善工人的劳动条件,提高劳动生产率,加快实现工业生产机械化和自动化的步伐。
注塑取件机器人系统:注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化、柔性化、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。教育机器人系统通过模块化组件与编程平台,帮助学习者理解机械原理与人工智能算法的实践应用。

工业机器人系统产业链特点:工业机器人减速器是纯精密机械部件,除了对回转精度的要求特别高外,对刚度、抗疲劳程度、材料和工艺水平的要求也很高。工业机器人要能在生产中可靠地完成工序任务并确保工艺质量。这对工业机器人的定位精度和重复定位精度要求很高,因而结构简单紧凑、传递功率大、噪声低、传动平稳的高性能精密减速器成为工业机器人很重要的零部件,工业机器人运动的重要部件“关节”就是由它构成的,每个关节都要用到不同的减速机产品。工业机器人要求控制器与伺服之间的总线通信速度快,伺服电机具有良好的快速响应能力,起动转矩大,调速范围宽,能经受苛刻的运行条件,可进行频繁的正反向和加减速运行,并能在短时间内承受数倍过载。工业机器人系统集成机械臂、视觉识别与运动控制模块,在生产线中高效完成焊接、装配等操作。取件机器人系统厂家
减少人工重复劳动,降低安全风险,改善车间作业环境。江苏工业机器人系统欢迎咨询
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。江苏工业机器人系统欢迎咨询