商机详情 -
湖北取件机器人系统参考价格
机器人系统:视觉技术功能。纵观行业发展,不论是在工业控制中,还是在商业领域里,机器人技术都得到了应用。从用于生产加工的传统工业机器人到丰富大众生活的现代娱乐机器人,都与嵌入式系统密不可分。而嵌入式系统技术使机器人的智能化程度提升,也是以后的主流技术。在机器人应用中,视觉功能的实现,首先需要为机器人的关节电机编写驱动程序,使操作系统可完成对机器人动作的控制,作为对视觉结果的响应。视觉绝非目的,而是机器人获取信息的一种途径,其根本目的在于为机器人的动作、行为提供策略或数据支持。物流机器人系统通过二维码地标与无线通信组网,多机协作完成仓库货柜的动态调度与智能分拣。湖北取件机器人系统参考价格

注塑取件机器人系统:注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化、柔性化、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。湖北取件机器人系统参考价格结合 MES 指令自动分配任务,减少人工干预,实现柔性自动化生产。
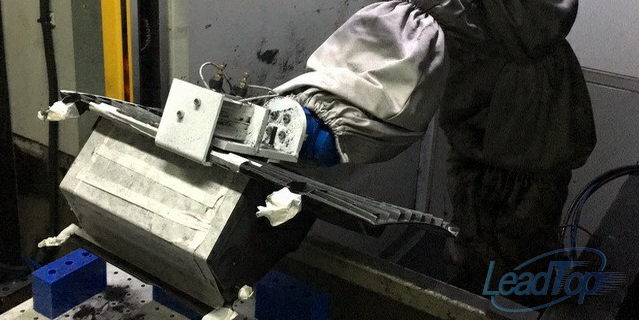
工业机器人系统搬运应用:工业机器人搬运应用工作站组成,搬运机器人工作站是一种集成化的系统,它包括工业机器人、控制器、PLC、机器人手爪、托盘等,并与生产控制系统相连接,以形成一个完整的集成化的搬运系统。以机器人在加工中心上散装工件的搬运为例,其集成化的搬运系统的复杂性,是因为其搬运对象是无规律排序的待加工件,机器人在识别工件位置会存在困难,然而集成了内置视觉感测功能之后,机器人可自动识别工件的位置角度进行抓取,不需要排序装置,减少了加工场地及设备投入。
机器人系统的视觉应用:在生产线上,人来做此类测量和判断会因疲劳、个人之间的差异等产生误差和错误,但是机器却会不知疲倦地、稳定地进行下去。一般来说,机器视觉系统包括了照明系统、镜头、摄像系统和图像处理系统。对于每一个应用,我们都需要考虑系统的运行速度和图像的处理速度、使用彩色还是黑白摄像机、检测目标的尺寸还是检测目标有无缺陷、视场需要多大、分辨率需要多高、对比度需要多大等。从功能上来看,典型的机器视觉系统可以分为:图像采集部分、图像处理部分和运动控制部分。服务机器人系统嵌入 SLAM 导航算法,能在复杂环境中避障建图,为酒店提供送餐、迎宾等交互服务。
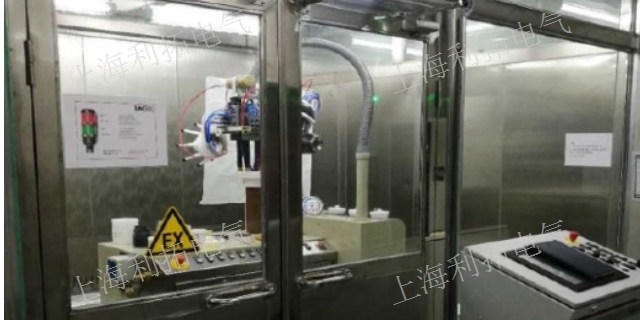
机器人系统设计的基本原则:机器人系统是一个典型的完整机电一体化系统,是一个包括机械结构、控制系统、传感器等的整体。对于机器人这样一个结合了机械、电子、控制的系统,在设计时首先要考虑的是机器人的整体性、整体功能和整体参数,然后再对局部细节进行设计。机器人系统设计的整体性原则:(1)机器人系统任何一个部件或者子模块的设计都会对机器人的整体功能和性能产生重要的影响。(2)机器人的工作环境对机器人的整体设计也有较大影响。如果机器人用在宇宙空间的环境里,那么无论是机械结构设计还是控制系统都要考虑温度的变化、重力的影响或者电磁干扰强度等;若机器人工作在颠簸的环境,那么机械结构及控制系统的整体抗振则是设计时要注意的;若机器人用于医疗领域,则对机器人的噪声污染有着严格的要求。人形机器人系统模拟人类关节结构与运动模式,在步态控制、平衡调节上体现复杂的系统设计逻辑。江西口碑好机器人系统销售
娱乐机器人系统融合面部表情识别与语音情感分析,通过拟人化交互模块实现个性化表演与对话。湖北取件机器人系统参考价格
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。湖北取件机器人系统参考价格