商机详情 -
广东取件机器人系统厂家
工业机器人系统中机械结构系统的作用是什么:3.关节:它通常分为滑动关节和转动关节,以实现机身、手臂各部分、未端执行器之间的相对运动。4.手臂:它是连接机身和手腕的部分。一般由上臂、下臂和手腕组成,用于完成各种简单或复杂的动作,它由操作器的动力关节和连接杆件等构成。它是执行结构中的主要运动部件,也称主轴。主要用于改变手腕和未端执行器的空间位置,满足机器人的作业空间,并将各种载荷传递到基座。5.手腕:它是连接机身和手腕的部分,将作业载荷传递到臂部,主要用于改变未端执行器的空间位置。6.未端执行器:它是直接装在手腕上的一个重要部件,通常是模拟人的手掌和手指的,可以是两手指或多手指的手爪未端操作器,有时也可以是各种作业工具,如焊枪、喷漆枪等。其模块化机械臂可根据货物重量调节抓取力度,适配纸箱、托盘等不同形态物品的转运。广东取件机器人系统厂家
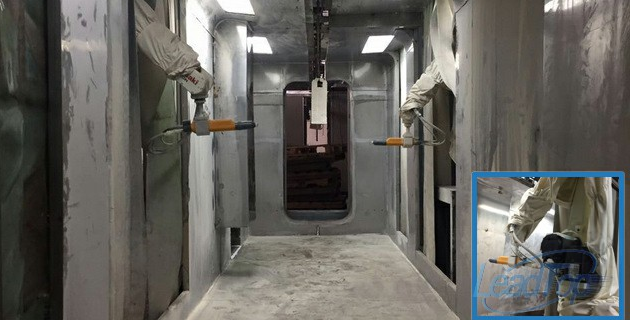
基于机器人系统的柔性自动化生产线:柔性自动化生产线是由数控机床联线及配合计算机综合管理,进行工件自动化加工所衍生出的概念。近年来,由于机器人技术的发展,柔性生产线的概念被扩展到各种加工、制造、装配、包装等应用领域,一方面使柔性线更“柔”,另一方面应用范围更加广阔。柔性自动化生产线的典型应用是汽车行业。汽车行业的自动化柔性生产线具有技术及行业经验门槛高、投资大等特点。目前在国内的其他行业,机器人柔性自动化生产线主要在3C行业中得到了尝试性的应用,但还未达到快速发展的阶段。安徽通用机器人系统报价可视化监控平台实时显示机器人运行轨迹与任务进度,便于管理人员远程调度。

机器人系统基本的控制方法(二):(3)利用传感器反馈的运动调整借助于力传感器反馈力信息,机器人在与环境之间可能出现臂和手受到环境约束而发生过大的力而造成损坏的状态下,机器人就可以适应环境,修改预先规划的轨迹,并调整运动,让整个机器人的行动符合任务的需求。机器人靠腿、脚进行移动时,若地面的平整度有尺寸误差,机器人则可能失去平衡。在这种情况下,也需要通过将着地点的力加以反馈,以调整运动,实现适应地面的平稳步行。
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。深海机器人系统采用抗压钛合金舱体与光纤传输技术,在数千米海底执行科考采样与管线检测。
机器人系统之AGV小车(一):AGV小车又称作为自动导引车,是一种无人驾驶运输车,配有自动控制和非接触导引的驱动系统。自动导引车通常用于运输在生产设施中使用的物料。在工业环境下,自动导引车是从传统、笨重的传送带向节省空间、高度灵活的解决方案的发展。仓库是另一个受欢迎的使用自动导引车的场所,自动导引车会可个别商品或批量商品送到进行加工的指定包装场所。这种类型的机器人通常以大约每秒1-2米的速度移动,并能运输多达约2000公斤的重物。自动导引车在供电、任务执行及导航和路径规划方面有所不同。电能可通过电缆(用于轨道式自动导引车)、轨道或电池供应。电池通过感应充电板或在充电站充电,电池也可以更换。通用机器人系统集成感知、决策与执行模块,可通过编程适配工业装配、服务接待等多场景任务。江西MES机器人系统规格尺寸
特种机器人系统针对危险环境设计,如防爆型机器人能在化工场所完成泄漏检测等高危作业。广东取件机器人系统厂家
工业机器人系统搬运应用:工业机器人搬运应用工作站组成,搬运机器人工作站是一种集成化的系统,它包括工业机器人、控制器、PLC、机器人手爪、托盘等,并与生产控制系统相连接,以形成一个完整的集成化的搬运系统。以机器人在加工中心上散装工件的搬运为例,其集成化的搬运系统的复杂性,是因为其搬运对象是无规律排序的待加工件,机器人在识别工件位置会存在困难,然而集成了内置视觉感测功能之后,机器人可自动识别工件的位置角度进行抓取,不需要排序装置,减少了加工场地及设备投入。广东取件机器人系统厂家