商机详情 -
取件机器人系统诚信经营
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。生产进度可视化展示,订单、工序、机器人作业状态一目了然。取件机器人系统诚信经营

工业机器人系统中机械结构系统的作用是什么:3.关节:它通常分为滑动关节和转动关节,以实现机身、手臂各部分、未端执行器之间的相对运动。4.手臂:它是连接机身和手腕的部分。一般由上臂、下臂和手腕组成,用于完成各种简单或复杂的动作,它由操作器的动力关节和连接杆件等构成。它是执行结构中的主要运动部件,也称主轴。主要用于改变手腕和未端执行器的空间位置,满足机器人的作业空间,并将各种载荷传递到基座。5.手腕:它是连接机身和手腕的部分,将作业载荷传递到臂部,主要用于改变未端执行器的空间位置。6.未端执行器:它是直接装在手腕上的一个重要部件,通常是模拟人的手掌和手指的,可以是两手指或多手指的手爪未端操作器,有时也可以是各种作业工具,如焊枪、喷漆枪等。广东通用机器人系统信誉保证自动生成生产报表、设备报表、效率报表,减少人工统计。

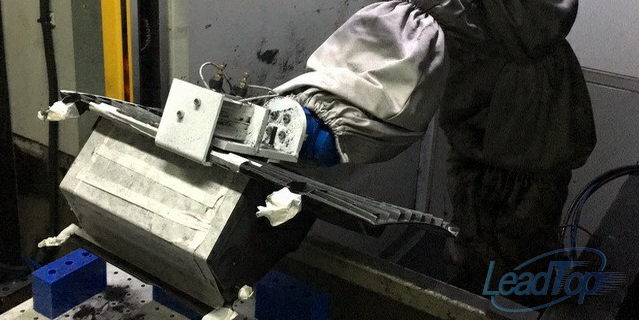
注塑取件机器人系统:注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化、柔性化、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。
机器人系统的视觉应用:在生产线上,人来做此类测量和判断会因疲劳、个人之间的差异等产生误差和错误,但是机器却会不知疲倦地、稳定地进行下去。一般来说,机器视觉系统包括了照明系统、镜头、摄像系统和图像处理系统。对于每一个应用,我们都需要考虑系统的运行速度和图像的处理速度、使用彩色还是黑白摄像机、检测目标的尺寸还是检测目标有无缺陷、视场需要多大、分辨率需要多高、对比度需要多大等。从功能上来看,典型的机器视觉系统可以分为:图像采集部分、图像处理部分和运动控制部分。适用于 3C 电子、汽车零部件、五金、注塑等多行业智能制造。
码垛机器人系统的工作原理:码垛机器人系统采用定制技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。码垛机器人系统的工作原理是平板上工件符合栈板要求的一层工件,平板及工件向前移动直至栈板垂直面。上方挡料杆下降,另三方定位挡杆起动夹紧,此时平板复位。各工件下降到栈板平面,栈板平面与平板底面相距10mm,栈板下降一个工件高度。往复上述直到栈板堆码达到设定要求。码垛机器人配备有特殊定制设计的多功能抓取器,不管包装箱尺寸或重量如何,机器人都可以使用真空吸盘牢固地夹持和传送包装箱。考古机器人系统配备微型钻探机械臂与光谱分析仪,在密闭遗址中无损提取文物并分析成分。河北取件机器人系统值得信赖企业
支持多机器人统一调度,优化路径与任务分配,提高整体作业效率。取件机器人系统诚信经营
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。取件机器人系统诚信经营