商机详情 -
河北取件机器人系统制造厂家
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。通用机器人系统集成感知、决策与执行模块,可通过编程适配工业装配、服务接待等多场景任务。河北取件机器人系统制造厂家

智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。智能机器人的基本系统是由感知系统、通信系统、控制系统、运动系统组成。智能机器人系统是人工智能与机器人技术的完美结合。伴随着人工智能和机器人技术的进步,智能机器人将在工业生产、家庭服务、公共安全等领域发挥越来越大的作用,是“制造业皇冠顶端的明珠”。包括机器人的机构与平台、运动控制、智能感知、导航定位、协同控制、人机交互等。智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。北京销售机器人系统欢迎来电可视化大屏展示机器人状态、产量、效率,管理更直观。
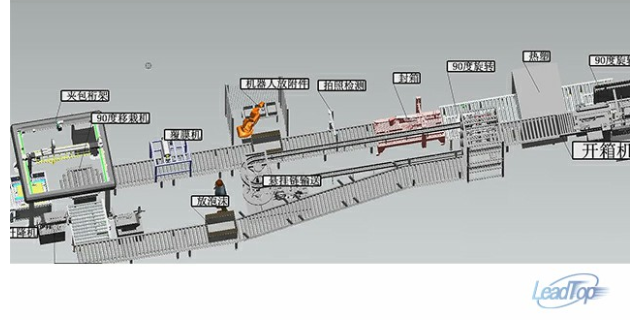
工业机器人系统控制技术的基本要求:(1)实现对工业机器人的位置、速度、加速度等控制功能,对于连续轨迹运动的工业机器人还必须具有轨迹的规划与控制功能。(2)方便的人机交互功能,操作人员采用直接指令代码对工业机器人进行作用指示。使用工业机器人具有作业知识的记忆、修正和工作程序的跳转功能。(3)具有对外部环境(包括作业条件)的检测和感觉功能。为使工业机器人具有对外部状态变化的适应能力,工业机器人应能对诸如视觉、力觉、触觉等有关信息进行测量、识别、判断、理解等功能。在自动化生产线中,工业机器人应用与其它设备交换信息,协调工作的能力。
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.MES 机器人系统助力企业实现少人化、无人化、高效化生产模式。
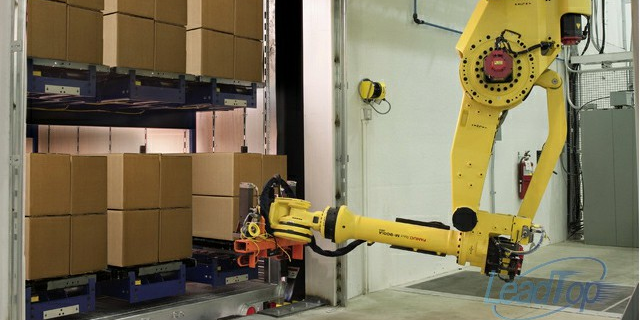
物流分拣机器人系统的组成(二):物流分拣机器人系统一般由控制装置、分类装置、输送装置及分拣道口组成。输送装置的主要组成部分是传送带或输送机,其主要作用是使待分拣商品贯通过控制装置、分类装置,并输送装置的两侧,一般要连接若干分拣道口,使分好类的商品滑下主输送机(或主传送带)以便进行后续作业。分拣道口是已分拣商品脱离主输送机(或主传送带)进入集货区域的通道,一般由钢带、皮带、滚筒等组成滑道,使商品从主输送装置滑向集货站台,在那里由工作人员将该道口的所有商品集中后或是入库储存,或是组配装车并进行配送作业。四部分装置通过计算机网络联结在一起,配合人工控制及相应的人工处理环节构成一个完整的物流分拣机器人系统。自动记录作业节拍、产量、良率,为生产优化提供数据支撑。上海搬运机器人系统哪家强
远程控制机器人启停、参数调整,提高管理便捷性与安全性。河北取件机器人系统制造厂家
机器人系统中的视觉技术功能:机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。河北取件机器人系统制造厂家