商机详情 -
江苏搬运机器人系统企业
焊接机器人系统在汽车生产中应用焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。借助 AI 算法,该系统可自主学习复杂动作,在汽车制造中实现焊点位置的动态校准。江苏搬运机器人系统企业
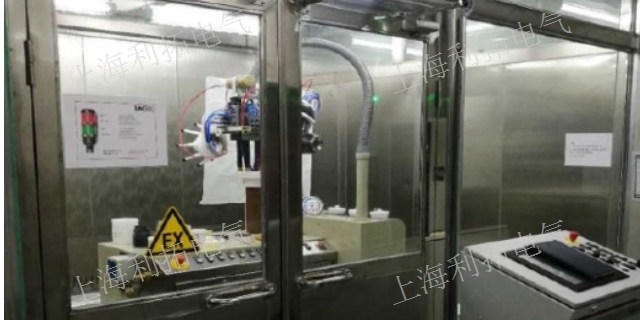
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。江西工业机器人系统厂结合 MES 指令自动分配任务,减少人工干预,实现柔性自动化生产。

机器人系统基本的控制方法(二):(3)利用传感器反馈的运动调整借助于力传感器反馈力信息,机器人在与环境之间可能出现臂和手受到环境约束而发生过大的力而造成损坏的状态下,机器人就可以适应环境,修改预先规划的轨迹,并调整运动,让整个机器人的行动符合任务的需求。机器人靠腿、脚进行移动时,若地面的平整度有尺寸误差,机器人则可能失去平衡。在这种情况下,也需要通过将着地点的力加以反馈,以调整运动,实现适应地面的平稳步行。
云边端一体化对机器人系统的支撑:2.自适应交互:为了支持机器人的个性化服务和持续学习能力,需要将感知模块的输出与知识图谱结合对环境和人充分理解,并且逐步提取和积累与服务场景和个人相关的个性化知识。通用知识和较少变化的领域知识应该存放在云端,而与地域和个性化服务相关的知识应该存放在边缘或者终端。无论知识存放在哪里,在机器人系统中应该有统一的调用接口,并可以保证实时通讯。3.实时安全计算:未来的服务机器人应用将有大量需要实时响应的情形,因此需要在边缘服务器部署相应的加速硬件。同时,机器人也将处理大量涉及用户隐私的数据。云边端一体化架构需要构建隐私数据的安全传输和存储机制,并且限定物理范围。对于可以进行物理操作的机器人,要构建单独的安全监测机制,保证即使机器人系统被远程攻击劫持后也不会造成物理安全损害。模块化设计,部署灵活,可快速适配不同行业生产线需求。

工业机器人系统搬运应用:工业机器人搬运应用工作站组成,搬运机器人工作站是一种集成化的系统,它包括工业机器人、控制器、PLC、机器人手爪、托盘等,并与生产控制系统相连接,以形成一个完整的集成化的搬运系统。以机器人在加工中心上散装工件的搬运为例,其集成化的搬运系统的复杂性,是因为其搬运对象是无规律排序的待加工件,机器人在识别工件位置会存在困难,然而集成了内置视觉感测功能之后,机器人可自动识别工件的位置角度进行抓取,不需要排序装置,减少了加工场地及设备投入。实现从订单下发到成品入库的全流程机器人自动化执行。江苏搬运机器人系统企业
支持断点续跑、异常恢复,保证生产连续稳定不中断。江苏搬运机器人系统企业
工业机器人系统中驱动系统的作用是什么:驱动系统是驱使工业机器人机械臂运动的机构。按照控制系统发出的指令信号,借助动力元件使机器人运行起来,给各个关节即每个运动自由度安装传动装置,这就是驱动系统。其作用是提供机器人各部委、各关节动作的原动力。根据驱动源的不同,驱动系统可分为电动、液压、气动三种也包括把它们结合起来应用的综合系统。驱动系统可以与机械系统直接相连,也可通过同步带、链条、齿轮、谐波转动装置等与机械系统间接相连。运动精度不高、重负载或有防爆要求的机器人采用液压、气压驱动,工业机器人大多采用电气驱动,而其中属交流伺服驱动应用普遍,且驱动器布置大都采用一个关节一个驱动器。江苏搬运机器人系统企业