商机详情 -
安徽码垛机器人系统厂家电话地址
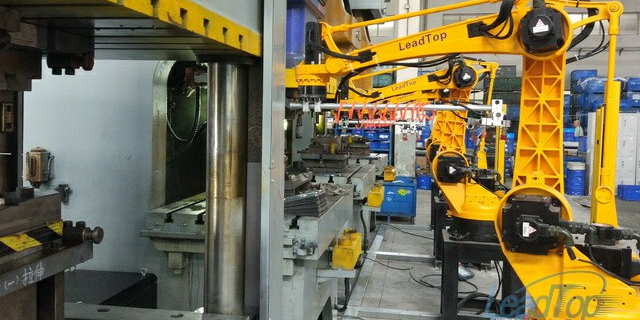
码垛机器人系统的工作原理:码垛机器人系统采用定制技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。码垛机器人系统的工作原理是平板上工件符合栈板要求的一层工件,平板及工件向前移动直至栈板垂直面。上方挡料杆下降,另三方定位挡杆起动夹紧,此时平板复位。各工件下降到栈板平面,栈板平面与平板底面相距10mm,栈板下降一个工件高度。往复上述直到栈板堆码达到设定要求。码垛机器人配备有特殊定制设计的多功能抓取器,不管包装箱尺寸或重量如何,机器人都可以使用真空吸盘牢固地夹持和传送包装箱。仓储机器人系统依托 AGV 集群调度算法,在智能仓库中协同完成货物分拣、搬运的全流程自动化。安徽码垛机器人系统厂家电话地址
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位中。而且它采集环境信息时不需要复杂的图像配备技术,因此测距速度快、实时性好。北京取件机器人系统报价仿生机器人系统模仿生物运动机理,如机器鱼的柔性尾鳍驱动系统,实现水下低噪音高机动性作业。
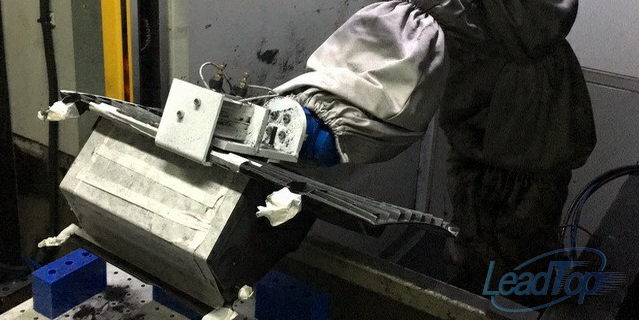
焊接机器人系统的优点:一是每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合:而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动。二是焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。三是焊钳闭合加压时,不只压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。
云边端一体化对机器人系统的支撑:云边端一体化构建了一个通过机器人提供多样化服务的规模化运营平台。其中,服务机器人本体是服务的实施者,而实际功能则根据服务的需要无缝地在终端计算、边缘计算和云计算之间分布和协同。机器人系统类似现在智能手机上的各种APP,主要关注如何实现高性价比的多模态感知融合、自适应交互和实时安全计算。1.多模态感知融合:为了支持机器人的移动、避障、交互和操作,机器人系统必须装备多种传感器。同时,环境里的传感器可以补足机器人的物理空间局限性。大部分数据需要在时间同步的前提下进行处理,并且调用不同复杂度的算法模块。机器人硬件系统和边缘计算需要协同来支持多传感器数据同步和计算加速,因此应该采用能灵活组合CPU、FPGA和DSA的异构计算平台。另一部分没有强实时性要求的感知任务,可以由云计算支持。异常情况自动报警并暂停相关工序,避免批量质量问题。
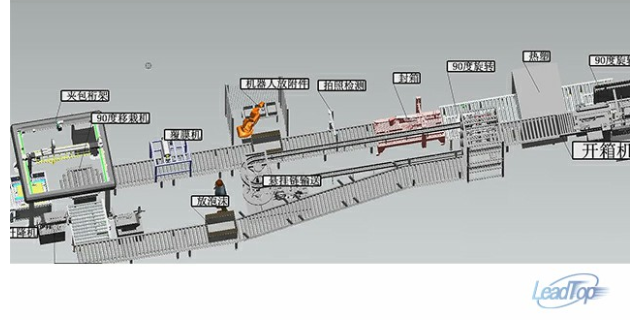
智能搬运机器人系统的性能要求(二)柔性要强:企业道路通道可能会出现被临时占用的情况,智能搬运机器人如果柔性不强,会在遇到障碍物时进行停障处理,如果人工不及时处理,可能会造成道路拥堵情况。因此智能搬运机器人需要适应复杂工厂环境,在道路宽度满足的条件下,当运行路线上被人或者是物料临时占用时,智能搬运机器人可以实现绕障通行。实施简单:实施简单是指在不影响现有生产情况下,智能搬运机器人在现场只需简单几个操作,便可完成初步部署,实施简单方便,基本不会影响生产。操作便捷:操作便捷是指现场作业人员不需要复杂指令就可以灵活控制机器人执行相应任务。采用可视化的UI操作界面,界面简洁美观,可在触摸屏上下达任务、去充电、去休息等。宠物机器人系统模拟动物神经反射弧,通过触觉传感器反馈实现蹭腿、摇尾等仿生互动行为。湖北销售机器人系统常见问题
降低人工操作误差,提高产品一致性与生产稳定性。安徽码垛机器人系统厂家电话地址
工业机器人系统控制技术的基本要求:(1)实现对工业机器人的位置、速度、加速度等控制功能,对于连续轨迹运动的工业机器人还必须具有轨迹的规划与控制功能。(2)方便的人机交互功能,操作人员采用直接指令代码对工业机器人进行作用指示。使用工业机器人具有作业知识的记忆、修正和工作程序的跳转功能。(3)具有对外部环境(包括作业条件)的检测和感觉功能。为使工业机器人具有对外部状态变化的适应能力,工业机器人应能对诸如视觉、力觉、触觉等有关信息进行测量、识别、判断、理解等功能。在自动化生产线中,工业机器人应用与其它设备交换信息,协调工作的能力。安徽码垛机器人系统厂家电话地址