商机详情 -
北京MES机器人系统大概多少钱
物流分拣机器人系统的特点1.能连续、大批量地分拣货物。由于采用大生产中使用的流水线自动作业方式,自动分拣系统不受气候、时间、人的体力等的限制,可以连续运行,同时由于物流分拣机器人系统单位时间分拣件数多,因此物流分拣机器人系统的分拣能力是连续运行100个小时以上。2.分拣误差率极低。物流分拣机器人系统的分拣误差率大小主要取决于所输入分拣信息的准确性大小,这又取决于分拣信息的输入机制,如果采用人工键盘或语音识别方式输入,则误差率在3%以上,如采用条形码扫描输入,除非条形码的印刷本身有差错,否则不会出错。因此,目前物流分拣机器人系统主要采用条形码技术来识别货物。3.分拣作业基本实现无人化。国外建立物流分拣机器人系统的目的之一就是为了减少人员的使用,减轻工员的劳动强度,提高人员的使用效率,因此物流分拣机器人系统能比较大限度地减少人员的使用,基本做到无人化。自动生成生产报表、设备报表、效率报表,减少人工统计。北京MES机器人系统大概多少钱
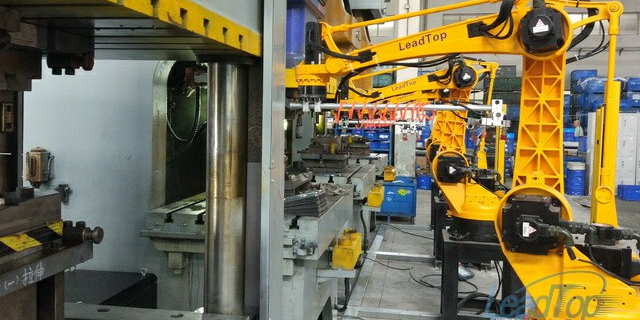
码垛机器人系统的特点近来,机器人码垛技术发展甚为迅猛,这种发展趋势是和当今制造领域出现的多品种少批量的发展趋势相适应的,机器人码垛机以其柔性工作能力和小占地面积,能够同时处理多种物料和码垛多个料垛,愈来愈受到广大用户的青睐并迅速占据码垛市场。机器人系统富有柔性,被大量用于码垛作业中,机器人技术在码垛领域中的应用,主要表现在,以下几个方面:一是适应性强,机器人码垛机只要更换抓手就可以处理不同种类的产品。二是智能程度高,机器人码垛机可以对到来的物料进行识别,然后,码垛机根据识别信息将物料送往不同的托盘上。三是操作范围大,机器人码垛机本身占地面积小,操作范围大,可同时处理多条生产线上的产品。天津取件机器人系统共同合作提高设备综合效率 OEE,减少停机等待,提升产能利用率。

码垛机器人系统:码垛机器人实质上是一种通用的工业搬运机器人,是物流自动化系统中必不可少的单机设备。随着国内经济的快速发展,物流自动化技术在国内方兴未艾,拆垛、码垛机器人在家电、食品、汽车等。行业的物流工程中具有较大的应用潜力,因此开发高性能、低成本、具有自主知识产权的拆垛、码垛机器人将有广阔的市场前景。机器人码垛系统可以看作是一个输入输出系统,从一条或多条流水线上输入物品然后将它们抓取放置到托盘上预先设置或计算好的地点,输出成品垛。基本的计算能力,加上可集成传感器来识别产品的变化,使机器人码垛系统成为-一个智能系统,能识别和区分出多种产品:一台码垛机器人能让多条生产线实现自动化,机器人码垛系统能识别和处理多种产品。
机器人系统基本的控制方法(二):(3)利用传感器反馈的运动调整借助于力传感器反馈力信息,机器人在与环境之间可能出现臂和手受到环境约束而发生过大的力而造成损坏的状态下,机器人就可以适应环境,修改预先规划的轨迹,并调整运动,让整个机器人的行动符合任务的需求。机器人靠腿、脚进行移动时,若地面的平整度有尺寸误差,机器人则可能失去平衡。在这种情况下,也需要通过将着地点的力加以反馈,以调整运动,实现适应地面的平稳步行。仓储机器人系统依托 AGV 集群调度算法,在智能仓库中协同完成货物分拣、搬运的全流程自动化。
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.打通设备层与执行层,让机器人动作、生产任务、质量数据实时同步。河北MES机器人系统欢迎咨询
实现从订单下发到成品入库的全流程机器人自动化执行。北京MES机器人系统大概多少钱
机器人系统技术之自主导航:自主导航是赋予机器人感知和行动能力的关键。1、视觉导航定位:在视觉导航定位系统中,目前国内外应用较多的是基于局部视觉的在机器人中安装车载摄像机的导航方式。在这种导航方式中,控制设备和传感装置装载在机器人车体上,图像识别、路径规划等高层决策都由车载控制计算机完成。2、光反射导航定位:典型的光反射导航定位方法主要是利用激光或红外传感器来测距。激光和红外都是利用光反射技术来进行导航定位的。激光全局定位系统一般由激光器旋转机构、反射镜、光电接收装置和数据采集与传输装置等部分组成。北京MES机器人系统大概多少钱