商机详情 -
湖北搬运机器人系统
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。特种机器人系统针对危险环境设计,如防爆型机器人能在化工场所完成泄漏检测等高危作业。湖北搬运机器人系统
云边端一体化对机器人系统的支撑:2.自适应交互:为了支持机器人的个性化服务和持续学习能力,需要将感知模块的输出与知识图谱结合对环境和人充分理解,并且逐步提取和积累与服务场景和个人相关的个性化知识。通用知识和较少变化的领域知识应该存放在云端,而与地域和个性化服务相关的知识应该存放在边缘或者终端。无论知识存放在哪里,在机器人系统中应该有统一的调用接口,并可以保证实时通讯。3.实时安全计算:未来的服务机器人应用将有大量需要实时响应的情形,因此需要在边缘服务器部署相应的加速硬件。同时,机器人也将处理大量涉及用户隐私的数据。云边端一体化架构需要构建隐私数据的安全传输和存储机制,并且限定物理范围。对于可以进行物理操作的机器人,要构建单独的安全监测机制,保证即使机器人系统被远程攻击劫持后也不会造成物理安全损害。江苏销售机器人系统服务电话支持离线编程与在线调试,快速切换产品型号,缩短换型时间。

工业机器人系统控制技术的基本要求:(1)实现对工业机器人的位置、速度、加速度等控制功能,对于连续轨迹运动的工业机器人还必须具有轨迹的规划与控制功能。(2)方便的人机交互功能,操作人员采用直接指令代码对工业机器人进行作用指示。使用工业机器人具有作业知识的记忆、修正和工作程序的跳转功能。(3)具有对外部环境(包括作业条件)的检测和感觉功能。为使工业机器人具有对外部状态变化的适应能力,工业机器人应能对诸如视觉、力觉、触觉等有关信息进行测量、识别、判断、理解等功能。在自动化生产线中,工业机器人应用与其它设备交换信息,协调工作的能力。
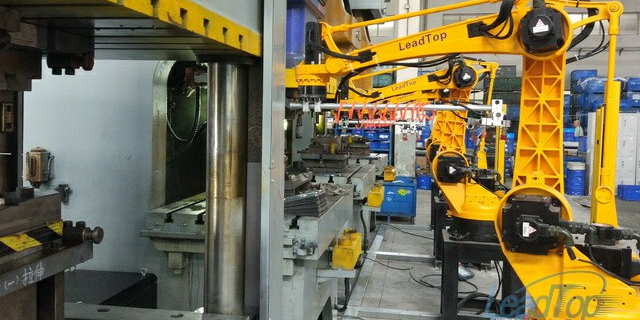
机器人搬运系统:搬运机器人是从事物体移载作业的工业机器人的总称,主要用于物体的输送和装卸。从产品功能来看,装配机器人中的部件装配机器人,包装机器人中的物品分拣、物料码垛、成品包装机器人,实际上也属于物体移载的范畴,故也可将其归至搬运工业机器人大类。搬运机器人主要有输送和装卸两大类。前者通常用于物品的长距离、大范围、批量移动作业,无人搬运车简称AGV(AutomatedGuidedVehicle),是其标志性产品:后者主要用于单件物品的小范围、定点移动和装卸作业,其标志性产品主要有上下料机器人、码垛机器人和分拣机器人等。实时监控机器人负载、能耗、运行时长,科学安排保养计划。
机器人系统之AGV小车:根据其任务及部署区域,用作叉车的自动导引车可以移动托盘,用作牵引车的自动导引车可以牵引拖车,或者可以运输箱子或包裹。譬如,自动导引车可以通过激光导航,在这种情况下,机器人会扫描特定位置上的标签,这样它们就能找到下一个目的地。另一种选择是通过识别颜色等方式进行光学导航。另外也利用天线或导轨来引导自动导引车。很灵活的装置是自主式AGV,可以扫描整个环境,并根据结果创建虚拟地图。它们能够将障碍通知其他AGV,并生成比较好运输路线。根据部署区域和所需的移动程度,AGV由一到四个主动驱动轮驱动。仓储机器人系统依托 AGV 集群调度算法,在智能仓库中协同完成货物分拣、搬运的全流程自动化。天津机器人系统厂
人机协作机器人系统加装力传感器,当与人接触时自动降低运动速度,保障共融工作的安全性。湖北搬运机器人系统
机器人系统中的视觉技术功能:纵观行业发展,不论是在工业控制中,还是在商业领域里,机器人技术都得到了应用。从用于生产加工的传统工业机器人到丰富大众生活的现代娱乐机器人,都与嵌入式系统密不可分。而嵌入式系统技术使机器人的智能化程度提升,也是以后的主流技术。在机器人应用中,视觉功能的实现,首先需要为机器人的关节电机编写驱动程序,使操作系统可完成对机器人动作的控制,作为对视觉结果的响应。视觉绝非目的,而是机器人获取信息的一种途径,其根本目的在于为机器人的动作、行为提供策略或数据支持。湖北搬运机器人系统