商机详情 -
浙江机器人系统联系方式
根据美国制造工程师协会(SME)机器视觉分会和美国机器人工业协会(RIA)自动化视觉分会关于机器视觉的定义:机器视觉是通过光学的装置和非接触的传感器,自动地接收和处理一个真实物体的图像,以获得所需信息或用于控制机器人运动的装置。机器视觉即用机器代替人眼,模拟眼睛进行图像采集,经过图像识别和处理提取信息,至终通过执行装置完成操作。机器视觉是计算机学科的一个重要分支,综合了光学、机械、电子、计算机软硬件等方面的技术,涉及到计算机、图像处理、模式识别、人工智能、信号处理、光机电一体化等多个领域。图像处理和模式识别等技术的快速发展,也推动了机器人系统视觉行业快速发展。适用于 3C 电子、汽车零部件、五金、注塑等多行业智能制造。浙江机器人系统联系方式

工业机器人系统控制技术的基本要求:(1)实现对工业机器人的位置、速度、加速度等控制功能,对于连续轨迹运动的工业机器人还必须具有轨迹的规划与控制功能。(2)方便的人机交互功能,操作人员采用直接指令代码对工业机器人进行作用指示。使用工业机器人具有作业知识的记忆、修正和工作程序的跳转功能。(3)具有对外部环境(包括作业条件)的检测和感觉功能。为使工业机器人具有对外部状态变化的适应能力,工业机器人应能对诸如视觉、力觉、触觉等有关信息进行测量、识别、判断、理解等功能。在自动化生产线中,工业机器人应用与其它设备交换信息,协调工作的能力。上海取件机器人系统图片教育机器人系统通过模块化组件与编程平台,帮助学习者理解机械原理与人工智能算法的实践应用。
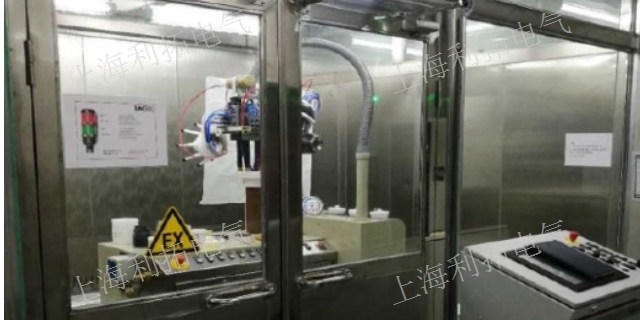
搬运机器人系统在仓储上的应用:随着人工智能和传感器技术的发展,工厂的自动化程度跟着升高,对各种机器人的需求越来越旺盛,搬运机器人的功用也越发凸显。搬运机器人输送路径施工简单、不占用空间、良好的移动性、柔性等优点,不只节省人力成本,还提高了生产效率,且大量用在工厂仓储应用上。搬运机器人系统拥有自动化程度高(由计算机、电控设备、磁气感应、激光反射板等控制。)、安全性高(红外传感器和机械防撞装置在行驶路径上遇到障碍物会自动停车)、灵活性强(系统允许比较大限度的更改路径规划)、充电自动化(系统低电量自动充电)、成本控制(一次性投入)、场地环境要求低(机器人系统可进入人员不便进入的环境下工作)等优点。
云边端一体化对机器人系统的支撑:2.自适应交互:为了支持机器人的个性化服务和持续学习能力,需要将感知模块的输出与知识图谱结合对环境和人充分理解,并且逐步提取和积累与服务场景和个人相关的个性化知识。通用知识和较少变化的领域知识应该存放在云端,而与地域和个性化服务相关的知识应该存放在边缘或者终端。无论知识存放在哪里,在机器人系统中应该有统一的调用接口,并可以保证实时通讯。3.实时安全计算:未来的服务机器人应用将有大量需要实时响应的情形,因此需要在边缘服务器部署相应的加速硬件。同时,机器人也将处理大量涉及用户隐私的数据。云边端一体化架构需要构建隐私数据的安全传输和存储机制,并且限定物理范围。对于可以进行物理操作的机器人,要构建单独的安全监测机制,保证即使机器人系统被远程攻击劫持后也不会造成物理安全损害。支持离线编程与在线调试,快速切换产品型号,缩短换型时间。
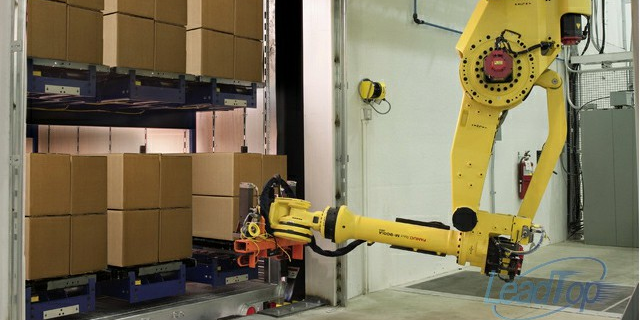
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。安全防护机制是通用机器人系统的标配,碰撞检测功能可避免与操作人员发生意外接触。河北MES机器人系统性价比高
仿生机器人系统模仿生物运动机理,如机器鱼的柔性尾鳍驱动系统,实现水下低噪音高机动性作业。浙江机器人系统联系方式
工业机器人的分类一:工业机器人的分类方式多种多样,比较常见的有按工业机器人作业用途分类、按运动自由度数分类以及按控制系统的控制方式分类等。工业机器人按照具体的作业用途,可以分为点焊机器人、搬运机器人、喷漆机器人、涂胶机器人、检测机器人以及装配机器人等。机器人的自由度数是机器人的一个重要技术指标,指的是操作机各运动部件独自运动的数目之和。这种运动只有直线运动和旋转运动两种形态。机器人腕部的任何复杂运动都可由这两种运动来合成。按照机器人具有的运动自由度数分类的方式也适用于非工业机器人,自由度数越多,机器人的柔性越大,结构和控制也就越复杂。浙江机器人系统联系方式