商机详情 -
江西工业机器人系统销售
机器人搬运系统:装卸、分拣、码垛机器人的作业性质类似,操作和控制要求相近,在实际应用时往往难以严格分类。因此,在自动化仓储系统、自动生产线上,通常将机器人与自动化仓库、物料输送线相结合,组成具有装卸、分拣、码垛功能的机器人综合搬运系统,部分机器人可能需要同时承担多种功能。例如,用于自动化仓库、自动生产线、自动化加工设备零件提取、移动、安放作业的装卸机器人,实际上地需要有码垛机器人同样的定点堆放功能;同样,对于分拣、码垛作业的机器人来说,物品的提取、移动、安放也是机器人所必备的功能。因此,所谓的搬运、装卸、装配、分拣、码垛、包装机器人,只是搬运机器人的特殊应用,其控制要求类似,编程、操作方法相同。环境感知传感器如 3D 视觉相机,帮助机器人识别工件姿态,在无序分拣中展现优势。江西工业机器人系统销售
工业机器人系统的控制技术是在传统机械系统的控制技术的基础上发展起来的,因此两者之间并无根本的不同但工业机器人控制系统也有许多特殊之处。其特点如下:(1)工业机器人有若十个关节,典型工业机器人有五六个关节,每个关节由一个伺服系统控制,多个关节的运动要求各个伺服系统协同工作。(2)工业机器人的工作任务是要求操作机的手部进行空间点位运动或连续轨迹运动,对工业机器人的运动控制,需要进行复杂的坐标变换运算,以及矩阵函数的逆运算。工业机器人的数学模型是一个多变量、非线性和变参数的复杂模型,各变量之间还存在着耦合,因此工业机器人的控制中经常使用前馈、补偿、解耦和自适应等复杂控制技术。(3)较高级的工业机器人要求对环境条件、控制指令进行测定和分析,采用计算机建立庞大的信息库,用人工智能的方法进行控制、决策、管理和操作,按照给定的要求,自动选择合适的控制规律。湖北搬运机器人系统服务电话降低人工操作误差,提高产品一致性与生产稳定性。
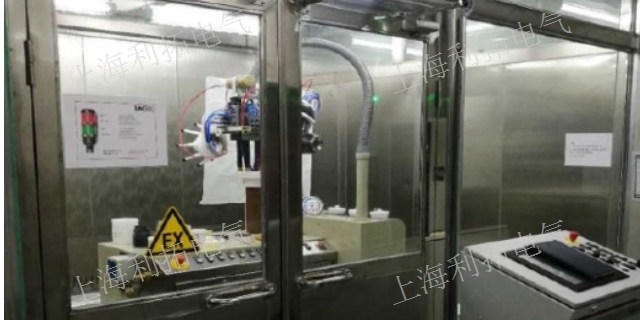
焊接机器人系统的应用(二)焊接机器人在经历三十多年的发展技术已非常成熟,完全成为了一个标准设备,已形成了欧系有德国的CL0OS.REIS.KUKA公司;瑞典的ABB公司.奥地利的IGM公司、意大利的CAMAU公司;日系有0ICMotoman、Panasonie、FANUC公司的标准焊接机器人。焊接技术及工艺装备在焊接机器人系统中是一个机器人。焊接技术及工艺装备在焊接机器人系统中是一个重要组成部分,它包含了焊接工艺方法、焊接工装夹具以及生产工艺布局。在我们国内的煤接设备供应厂商主要走的是系统集成的路子,因此主要研究和开发煤接技术和工艺装备以及系统控制。在近十年里,随着我国汽车工业的发展,国外大的汽车集团进入中国,同时也将他们的先进的制造设备带人中国,其中具有**性的就是焊接机器人系统的应用技术,我国在消化吸收国外焊接机器人应用技术的基础上,在焊接技术及工艺装备上也有了长足的发展和提高,就焊接机器人的应用特点和实际焊接生产,形成了适合国情的自己的比较完善的配套焊接技术及工艺装备。
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。支持多品牌机器人接入,统一管理,降低系统集成与维护成本。

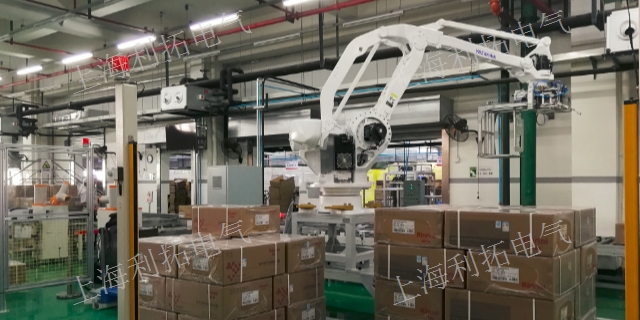
工业机器人系统码垛应用:码垛机器人是用在工业生产过程中执行大批量工件、包装件的获取、搬运、码垛、拆垛等任务的一类工业机器人,是集机械、电子、信息、智能技术、计算机科学等学科于一体的高新机电产品。码垛机器人能极大程度的节省劳动力、节省空间,除此以外还具备运作灵活准确、快速高效、稳定性高、作业效率高的特点。码垛应用工作站特点:(1)结构简单、零部件少。(2)占地面积少。(3)适用性强。(4)能耗低。(5)全部控制可在控制柜屏幕上操作即可,操作非常简单。(6)只需定位抓起点和摆放点,示教方法简单易懂。(7)能够实时调节动作节拍、移动速率、末端执行器动作状态。(8)可更换不同末端执行器以适应物料形状的不同,方便、快捷。(9)能够与传送带、移动滑轨等辅助设备集成,实现柔性化生产。人形机器人系统模拟人类关节结构与运动模式,在步态控制、平衡调节上体现复杂的系统设计逻辑。上海MES机器人系统
其模块化机械臂可根据货物重量调节抓取力度,适配纸箱、托盘等不同形态物品的转运。江西工业机器人系统销售
云边端一体化对机器人系统的支撑:2.自适应交互:为了支持机器人的个性化服务和持续学习能力,需要将感知模块的输出与知识图谱结合对环境和人充分理解,并且逐步提取和积累与服务场景和个人相关的个性化知识。通用知识和较少变化的领域知识应该存放在云端,而与地域和个性化服务相关的知识应该存放在边缘或者终端。无论知识存放在哪里,在机器人系统中应该有统一的调用接口,并可以保证实时通讯。3.实时安全计算:未来的服务机器人应用将有大量需要实时响应的情形,因此需要在边缘服务器部署相应的加速硬件。同时,机器人也将处理大量涉及用户隐私的数据。云边端一体化架构需要构建隐私数据的安全传输和存储机制,并且限定物理范围。对于可以进行物理操作的机器人,要构建单独的安全监测机制,保证即使机器人系统被远程攻击劫持后也不会造成物理安全损害。江西工业机器人系统销售