商机详情 -
上海机器人力控系统软件ForceMaster
力控技术让检测环节从依赖手感走向量化判定。达宽科技的ForceMaster支持通止规检测、保持力检测等多种力觉检测方式:在通止规场景,机器人以预设动作推动检具,采集力值曲线判断孔位尺寸是否处于公差范围;在插接牢固度检测场景,机器人以预设拉力沿轴向检验连接状态,拉脱力处于设定窗口内判为合格。检测过程中,机器人实时检测和调整施加力,并同步记录工艺数据,ForceMaster的判定结论当场给出,异常件即时分流。检测数据自动存入档案,与装配时的力值曲线相互印证,形成每件产品的完整质量画像。当某批次曲线整体偏移时,ForceMaster还能提示来料或工艺的变化趋势,支持预防性调整。装配与检测由同一套力控系统完成,工位功能更集约,品质判定有了客观依据,出厂产品的连接表现更加稳定。齿面涂油时机器人按力值贴合,压力保持稳定,油膜沿齿宽铺开,啮合初期磨损更小。上海机器人力控系统软件ForceMaster
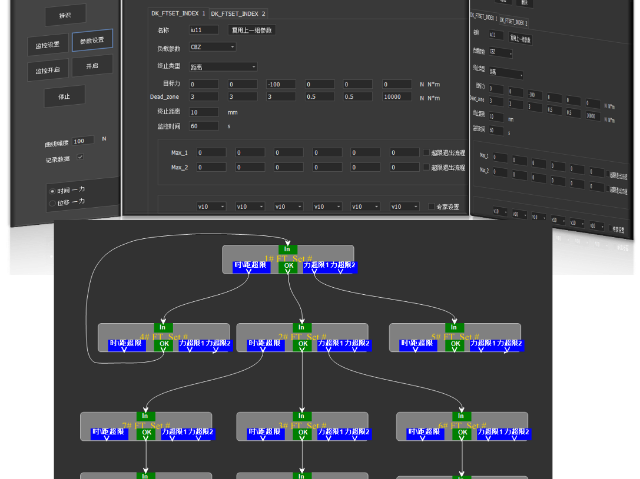
齿轮装配质量直接关系到传动系统的运转平稳与整机寿命。达宽科技的ForceMaster让机器人在齿轮压装全程保持敏锐的力觉感知:当齿轮靠近轴孔时,机器人缓慢推进并实时监测受力变化,遇到轻微偏斜时自动修正姿态,以柔顺接触完成装配。面对过盈配合需要稳定压入力的场景,ForceMaster动态维持恒定压力,抵消材料回弹带来的压力损耗;面对讲究到位深度的场景,系统又能把控行程终点。压装力随行程推进逐级变化,ForceMaster同步采集力与位移数据并实时呈现曲线,齿轮与轴对正时曲线平稳爬升,出现偏斜或切屑残留时曲线骤然抖动,机器人据此暂停、微调角度并再次尝试。经ForceMaster装配的齿轮组件啮合状态均匀,转动顺畅、异响减少,批次间差异缩小。力控系统还可设定力值与行程的双重判定窗口,装配结果超出范围时自动标记剔除,不让隐患件流入后道工序。上海机器人力控系统软件ForceMaster密封塞软而易歪,ForceMaster 让机器人按小力值缓慢压入,力值出现平台即判断落槽,避免压裂。
打磨抛光是力控技术的经典应用场景。达宽科技的ForceMaster让机器人沿曲面保持恒定压力,适应不同的表面和形状,实现均匀的打磨效果:在自由空间按位置控制引导工具接近,接触工件后切换为力控制模式,机器人顺从表面起伏调整姿态,压力波动处于受控范围。ForceMaster结合实时数据监测和力控感知,提供耗材磨损监测、补偿和保护等工具管理功能:机器人可依据力反馈判断砂带磨损状态,动态补偿压力损失,让表面处理效果保持一致。负载辨识能力让机器人在更换打磨工具后自动识别变化并调整参数,无需人工重新标定。对于复杂曲面的作业,ForceMaster的六自由度参数设置让机器人能够贴合工件法线方向施力,避免局部压力过大造成的表面损伤。经力控打磨的工件表面质量稳定,后续抛光工序的处理量减少,产线的整体节拍得到改善。
扎带、卡扣、线夹是线束固定的常用件。扎带拉紧力不足会松动,拉紧力过大会压伤线束外皮。机器人手持拉紧工具,按固定行程拉紧,线束直径变化时拉紧力随之变化。ForceMaster 机器人力控系统为机器人提供拉紧力控制,机器人在拉紧扎带时按设定力值执行,力值达到条件后停止并切断余料。达宽科技 ForceMaster 在固定件安装中的参数按线束束径分类,机器人在处理不同束径时调用对应参数。扎带枪的拉紧行程与力值需要配合,机器人在不同束径下调整行程上限。固定点的间距由工艺规定,机器人按点位顺序完成扎带安装。扎带拉紧后的力值记录可以反映是否存在漏拉、重复拉、拉紧不足。机器人在拉紧过程中遇到异常阻力时停止动作,避免割伤线束。固定件的安装质量从经验判断转为力值判断,线束在整车或整机中的固定可靠性更容易被确认。端子细而薄,ForceMaster 让机器人在接触孔口时按小力值推进,遇到异常阻力立即回退,端子不被顶弯。
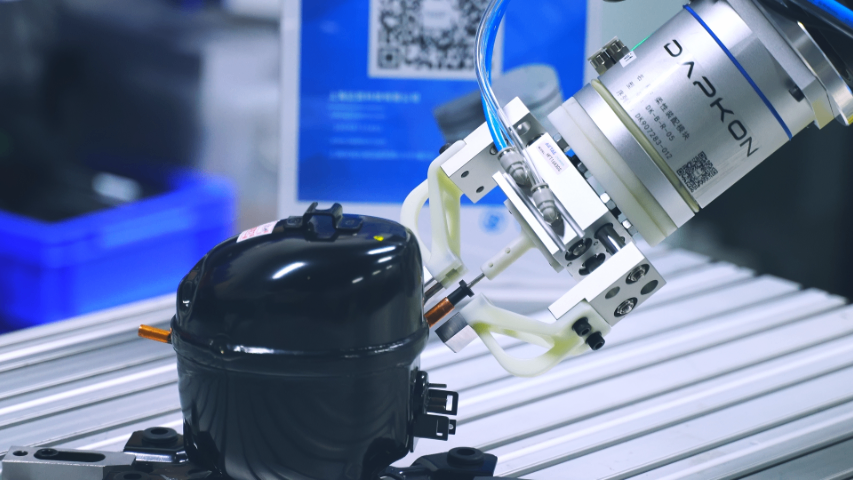
线缆末端姿态多变,插接前的对位是线束装配的一大难点。达宽科技的ForceMaster提供柔顺寻位策略:机器人带着插头以低速接近插座,发生接触后顺从受力方向偏移,沿预定路径轻微滑动搜索,同时监测力值与力矩的变化,当接触特征表明插头对准孔位时,机器人切换为插入模式,平稳推进到位。整个搜索过程无需视觉相机辅助,接触信息本身就是定位依据,方案结构简洁、运行可靠。面对孔位排布密集的总装场景,机器人可结合顺序规划逐一寻位、逐一插接,插接顺序与力值记录同步归档。ForceMaster支持搜索路径与速度分档设定,工程师可按空间条件调整策略,机器人在狭窄空间、遮挡环境中的装配表现依然稳定。这种以力觉为基础的盲插能力,正在扩大线束装配的自动化覆盖范围,以往依赖人工的密集插接工位,如今也能交给机器人稳定完成。齿顶对齿顶时无法入啮,机器人微转角度,ForceMaster 捕捉阻力回落,确认齿已滑入齿槽。上海机器人力控系统软件ForceMaster
扎带拉紧力过大会压伤线束,过小会松动,力控按束径设定拉紧力,拉完自动切断余料。上海机器人力控系统软件ForceMaster
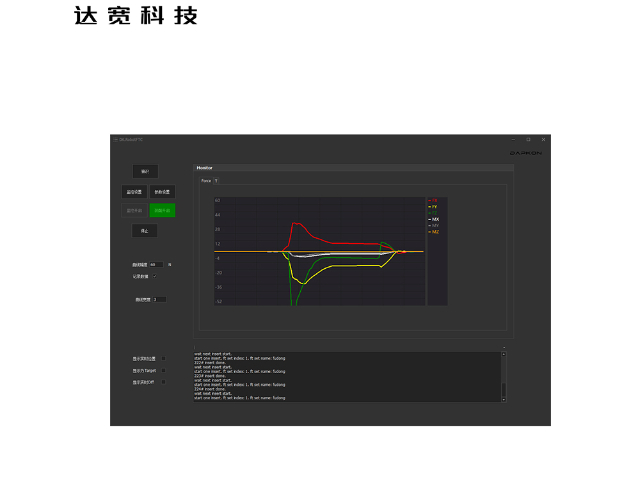
齿轮压装力随行程推进逐级变化,这条力值曲线正是观察装配质量的窗口。达宽科技的ForceMaster让机器人在压装全程同步采集力与位移数据,并在软件界面实时呈现力值波形:齿轮与轴对正时曲线平稳爬升,出现偏斜、切屑残留或孔口毛刺时曲线骤然抖动,ForceMaster据此指挥机器人暂停、微调角度并再次尝试。系统支持位移-力与时间-力两种监控模式,工程师可依据工艺特征选择判定维度:讲究到位深度的压装工序适用位移-力模式,讲究保持时长的保压环节适用时间-力模式。把曲线特征写入判定规则后,机器人每次压装合格与否当场给出结论,异常件即时分流到返修通道。以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案结构更为经济。压装过程由此透明可查,每一次接触、每一次施力都有数据留痕,质量管理有了客观依据。上海机器人力控系统软件ForceMaster