商机详情 -
山西ForceMaster力控磨抛软件
与既有产线的融合方式,是企业引入力控方案时普遍关心的问题。达宽科技在ForceMaster的系统设计上充分考虑集成便捷性:软件支持与主流品牌机器人和主流六维力传感器适配,可实时读取来自不同品牌的力传感器数据,ForceMaster与机器人控制器之间的实时通讯频率覆盖多档位,企业无需大规模改造即可完成升级。在实际部署中,从设备进场、参数配置到小批量试运行都有清晰的流程指引,ForceMaster往往能在较短时间内完成安装调试,快速投入作业。对于已拥有机器人的产线,在既有设备上加装ForceMaster即可获得柔顺作业能力,模块化设计让改造过程平稳可控;对于新建产线,力控从规划阶段介入,工艺布局更加合理,后期扩展空间充足。装配工位由此平滑过渡到智能化作业模式,升级过程与生产任务两不误。机器人借力ForceMaster自动修正姿态,齿轮装配顺畅高效。山西ForceMaster力控磨抛软件
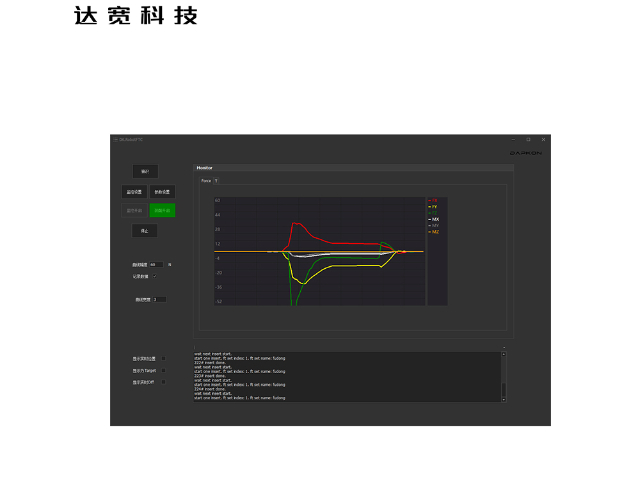
齿轮装配与一般零件装配的差别,在于齿与齿之间需要啮合。两个齿轮进入啮合位置时,齿顶可能顶住齿面,齿槽可能没有对齐,机器人按固定坐标推进,齿面会被顶伤,轴也会承受侧向力。ForceMaster 机器人力控系统为机器人提供接触力感知,机器人在齿轮接近啮合位置时按小力值试探,齿面接触后按力值变化判断是否对齿,未对齐时微转角度再试。达宽科技在齿轮装配方向的做法,是把啮合过程拆成接近、试探、对齿、入啮、到位几个阶段,机器人在每个阶段使用不同的力值条件。齿面接触时力值会随齿顶圆角与倒角变化,机器人按力值的上升速率判断齿顶是否压在齿面上。齿轮在入啮后仍需保持一段轴向柔顺,避免齿侧间隙被压死。对于斜齿轮,入啮时还存在轴向分力,机器人按力值方向调整推进角度。ForceMaster 让机器人读懂齿面接触的状态,齿轮在装配时不再依靠硬推完成啮合。齿面磕碰与卡齿的情况随之减少,装配动作具备可恢复的余地。天津柔性系统ForceMaster齿面涂油时机器人按力值贴合,压力保持稳定,油膜沿齿宽铺开,啮合初期磨损更小。
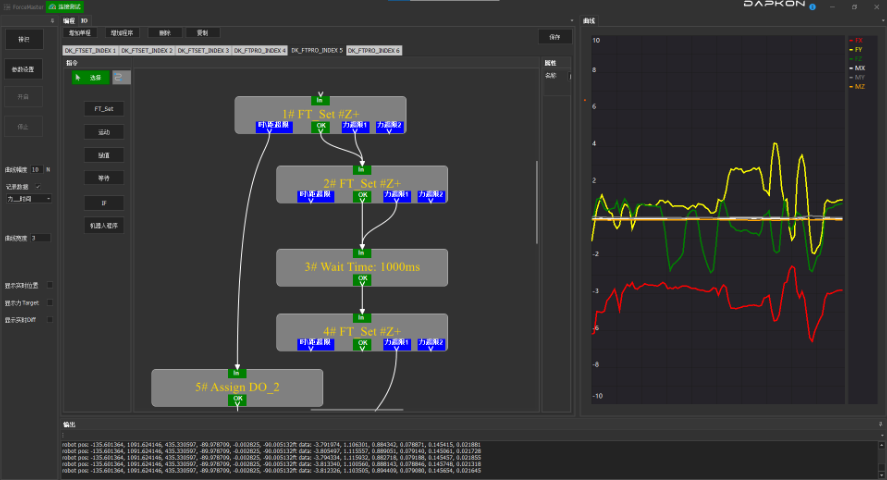
在新能源汽车与服务器制造领域,线束插接是典型的高价值场景。达宽科技的ForceMaster为机器人赋予了在高速度与高要求双重条件下完成复杂线束装配任务的能力,实时感知装配过程中的力控数据并动态调整动作,应对零件微小变形、位置偏差等各类现场变量。双臂协同作业场景中,两台机器人在ForceMaster的调度下配合完成车辆ECU线束装配,一只手臂把持线束,另一只手臂引导插头对位,接触后顺从阻力调整姿态,跨越密封圈阻力峰值时平稳施力,避免唇口翻卷导致的密封失效。锁扣工序同样纳入监控范围,机器人推动插头到位后继续施加受控压力,力值曲线在锁扣卡入瞬间出现特征峰值,ForceMaster据此判断锁附是否完成,未到位时自动补压或报警分流。装配与检测在同一工位由机器人完成,节拍紧凑,品质判定有据可依。
在车辆ECU等复杂线束的装配场景,单臂作业有时难以兼顾把持与插接两个动作:夹持线缆的姿态要求与推动插头的施力方向彼此牵制。达宽科技的ForceMaster支持双臂协同作业,两台机器人在系统的调度下配合完成装配任务:一只手臂把持线束并调整走向,另一只手臂引导插头低速接近插座,接触后顺从阻力微调姿态,跨越阻力峰值时平稳施力,装配过程一气呵成。ForceMaster实时感知两台机器人的力控数据并动态调整动作,应对线缆柔性带来的形变与位置偏差。双臂之间的动作时序由工作流统一编排,插接、锁附、检测按序衔接,无需人工介入。这种协同模式把线束的柔性特征从自动化障碍转变为可控变量,复杂装配任务的机器人方案由此落地,节拍与品质同步得到保障,达宽科技在这一场景的工程实践,为行业提供了可参照的实施路径。卡扣越过止点时力值出现拐点,ForceMaster 帮机器人确认锁止到位,不靠行程开关。
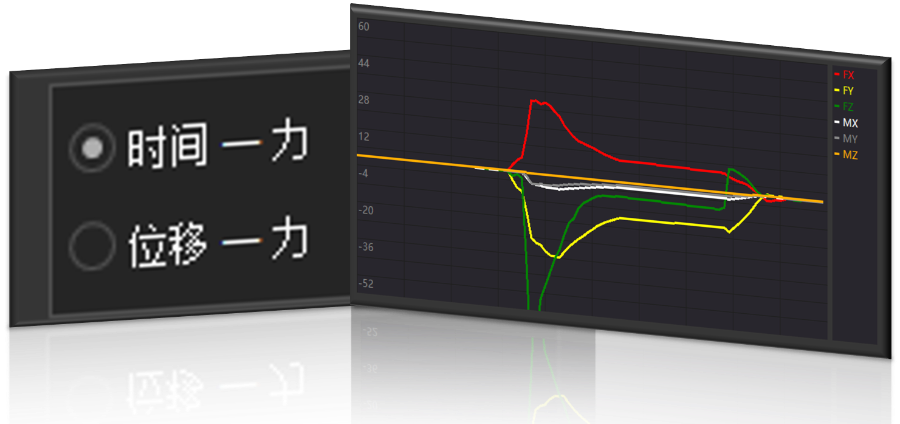
线束装配的过程数据,包括插入力、压接力、锁止力、牵引张力,分散在不同工位上。数据不集中,出现质量问题时难以还原当时的装配状态。ForceMaster 机器人力控系统把每个工位的力值曲线按线束编号归集,机器人在装配过程中持续写入数据。数据归集的前提是线束编号在装配开始时被写入,机器人按工单读取编号并与动作绑定。达宽科技 ForceMaster 的数据接口可以与产线系统对接,线束的装配记录按工单、按批次查询。各工位的力值曲线按时间顺序排列,形成完整的装配轨迹。工程师在追溯时可以查看具体连接器的插入曲线,判断是来料问题、工装问题还是程序问题。追溯查询支持按连接器位置定位,工艺改进时可以对比改进前后的曲线。对于需要客户审核的线束企业,过程数据是装配一致性的直接证据。机器人力控让线束装配的质量管理从结果抽检,转向过程记录。空载扭矩曲线反映齿面啮合状态,检测判据由 ForceMaster 统一设定,每台齿轮箱的结果可以横向比较。黑龙江ForceMaster力控检测软件
ForceMaster让齿轮压装与检测同工位完成,节省专门检验工时。山西ForceMaster力控磨抛软件
端子压接是线束加工的关键工序,压接高度、压接宽度、压接形状影响导电与抗拉性能。压接机的机械行程固定,导线截面积与端子批次存在差异,压接结果会出现波动。ForceMaster 机器人力控系统在压接工序中为机器人提供压接力监控,机器人按设定力值完成压接动作,力值与位移的曲线随每个压接点保存。达宽科技 ForceMaster 把压接曲线的特征作为判定条件,曲线出现异常时机器人停止并提示检查模具与来料。压接模具的磨损会改变压接曲线的形状,机器人按曲线变化提示模具维护。压接过程中的位移上限用于保护模具,力值上限用于保护端子。压接完成的端子在后续拉拔测试中的表现与曲线特征相关。对于多规格线束,机器人按端子型号调用压接参数,压接动作在同一工位上完成切换。压接质量的前置判断被放进动作过程,下线检测的压力随之减小,压接工位的批次稳定性更容易维持。山西ForceMaster力控磨抛软件