商机详情 -
安徽力控检测软件ForceMaster
在车辆ECU等复杂线束的装配场景,单臂作业有时难以兼顾把持与插接两个动作:夹持线缆的姿态要求与推动插头的施力方向彼此牵制。达宽科技的ForceMaster支持双臂协同作业,两台机器人在系统的调度下配合完成装配任务:一只手臂把持线束并调整走向,另一只手臂引导插头低速接近插座,接触后顺从阻力微调姿态,跨越阻力峰值时平稳施力,装配过程一气呵成。ForceMaster实时感知两台机器人的力控数据并动态调整动作,应对线缆柔性带来的形变与位置偏差。双臂之间的动作时序由工作流统一编排,插接、锁附、检测按序衔接,无需人工介入。这种协同模式把线束的柔性特征从自动化障碍转变为可控变量,复杂装配任务的机器人方案由此落地,节拍与品质同步得到保障,达宽科技在这一场景的工程实践,为行业提供了可参照的实施路径。同步器与卡簧落槽时力值出现回落,机器人据此确认到位,装配后不易滑动。安徽力控检测软件ForceMaster
齿轮与轴径都存在加工公差,同一批次的尺寸也会有细微差异,这正是ForceMaster发挥价值的地方。达宽科技的力控系统提供柔顺寻位策略:机器人带着齿轮以低速接近轴端,发生接触后顺从受力方向偏移,沿预定路径轻微滑动搜索,同时监测力值与力矩的变化,当接触特征表明内孔对准轴径时,机器人切换为压入模式,平稳推进到位。整个搜索过程无需视觉相机辅助,接触信息本身就是定位依据,方案结构简洁、运行可靠。对于多联齿轮、齿圈组件等结构复杂的部件,机器人还能依据接触力的方向差异辨别孔位姿态,压入路径随之微调,配合质量得到保障。ForceMaster支持搜索路径与速度分档设定,工程师可按空间条件调整策略,机器人在狭窄空间、遮挡环境中的装配表现依然稳定。这种以力觉为基础的盲插能力,正在扩大齿轮装配的自动化覆盖范围。重庆机器人力控系统ForceMaster柔顺寻位策略加持,ForceMaster在遮挡环境装配依然可靠。
力与位置的协同是ForceMaster的技术精髓。齿轮装配场景中,单纯的位置控制难以应对零件公差与轴的细微形变,单纯的压力控制又无法保证压入深度的一致性。达宽科技的ForceMaster采用力位混合控制策略:在自由空间按位置控制引导机器人对准装配位置,接触后按目标力控制施力,两者依据任务切换或叠加,形成双闭环作业机制。面对过盈配合需要稳定压入力的场景,机器人能动态维持恒定压力,抵消材料回弹带来的压力损耗;面对间隙配合讲究到位深度的场景,机器人又把控行程终点,确保装配状态统一。ForceMaster覆盖六自由度运动参数,工艺工程师可针对直齿、斜齿、锥齿等不同齿形定制专属压装曲线,让机器人的装配策略与产品特性匹配到位。这种控制方式让机器人接触工件时的表现更像人手,而不是刚性夹具,既保证了连接的紧固性,又避免了过度施力带来的齿面损伤。
同步器、卡簧、挡圈属于弹性件,装配时需要压缩或扩张,再落入槽内。机器人按固定行程压入,卡簧没有完全落入槽内,装配后会在轴上滑动。ForceMaster 机器人力控系统让机器人在卡簧装配中读取力值变化,卡簧越过轴端进入槽内时力值出现回落,机器人据此确认落槽。达宽科技 ForceMaster 在弹性件装配中把压入力与压入行程配合设定,机器人在力值未回落时重复动作。卡簧在装配前需要扩张到指定直径,机器人按力值确认扩张是否到位。挡圈的厚度与槽宽配合,机器人在压入时按力值判断是否落槽。同步器装配需要推动滑套越过锁止角,机器人在推动过程中按力值判断是否越过。同步器滑套越过锁止角后力值回落,机器人在回落点停止推动。弹性件装配完成后,机器人按轴向力确认是否松动。卡簧与挡圈的规格不同,机器人按零件编号调用参数。弹性件的装配状态由力值特征确认,装配后的滑动风险随之降低。达宽科技 ForceMaster 让线束装配的力值可设定、过程可记录、结果可复现,换型与追溯都更从容。
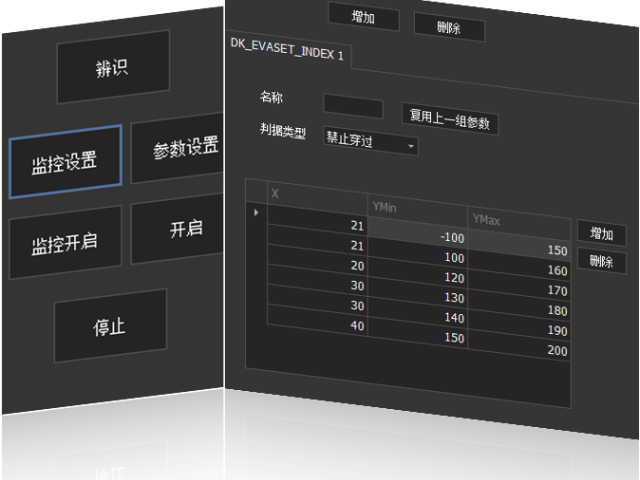
连接器插接力随行程推进逐级变化,这条力值曲线正是观察装配质量的窗口。达宽科技的ForceMaster让机器人在插接全程同步采集力与位移数据,并在软件界面实时呈现力值波形:端子与孔位对正时曲线平稳爬升,出现歪斜、错孔或异物遮挡时曲线骤然抖动,ForceMaster据此指挥机器人暂停、回退并微调角度再次尝试。系统支持位移-力与时间-力两种监控模式,工程师可依据工艺特征选择判定维度:讲究到位深度的连接器适用位移-力模式,讲究保持时长的锁附工序适用时间-力模式。把曲线特征写入判定规则后,机器人每次插接合格与否当场给出结论,异常件即时分流到返修通道。以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案结构更为经济。插接过程由此透明可查,每一次接触、每一次施力都有数据留痕,质量管理有了客观依据。ForceMaster实时感知插接力变化,锁扣到位状态当场判定。中国香港ForceMaster力控旋紧软件
长线束一端夹持一端插合,两台机器人协同,ForceMaster 把插合力与送线张力分开设定。安徽力控检测软件ForceMaster
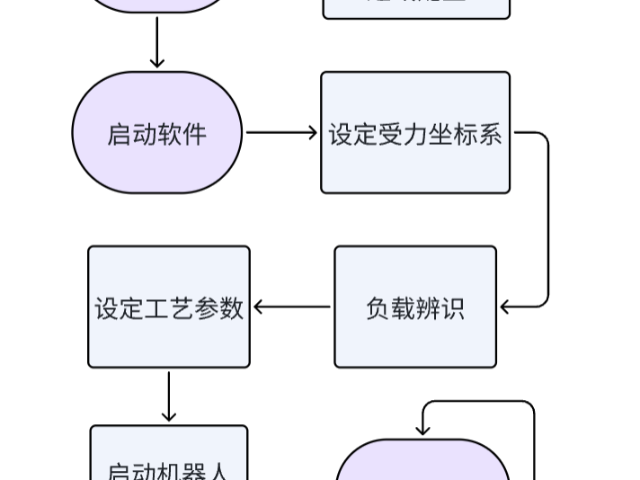
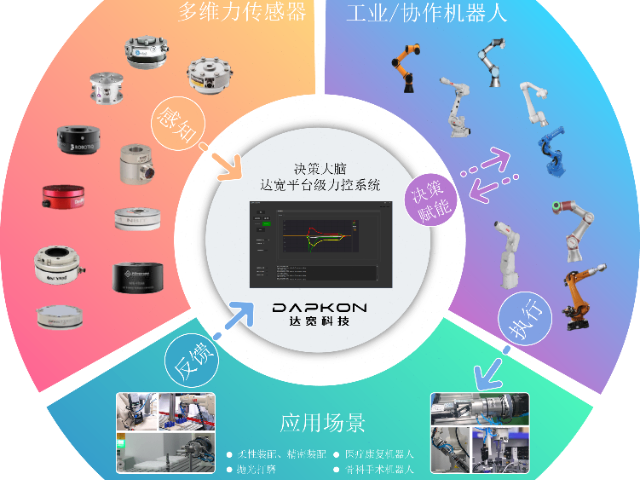
ForceMaster是达宽科技研发的柔性力控系统软件,集成了高速动力学算法与控制策略,被定位为机器人的平台级力控大脑。系统由力控软件、力传感器与机器人本体三部分组成,通过模块化设计实现即插即用的部署能力。ForceMaster整合了力矩采集、负载辨识、策略控制、力控逻辑控制、运动规划、安全报警、数据保存等多种功能,覆盖六自由度运动参数设置,实时读取力传感器数据动态调整机器人位姿。在作业过程中,机器人根据接触力的变化自动调整运动轨迹与施力大小,具备类似人手的触觉感知与自适应能力,能够胜任装配、插拔、打磨、检测等多类复杂任务。凭借ForceMaster,机器人从单纯执行固定轨迹的设备,转变为具备环境适应能力的智能作业助手,达宽科技也由此为传统机器人赋予了在多变工况下稳定作业的新能力,柔性制造的技术底座由此更加坚实。安徽力控检测软件ForceMaster