商机详情 -
中国香港ForceMaster力控系统
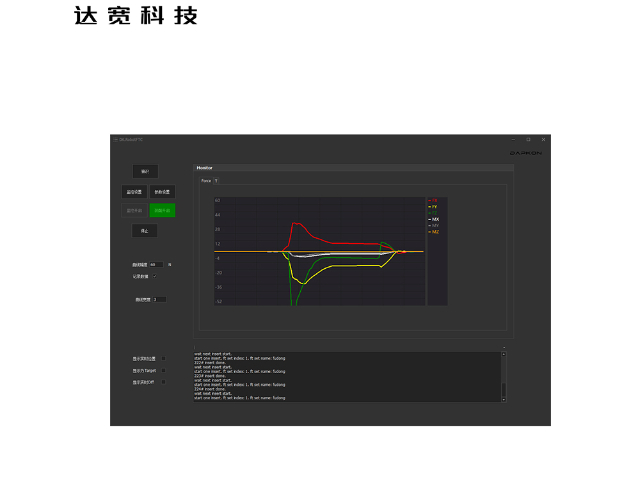
齿轮装配质量直接关系到传动系统的运转平稳与整机寿命。达宽科技的ForceMaster让机器人在齿轮压装全程保持敏锐的力觉感知:当齿轮靠近轴孔时,机器人缓慢推进并实时监测受力变化,遇到轻微偏斜时自动修正姿态,以柔顺接触完成装配。面对过盈配合需要稳定压入力的场景,ForceMaster动态维持恒定压力,抵消材料回弹带来的压力损耗;面对讲究到位深度的场景,系统又能把控行程终点。压装力随行程推进逐级变化,ForceMaster同步采集力与位移数据并实时呈现曲线,齿轮与轴对正时曲线平稳爬升,出现偏斜或切屑残留时曲线骤然抖动,机器人据此暂停、微调角度并再次尝试。经ForceMaster装配的齿轮组件啮合状态均匀,转动顺畅、异响减少,批次间差异缩小。力控系统还可设定力值与行程的双重判定窗口,装配结果超出范围时自动标记剔除,不让隐患件流入后道工序。线束品种多,ForceMaster 把插入力、压接力与牵引张力存成参数文件,换型时调用即可复现。中国香港ForceMaster力控系统
齿轮副的侧隙影响传动平稳性与噪声,侧隙过大在换向时会产生冲击,过小会在热态下卡滞。侧隙由中心距、齿厚、箱体孔位共同决定,装配时需要把齿轮副推到合适的位置。ForceMaster 机器人力控系统在齿轮副装配中为机器人提供微位移控制,机器人按设定力值把齿轮推向啮合位置,力值稳定后测量位移,再按工艺要求调整。达宽科技 ForceMaster 在侧隙调整工序中把推力与位移分开记录,机器人在调整过程中不会因为推力过大而压伤齿面。侧隙的测量在齿轮副的不同转角下进行,机器人按多个角度取值。调整垫片的厚度由测量结果决定,机器人在选片后复测一次。齿轮副在热态下的侧隙与冷态不同,工艺参数按工作温度修正。侧隙调整完成后,机器人按力值确认齿轮副转动是否顺畅。对于成对选配的齿轮,机器人按配对编号调用参数,侧隙条件在装配时被复现。齿轮副的啮合状态在装配阶段被确认,整机噪声的调试压力相应下降。吉林ForceMaster力控检测软件同步器与卡簧落槽时力值出现回落,机器人据此确认到位,装配后不易滑动。
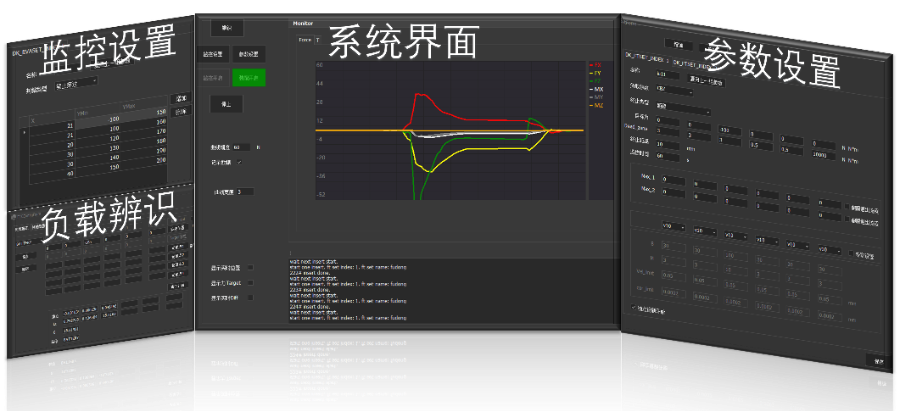
线束承担着电气设备中信号与电力的传输任务,连接器插接质量直接关系到整机的运行稳定。传统生产模式中,人工插拔依赖操作经验,力度把握深浅不一,端子变形、锁扣损伤时有发生;刚性自动化设备对定位要求苛刻,来料稍有偏移便卡滞报警。达宽科技研发的柔性力控系统ForceMaster为这道工序带来新的作业方式:机器人在端子接触瞬间探测受力变化,动态修正姿态与推进速度,让插接以柔顺方式完成到位。ForceMaster由力控软件、力传感器与机器人本体组成,模块化设计支持即插即用部署。操作人员设定目标力值区间与行程上限后,机器人便能自主执行装配动作,遇到轻微偏斜时自行纠正,多数偏差无需人工介入。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,线束插接正从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。
多针连接器针数多、针距小,插头与插座之间需要保持平行。机器人夹持插头接近插座,插头姿态稍有倾斜,前排针先接触,后排针还在孔外,继续推进就会把针压弯。ForceMaster 机器人力控系统为机器人提供柔顺对插能力,机器人在接触后按力值分布调整姿态,让插头在浮动状态下自动找正。达宽科技 ForceMaster 的力控环节可以在插头与插座之间建立微量位移,机器人按侧向力的方向修正角度,再完成轴向推进。插头在浮动状态下的位移量由力控环节限制在安全范围内。对于针数较多的连接器,机器人分两段推进:先轻触找正,再按设定力值压合。多针连接器插合完成后,机器人按轴向力保持一段时间再松开。针距较小的连接器对侧向力更敏感,机器人在找正阶段降低推进速度。浮动对插让多针连接器的装配不再依赖工装的加工精度,机器人在来料存在偏差时也能完成插合。机器人借力ForceMaster自动修正姿态,齿轮装配顺畅高效。
线缆末端姿态多变,插接前的对位是线束装配的一大难点。达宽科技的ForceMaster提供柔顺寻位策略:机器人带着插头以低速接近插座,发生接触后顺从受力方向偏移,沿预定路径轻微滑动搜索,同时监测力值与力矩的变化,当接触特征表明插头对准孔位时,机器人切换为插入模式,平稳推进到位。整个搜索过程无需视觉相机辅助,接触信息本身就是定位依据,方案结构简洁、运行可靠。面对孔位排布密集的总装场景,机器人可结合顺序规划逐一寻位、逐一插接,插接顺序与力值记录同步归档。ForceMaster支持搜索路径与速度分档设定,工程师可按空间条件调整策略,机器人在狭窄空间、遮挡环境中的装配表现依然稳定。这种以力觉为基础的盲插能力,正在扩大线束装配的自动化覆盖范围,以往依赖人工的密集插接工位,如今也能交给机器人稳定完成。ForceMaster将齿轮压装数据完整留档,质量追溯有据可依。福建机器人力控系统ForceMaster
卡扣越过止点时力值出现拐点,ForceMaster 帮机器人确认锁止到位,不靠行程开关。中国香港ForceMaster力控系统
在新能源汽车与服务器制造领域,线束插接是典型的高价值场景。达宽科技的ForceMaster为机器人赋予了在高速度与高要求双重条件下完成复杂线束装配任务的能力,实时感知装配过程中的力控数据并动态调整动作,应对零件微小变形、位置偏差等各类现场变量。双臂协同作业场景中,两台机器人在ForceMaster的调度下配合完成车辆ECU线束装配,一只手臂把持线束,另一只手臂引导插头对位,接触后顺从阻力调整姿态,跨越密封圈阻力峰值时平稳施力,避免唇口翻卷导致的密封失效。锁扣工序同样纳入监控范围,机器人推动插头到位后继续施加受控压力,力值曲线在锁扣卡入瞬间出现特征峰值,ForceMaster据此判断锁附是否完成,未到位时自动补压或报警分流。装配与检测在同一工位由机器人完成,节拍紧凑,品质判定有据可依。中国香港ForceMaster力控系统