商机详情 -
交互芯片售价
像素隔离技术通过深槽刻蚀与介质填充工艺,在相邻像素之间形成物理隔离结构,阻断载流子横向扩散路径,确保各像素单元寻址时无侧向漏光与电学串扰。在40μm像素间距条件下,隔离结构的宽度控制精度需达到亚微米级别,这对刻蚀均匀性与介质填充致密性提出了要求。晶圆异质重构技术将Micro LED外延片与CMOS驱动背板进行晶圆级键合,通过金属热压或共晶焊接工艺实现数百万级互联节点的批量制造,支撑高像素密度阵列的工程化实现。重构工艺的关键控制参数包括键合温度、压力与时间窗口的精确匹配,以保证数百万个互联节点在键合界面处的电气导通率与机械结合强度,终实现发光层与驱动层的功能一体化集成。色温标称值6500K至7000K,覆盖近光工况色温要求。交互芯片售价
ADB遮蔽精度达到厘米级,得益于40μm像素间距带来的空间分辨率优势,在对向车辆或行人边缘处可实现接近理想边界的明暗截止线,无光晕扩散或模糊拖影现象。以25m投影距离计算,单颗像素对应的地面投影尺寸约为2.5cm×2.5cm,这意味着系统可以在道路平面上实现对目标物体轮廓的厘米级跟随遮蔽。在会车工况下,对向车辆前照灯位置被识别后,系统关闭对应角度范围内的数颗至数十颗像素,暗区边缘与车辆轮廓之间的余量可控制在10cm以内,大化保留有效照明面积。这一精度水平已超越欧洲ECE R123标准对ADB光型过渡区域照度梯度的严苛要求,为夜间行车安全提供了技术保障。浙江芯片方案全技术链条自主可控,不依赖第三方IP授权或外包。
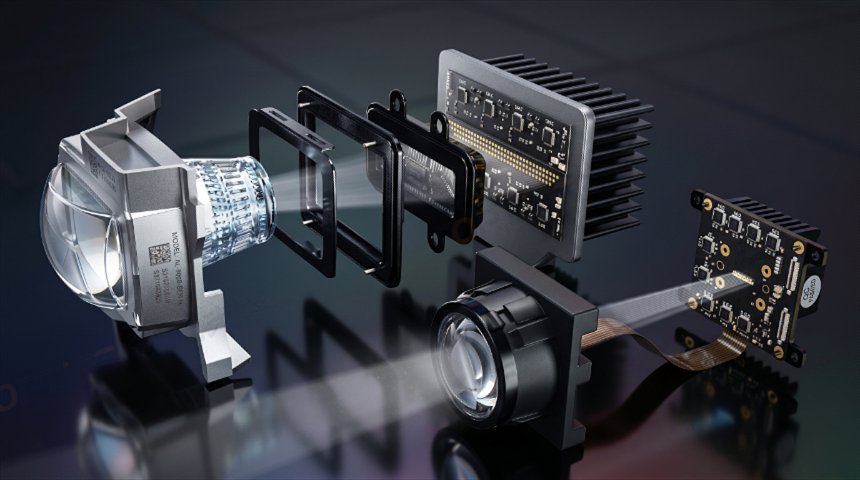
对比前代1.8W像素产品,4W像素产品在总可控像素(提升2.2倍)、像素间距(55μm→40μm)、调光精度(8bit→10bit)、热损耗控制(降低28%)、投影画面精细度(文字/简单线条→高清图案/动态动画)五项维度上实现升级。产品性能指标对标国际主流Micro LED车灯模组,在像素规模(40700 vs 行业主流25000~30000)、像素间距(40μm vs 50~60μm)、热管理效率(热阻降低28%)等维度具备比较优势。控制驱动方案采用业内通用ASIC架构,兼容主流车身通信协议(CAN/CAN FD),支持客户基于标准接口进行上层算法开发与系统集成,不绑定驱动芯片,降低客户的二次开发成本与技术依赖风险。
个性化定制光影IP功能支持车企自定义开机迎宾动画、解锁动态光效及驻车警示光影,利用4W像素阵列实现丰富创意光影效果,可作为车型差异化外观科技属性的视觉表达载体。车企可通过标准化数据接口上传自定义动画序列帧,系统将序列帧转换为像素驱动指令集并存储于模组非易失性存储器中,每次车辆解锁或启动时自动调用播放。动画播放帧率可达60fps,单帧切换时间小于17ms,动画流畅度满足视觉连贯性要求。每个自定义动画文件大支持存储容量为8MB,可存储约300帧高清像素图案,对应约5秒的动态动画内容,足以覆盖迎宾、解锁、驻车三大场景的个性化展示需求。提供芯片级、封装级、模组级三种交付形态。
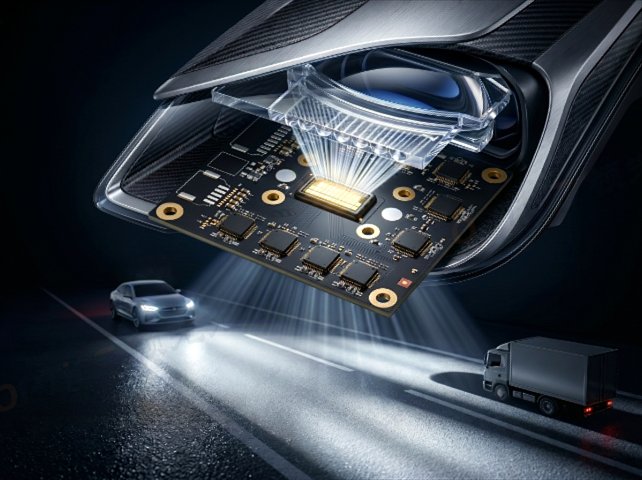
4W像素数字光源芯片的像素寻址与驱动架构采用串行外围接口总线与列驱动扫描相结合的方式,每颗像素的开关状态与灰度值由驱动芯片内部的移位寄存器逐行锁存。40700颗像素被划分为256列×159行的矩阵阵列,每行像素共享一条行选通线,每列像素共享一条列数据线。行扫描周期为15.6μs(对应60Hz刷新率),在单行选通时间内,列驱动电路将10bit灰度数据以脉冲宽度调制方式加载至该行的全部像素电容,实现亮度信息的写入。整个像素阵列的完整刷新需经过159个行扫描周期,总耗时约2.5ms,远低于人眼视觉暂留时间阈值,确保动态画面显示无闪烁。驱动芯片内置的灰度时钟频率为20MHz,支持小脉冲宽度为48.8ns,对应10bit灰度等级的低有效位宽度,这一时间精度保证了灰度调节的线性度误差小于±1LSB。50W功耗下系统光通量超2500流明,发光效率超50流明每瓦,车规级光源性能领先。散热芯片厂家直销
AFS弯道补光根据方向盘转角与车速动态偏转光型。交互芯片售价
4W像素Micro LED芯片单模组集成40700颗可控发光像素,较前代1.8W产品像素数量提升2.2倍,像素间距由55μm缩小至40μm。这一像素密度的提升直接决定了投影画面的空间分辨率与光型控制的精细化程度。在ADB工作模式下,更小的像素间距意味着更精细的暗区边界控制能力,遮蔽区域边缘过渡宽度可控制在0.5°以内(以25m测量距离计),接近理想截止线特性,无光晕扩散或模糊拖影。在投影交互模式下,像素规模的倍增使得投射内容从基础的简单线条与文字升级为高清图案、复杂标识与动态动画,画面细节完整且远距离可视,信息传递效率较前代产品实现质的提升。交互芯片售价