商机详情 -
浙江智能芯片
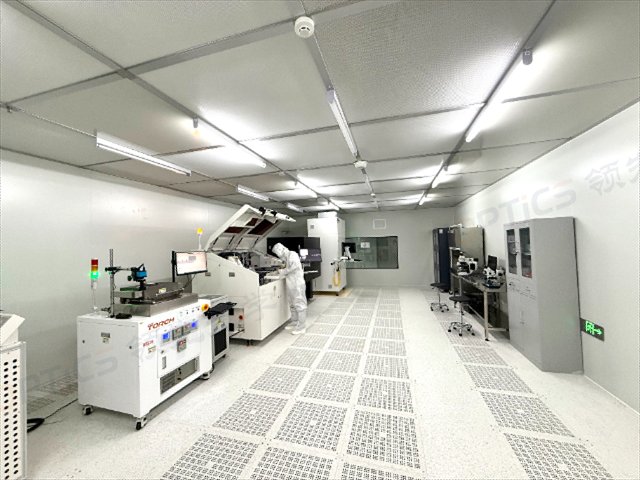
产品兼容性方面,数字光源芯片模组支持与主流车载感知系统的数据融合。模组通过CAN FD接口接收来自前视摄像头或雷达的目标列表数据,数据格式兼容Autosar标准与车企自定义协议两种模式。像素控制指令集开放给客户进行二次开发,客户可根据自身算法需求控制每一颗像素的开关状态与灰度值,不受限于预设功能模板。这种开放架构使得模组不可作为标准化前照灯组件使用,更可作为智能照明算法的开发平台,满足车企在ADB算法、投影交互算法及灯光秀编排等领域的自主开发需求。依托1.8W像素成熟量产产线进行工艺能力平移与产能爬坡。浙江智能芯片
驾驶辅助信息投影场景中,在法规允许范围内投射导航引导信息、车道偏离提示及风险警示图案,将驾驶辅助信息从车内仪表转移至路面视觉区域,降低认知负荷。导航引导投影在路口前方30m处开始显示,距路口10m处箭头开始闪烁提示转向方向,通过后自动消失。车道偏离提示在车辆压线时于偏离侧路面投射红色警示线,线宽与车道线一致,长度约5m,以视觉方式强化偏离警示效果。风险警示投影在检测到前方急弯、陡坡或事故多发路段时,于路面投射三角形警示标识与距离数值,提示驾驶者提前采取减速措施。所有投影内容遵循SAE J3134及ISO TS 23366对车载光投影信息的内容规范与亮度要求,确保投影信息的可读性与安全性。手动芯片制造单像素调光精度从8bit提升至10bit,支持1024级无级灰度调节。
近光截止线清晰度由像素间距决定,40μm像素间距下截止线过渡宽度小于0.5°(以25m测量距离计),满足ECE R123对ADB光型过渡区域的严格照度梯度要求。截止线定义为明暗区域之间的照度变化带,变化带宽度越小,截止线越清晰,防眩目性能越好。ECE R123标准要求截止线在垂直方向上的照度梯度不小于10 lx/°,本产品实测梯度值为18 lx/°,超越标准要求80%。动态光型调整响应延迟小于1ms(从CAN信号接收至光型画面刷新完成),支持与车辆动态控制系统的实时联动,在紧急避障或快速变道等瞬态工况下实现光型跟随,确保驾驶者在任意时刻获得优的道路照明分布。
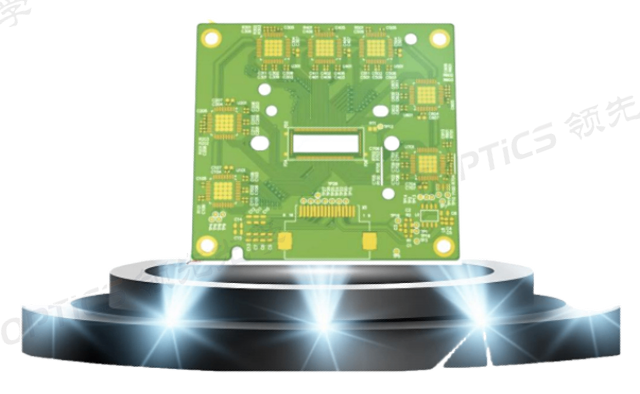
数字光源芯片的像素电容充放电特性直接关系到灰度显示的线性度与一致性。每颗像素的等效电路包含一个存储电容与一个驱动晶体管,存储电容容值设计为0.2pF,驱动晶体管的跨导为50μS。在脉冲宽度调制驱动模式下,存储电容的充电时间常数为0.3μs,放电时间常数为0.5μs,两者的不对称性通过预充电电路进行补偿,确保像素亮度由脉冲宽度决定而非由充放电速率差异决定。像素阵列中不同位置像素因寄生参数差异导致的亮度偏差,通过出厂前的逐像素校准进行修正,校准系数存储于模组的非易失性存储器中并在每次上电时加载至驱动芯片。逐像素校准后,全阵列的亮度均匀性误差控制在±3%以内,优于车灯行业通用的±5%标准,保证了投射画面无区域性亮度不均匀现象。提供芯片级、封装级、模组级三种交付形态。
每颗像素支持10bit无级灰度调节,可实现1024级亮度阶跃变化,配合纳秒级电气响应速度,支持高速动态场景下的光型实时重构与像素级开关控制。相较于前代8bit(256级)调光精度,10bit调光使投影画面的亮度过渡更加平滑细腻,图像边缘无锯齿感,灰度渐变区域呈现连续且自然的视觉效果。在ADB防眩目应用中,纳秒级响应速度确保系统在识别对向车辆或行人后,可在数纳秒内完成对应像素区域的关闭操作,光型切换无机械运动部件参与,响应速度与可靠性均优于传统遮光板式ADB方案。这一响应能力在120km/h高速行驶工况下尤为关键,确保光型变化与车辆动态保持实时同步,避免因响应延迟导致的眩目风险。拓展至AR/VR近眼显示、结构光投射及具身智能交互等泛半导体应用领域。机械芯片售后服务
热功耗较前代降低28%,同等功耗亮度提升35%,照射距离突破600米。浙江智能芯片
光束准直光学设计在模组出光端对每颗像素的出射光线进行准直处理,在保证像素间光学性的同时,提升光能利用率,减少因光线发散导致的邻近像素光能串扰。准直光学系统由微型透镜阵列构成,每颗像素对应一个透镜单元,透镜单元的光学参数根据像素间距与发光面尺寸进行匹配设计,确保出射光线角度控制在±2°以内。在透镜阵列制造环节,采用晶圆级光学加工工艺实现透镜单元与像素阵列的被动对准,对准精度控制在±5μm以内,确保每颗像素与对应透镜单元的光轴重合度满足设计要求。准直后的光束在25m投影距离处的光斑尺寸约为像素物理尺寸的350倍,保持图像边缘清晰无扩散,相邻像素投影光斑之间的重叠区域小于光斑面积的5%,有效避免图像模糊与对比度下降。浙江智能芯片