商机详情 -
车灯芯片工艺
近光截止线清晰度由像素间距决定,40μm像素间距下截止线过渡宽度小于0.5°(以25m测量距离计),满足ECE R123对ADB光型过渡区域的严格照度梯度要求。截止线定义为明暗区域之间的照度变化带,变化带宽度越小,截止线越清晰,防眩目性能越好。ECE R123标准要求截止线在垂直方向上的照度梯度不小于10 lx/°,本产品实测梯度值为18 lx/°,超越标准要求80%。动态光型调整响应延迟小于1ms(从CAN信号接收至光型画面刷新完成),支持与车辆动态控制系统的实时联动,在紧急避障或快速变道等瞬态工况下实现光型跟随,确保驾驶者在任意时刻获得优的道路照明分布。热电一体像素隔离结构兼顾光学防串扰与热学通道隔离。车灯芯片工艺
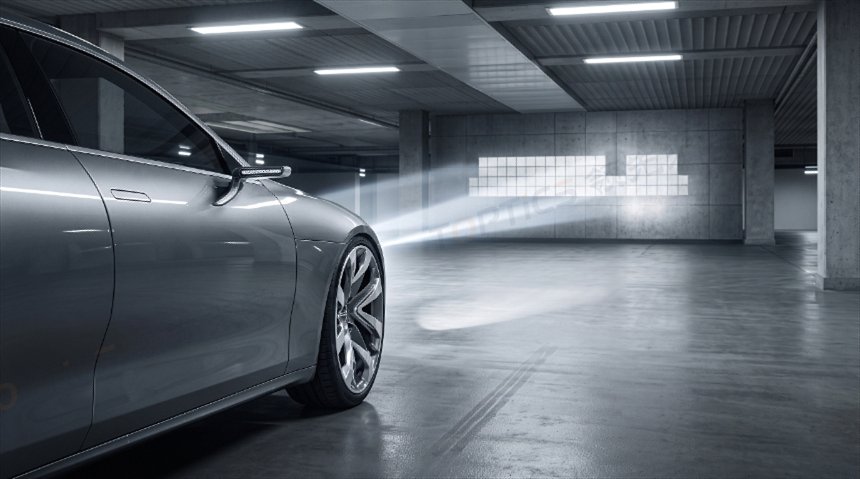
光束准直光学设计在模组出光端对每颗像素的出射光线进行准直处理,在保证像素间光学性的同时,提升光能利用率,减少因光线发散导致的邻近像素光能串扰。准直光学系统由微型透镜阵列构成,每颗像素对应一个透镜单元,透镜单元的光学参数根据像素间距与发光面尺寸进行匹配设计,确保出射光线角度控制在±2°以内。在透镜阵列制造环节,采用晶圆级光学加工工艺实现透镜单元与像素阵列的被动对准,对准精度控制在±5μm以内,确保每颗像素与对应透镜单元的光轴重合度满足设计要求。准直后的光束在25m投影距离处的光斑尺寸约为像素物理尺寸的350倍,保持图像边缘清晰无扩散,相邻像素投影光斑之间的重叠区域小于光斑面积的5%,有效避免图像模糊与对比度下降。常州省电芯片市价4万像素可控,40微米间距,车灯光源从照明升级为高清数字投影。
车载智能照明研发验证场景中,为光型算法开发、图案库测试、标定方案验证、热管理评估及系统集成可靠性验证提供标准化的样件开发平台。样件平台提供完整的电气接口定义、通信协议栈与光学测试基准,研发团队可直接将样件接入台架或实车环境进行功能验证与性能测试。光型算法开发支持通过CAN接口实时写入像素控制指令,单帧指令更新周期短1ms,支持算法工程师在环测试中的高频数据交互需求。图案库测试提供上位机软件工具,用户可将设计好的图案以位图格式导入并下载至模组,单次可存储64幅图案并支持按场景自动调用。热管理评估提供板载温度传感器实时数据输出,采样频率10Hz,精度±1°C,支持热仿真模型的校准与验证。
模组的光型截止线设计采用像素级灰度渐变方案,通过在截止线过渡区域对相邻像素的灰度值进行空间加权平均,实现连续平滑的明暗过渡,消除了传统机械遮光板方案中常见的阶梯状截止线缺陷。灰度加权窗口宽度为5颗像素(对应地面投影宽度约12.5cm),窗口内各像素的灰度值按照汉宁窗函数进行加权分配,使照度从近光区上限值平滑下降至暗区下限值,过渡区照度梯度为18 lx/°,超过ECE R123标准要求的10 lx/°低限值。这种像素级灰度渐变方案还支持主动式截止线自适应功能,当车辆载重变化导致车身俯仰角改变时,系统自动调整渐变窗口的位置与宽度,保持截止线相对于水平面的高度恒定,无需手动调节大灯高度。纳秒级响应速度支持光型实时重构。
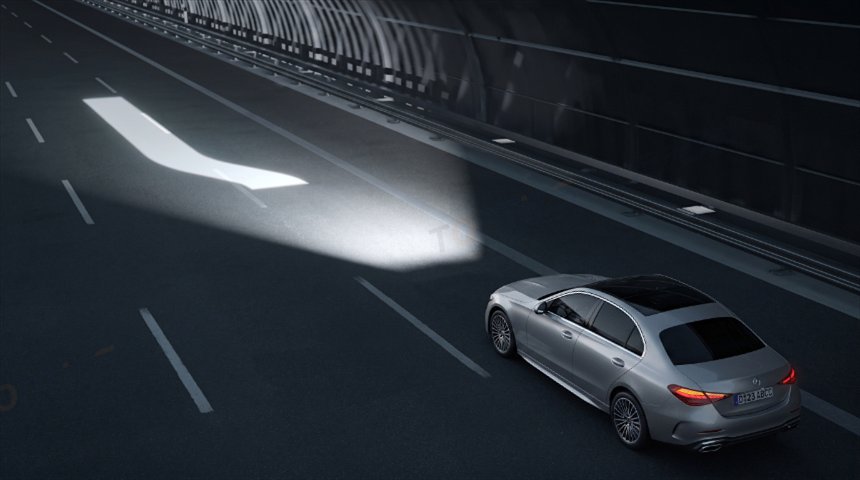
模组的车载通信协议栈基于ISO 11898标准CAN总线开发,兼容Classic CAN(500kbps)与CAN FD(2Mbps)两种通信速率。ADB控制指令采用周期型报文与事件型报文相结合的方式传输,周期型报文以20ms为周期发送实时目标列表与车辆状态信息,事件型报文在光型切换等瞬态事件发生时以高优先级发送,确保关键指令的传输延迟小于5ms。投影内容传输采用的视频数据通道,基于MIPI CSI-2接口协议,支持高1Gbps的数据传输速率,可实现60fps的实时视频流投影。模组与车身域控制器之间的时间同步通过IEEE 802.1AS时间协议实现,同步精度优于1μs,保证ADB光型切换与车辆姿态变化之间的时序一致性。全技术链条自主可控,不依赖第三方IP授权或外包。常州投影芯片方案定制
集成40000颗微米级发光单元,路面投射导航箭头、动态斑马线、礼让图案,车-人-路智能光交互。车灯芯片工艺
全技术链条实现自主可控,覆盖外延生长、芯片制造、封装测试、模组集成全部环节,不依赖第三方IP授权或关键工艺外包,确保产品迭代速度与供应链安全。外延环节使用自研MOCVD生长配方与温场控制方案,芯片制造环节掌握光刻、刻蚀、金属沉积等全部关键工艺参数,封装测试环节具备完整的信赖性验证能力,模组集成环节拥有光学设计与热仿真全流程自主知识产权。这一垂直整合能力使得产品从设计定版到样品交付的周期可压缩至6周以内,客户需求变更的响应时间缩短至48小时以内。4W像素产品已完成样品测试,产品成熟度达到TRL 7级,依托现有1.8W量产产线的工艺能力与质量体系,可快速转入量产交付阶段,首批产能规划为每月5000套模组。车灯芯片工艺