商机详情 -
安徽机器人系统技术指导
机器人系统之AGV小车(二):根据其任务及部署区域,用作叉车的自动导引车可以移动托盘,用作牵引车的自动导引车可以牵引拖车,或者可以运输箱子或包裹。譬如,自动导引车可以通过激光导航,在这种情况下,机器人会扫描特定位置上的标签,这样它们就能找到下一个目的地。另一种选择是通过识别颜色等方式进行光学导航。另外也利用天线或导轨来引导自动导引车。很灵活的装置是自主式AGV,可以扫描整个环境,并根据结果创建虚拟地图。它们能够将障碍通知其他AGV,并生成比较好运输路线。根据部署区域和所需的移动程度,AGV由一到四个主动驱动轮驱动。娱乐机器人系统融合面部表情识别与语音情感分析,通过拟人化交互模块实现个性化表演与对话。安徽机器人系统技术指导
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.广东销售机器人系统诚信经营自动生成生产报表、设备报表、效率报表,减少人工统计。
工业机器人系统控制技术的基本要求:(1)实现对工业机器人的位置、速度、加速度等控制功能,对于连续轨迹运动的工业机器人还必须具有轨迹的规划与控制功能。(2)方便的人机交互功能,操作人员采用直接指令代码对工业机器人进行作用指示。使用工业机器人具有作业知识的记忆、修正和工作程序的跳转功能。(3)具有对外部环境(包括作业条件)的检测和感觉功能。为使工业机器人具有对外部状态变化的适应能力,工业机器人应能对诸如视觉、力觉、触觉等有关信息进行测量、识别、判断、理解等功能。在自动化生产线中,工业机器人应用与其它设备交换信息,协调工作的能力。
焊接机器人系统的优点:一是每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合:而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭会或焊钳完全张开后机器人再移动。二是焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。三是焊钳闭合加压时,不只压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。提高设备综合效率 OEE,减少停机等待,提升产能利用率。

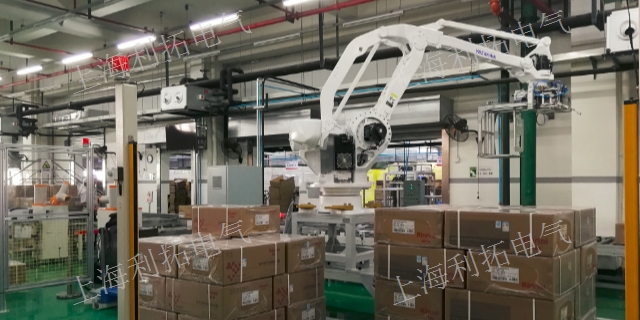
码垛机器人系统组成部分码垛机器人是机械与计算机程序有机结合的产物。为生产提供了更高的生产效率。码垛机器人系统采用专里技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。机器人码垛系统组成部分主要有码垛机器人和叉车及线体(托盘库、链条输送线、顶升移栽机、待抓取线、抓手、上压平、下震动、弯道输送、码垛线、安全护栏、控制系统、喷码贴标、不合格剔除、复检秤、转包装置、缓冲皮带、螺旋滑道、转向滚筒、上/下倒带装置、自动套袋机)。防撞红外传感器与紧急制动装置,使搬运机器人在遇到行人或障碍物时立即减速停机。广东销售机器人系统诚信经营
稳定可靠、扩展性强,支持后期增加机器人与工序扩展。安徽机器人系统技术指导
机器人系统:由机器人和作业对象及环境共同构成的整体,其中包括机械系统、驱动系统、控制系统和感知系统四大部分。机器人是一种自动化的机器,这种机器具备一些与人或生物相似的智能能力,如感知能力、规划能力、动作能力和协同能力,是一种具有高度灵活性的自动化机器。机器人系统机械系统包括机身、臂部、手腕、末端操作器和行走机构等部分,每一部分都有若干自由度,从而构成一个多自由度的机械系统。机器人系统驱动系统主要是指驱动机械系统动作的驱动装置。根据驱动源的不同,驱动系统可分为电气、液压和气压三种以及把它们结合起来应用的综合系统。机器人系统控制系统任务是根据机器人的作业指令程序及从传感器反馈回来的信号控制机器人的执行机构,使其完成规定的运动和功能。机器人系统感知系统由内部传感器和外部传感器组成,其作用是获取机器人内部和外部环境信息,并把这些信息反馈给控制系统。安徽机器人系统技术指导