商机详情 -
江苏搬运机器人系统信誉保证
机器人系统技术:自主导航是赋予机器人感知和行动能力的关键。1、视觉导航定位:在视觉导航定位系统中,目前国内外应用较多的是基于局部视觉的在机器人中安装车载摄像机的导航方式。在这种导航方式中,控制设备和传感装置装载在机器人车体上,图像识别、路径规划等高层决策都由车载控制计算机完成。2、光反射导航定位:典型的光反射导航定位方法主要是利用激光或红外传感器来测距。激光和红外都是利用光反射技术来进行导航定位的。激光全局定位系统一般由激光器旋转机构、反射镜、光电接收装置和数据采集与传输装置等部分组成。防撞红外传感器与紧急制动装置,使搬运机器人在遇到行人或障碍物时立即减速停机。江苏搬运机器人系统信誉保证
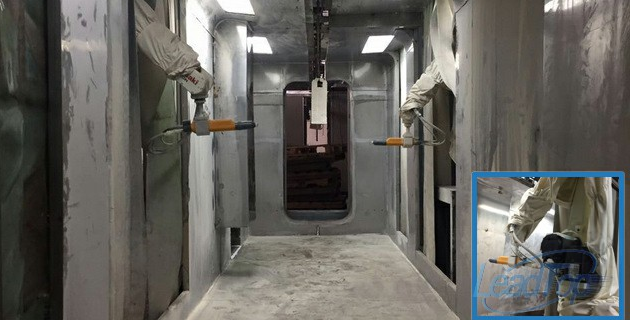
工业机器人系统中感受系统的作用是什么:感受系统通常由内部传感器模块和外部传感器组成,其作用是获取内部和外部环境中有意义的信息,并把这写信息反馈给控制系统。内部传感器用于检测各关节的位置、速度等变量,为闭环控制系统提供信息。外部传感器用于检测机器人与周围环境的一些状态变量,如距离、接近成都和接触情况等,用于引导机器人,便于识别物体并做出相应处理。智能传感器的使用提高了机器人的机动性,适应性和智能化的水准。人类的感受系统对外部世界信息的感知是极其灵巧的,然而对于一些特殊的信息,传感器比人类的感受系统更有效率。工业机器人往往与外部设备集成为一个功能单元,如加工制造单元、焊接单元、装配单元等;也可以是多台机器人、多台机床或设备、多个零件存储装置等集成为一个去执行复杂任务的功能单元。安徽销售机器人系统创新服务支持离线编程与在线调试,快速切换产品型号,缩短换型时间。
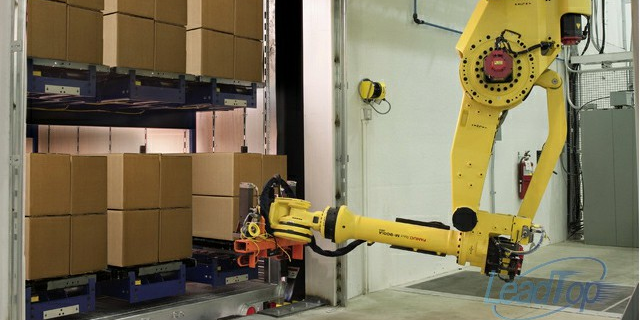
智能机器人系统智能机器人系统是把感知、规划、决策、行动各模块有机结合的智能系统。智能机器人的基本系统是由感知系统、通信系统、控制系统、运动系统组成。智能机器人系统是人工智能与机器人技术的完美结合。伴随着人工智能和机器人技术的进步,智能机器人将在工业生产、家庭服务、公共安全等领域发挥越来越大的作用,是“制造业皇冠顶端的明珠”。包括机器人的机构与平台、运动控制、智能感知、导航定位、协同控制、人机交互等。
智能搬运机器人的性能要求(一)安全性要高:安全性是指智能搬运机器人在执行任务中,为了避免造成人员伤害和财产损失,而采取相应的预防和控制措施。符合国家相关规定;有效保护产品功能,使产品不受损坏;这是智能搬运机器人需要具有的首要性能。稳定性要好:目前,机器人系统稳定性分为两个方面,一是机器人的运动倾覆稳定性,它主要反映的是机器人在复杂的非结构环境中运动和工作的可靠性,能否完成预期任务;二是机器人控制系统稳定性,它主要是对设计的反馈控制律能否使机器人渐近追踪期望的运动轨迹,而且所得到的反馈控制律能否保证整个闭环系统的平衡状态是渐近稳定的。机器人的运动稳定性是机器人运动特性的一个重要指标,主要是指机器人在运动过程中能够维持机体稳定而不发生倾覆现象。可视化监控平台实时显示机器人运行轨迹与任务进度,便于管理人员远程调度。

机器人系统中的视觉技术功能:机器人视觉处理程序的主要功能可分为以下几种:1、从摄像头实时读取视频数据,进行简单的预处理;2、随后进行图像处理,主要完成空域的图像增强。通过对图像进行二值化,将目标小球从背景中提取出来;3、计算目标的位置,进而计算出机器人头部的旋转角度,通过舵机驱动程序,控制机器人头部转动到目标所在角度,实现对目标物体的追溯。经过实验,机器人头部可较好地追溯目标,实现了视觉原型系统。机器人视觉系统的开发只是嵌入式系统在机器人领域中应用的一个方面,事实上,还有很多值得我们继续去实现的子系统,诸如语音系统(语音识别、语音输出)、行走控制(设计算法,实现平稳的行走、网络系统等)。自动充电模块在电量低于阈值时,机器人会自主返回充电桩,确保 24 小时连续搬运作业。安徽销售机器人系统创新服务
设备健康管理模块通过传感器监测机器人关键部件磨损情况,提前预警维护需求,降低停机风险。江苏搬运机器人系统信誉保证
焊接作业的机器人系统:1.用于点焊作业的机器人系统1)概要:工业机器人首先用于汽车的点焊作业,在焊接线上引入机器人的主要原因如下:(1)机器人适应汽车产品的多样化,具有柔性,即在同一条生产线上可以混合地生产若干车种。同时,对于生产量的变动、型号的变更,能够迅速地进行生产线的编组更替,这是专门使用的自动化生产线不能比拟的,因此可发挥投资的长期效果。(2)可以提高产品的质量,即为了使点焊作业机器人化,需要改变加工方法和加工工序,所以不可避免地要提高诸如供给的零件、夹具、搬运工具等的精度,这些都关系到产品的精度和焊接质量的提高。因此,机器人化的结果是可得到稳定的高质量的产品。(3)能提高生产率。换句话说,机器人的作业效率不再随着作业者的变动而变动。机器人能稳定生产计划,可以认为这关系着生产率的提高。江苏搬运机器人系统信誉保证