商机详情 -
简易六自由度平台功能
在电动缸驱动的六自由度平台里,每根电缸的同步表现决定了整体运动的平稳程度。由于六缸需要同时响应同一组位姿指令,任意一根出现延迟或推力波动,都会反映为上平台的抖动或轨迹偏移。因此这类平台通常会选用总线型伺服(如 EtherCAT、Profinet)配合多轴控制器做电子凸轮同步,位置环刷新率一般做到微秒级,使六缸之间的同步误差控制在较小范围。迈茨在工业六自由度平台上公布的同步指标为 ±0.02mm,角度控制可到 ±0.05°,位移分辨率在 ±0.1mm 量级,这类参数对于飞行模拟、汽车碰撞台、测试工装等场景已基本覆盖。需要注意的是,标称参数多在空载或标定环境下测得,带载尤其是偏载工况下会有衰减,选型时要留余量。该平台的负载安装面经过加工处理,保证与工装的配合精度。简易六自由度平台功能
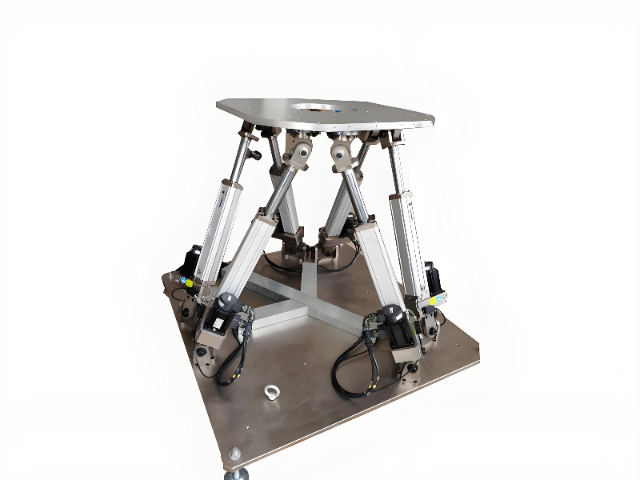
六自由度平台替代传统单轴运动设备的趋势,**在于多自由度协同控制带来的场景适配能力提升,覆盖工业、科研、娱乐等多个领域。在模拟测试领域,单轴设备*能实现单一方向的运动,无法复现真实环境中的复杂姿态,而六自由度平台可同时模拟平移与旋转,提供更真实的测试环境。在精密装配领域,单轴设备难以完成空间多维度的对接任务,六自由度平台通过多轴协同,实现微米级定位,提升装配精度与效率。此外,六自由度平台的可编程特性使其适配多样化的工艺需求,通过调整控制参数,快速切换运动模式,降低换线成本,适配柔性生产线的发展需求。简易六自由度平台功能迈茨团队可为客户提供平台与上位系统的集成调试服务。
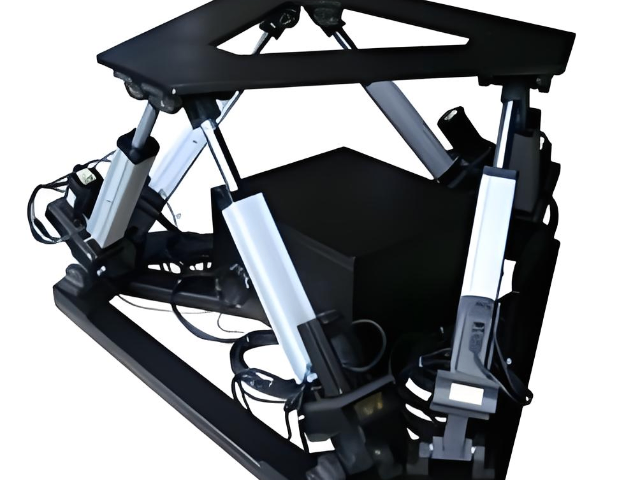
六自由度平台在工业机器人标定中的应用,解决了机器人***定位精度不足的问题,提升自动化生产线的装配精度。通过平台带动机器人末端执行器完成预设轨迹运动,结合激光跟踪仪、三坐标测量机等设备,采集末端位置数据,建立误差模型,实现机器人的参数校准。标定后的机器人定位精度可从 ±0.1mm 提升至 ±0.01mm 级别,适配汽车零部件、电子元件等精密装配场景。该应用缩短了机器人调试周期,降低人工标定成本,同时为多机器人协同作业提供精细的位置基准,提升生产线的柔性化与智能化水平。
直流电机,步进电机,伺服电机。电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机*jia***-jignque转速控制,jingque转数控制,jingque扭矩控制转变成-jignque速度控制,jingque位置控制,jingue推力控制;实现高精度直线运动系列的全新**性产品。闭环伺服控制,控制精度达到;精密控制推力;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净,高刚性,抗冲击力,超长寿命,操作维护简单。电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度dingwei,运动平稳,低噪音。所以可以广泛的应用在造纸行业,化工行业,汽车行业,电子行业,机械自动化行业,焊接行业等。nbsp;低成本维护:电动复杂的环境下工作只需要定期的注脂润滑,并无易损件需要维护更换,将比液压系统和气压系统减少了大量的售后服务成本。平台供电采用标准工业电压,无需特殊电源设备。
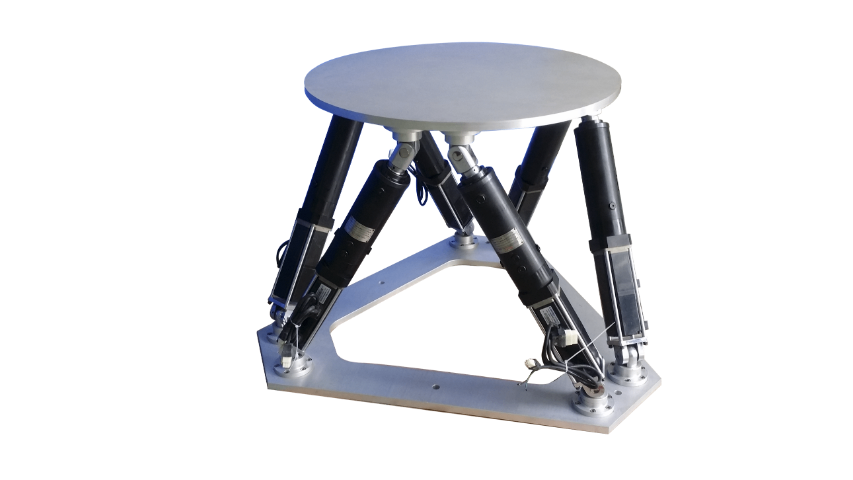
在注塑、压铸、冲压这类工厂里,六自由度平台可以作为模具更换或重型夹具的姿态调整辅助设备。一套模具几十吨,天车吊过去对 T 槽时差几毫米就对不进去,工人得撬、垫、敲,既慢又伤设备。在换模区设一台六自由度托台,模具放上去之后六缸微调高低与倾角,对准之后再推入机床,换模时间能压下来不少。这类场景对平台的高度方向行程要求高一些(要补偿机床工作台面的高程差),水平方向行程不必大,但要有一定的抗偏载能力——模具重心经常不在平台几何中心。迈茨的电缸单级行程可到 3.8m,六级伸到 18m,如果换成六自由度构型,单缸行程要按 Stewart 几何折算,重载换模场景一般用不到这么长,1m 以内短行程高推力更常见。当平台进行快速俯仰动作时,控制系统的运算周期需要足够短才行。重型六自由度平台哪家好
平台在无人驾驶测试中用于还原道路激振运动环境。简易六自由度平台功能
选六自由度平台时,很多人会先盯着"载重多少吨"这一个指标,其实更容易踩坑的是工作空间与刚度的匹配。Stewart 构型的运动范围是由六缸行程、铰点半径、上下平台直径共同决定的,同样 1 米缸行程,铰点布得开工作空间就大、但刚度会降,铰点收得紧刚度高、但姿态角会受限。选型阶段一般会让厂方出一组工作空间包络图,把你需要的蕞不利位姿点(比较大俯仰+比较大平移的组合)套进去看有没有碰限位。迈茨在做六自由度方案时,通常会先问清上平台尺寸、负载重心、六个自由度的行程与速度需求,再用逆解算一遍缸长包络,避免交付后发现某个姿态伸不到。简易六自由度平台功能