商机详情 -
湖北航海六自由度平台
六自由度运动平台本质上是一组由六根电动缸通过万向铰分别与上、下两块平板连接的 Stewart 构型机构。 六根电缸按照控制指令单独伸缩,带动上平台在空间内实现三个方向的平移与三个方向的旋转,从而复现物体在真实环境下的六维运动姿态。 相比单轴直线模组只能完成一维推送,六自由度平台的优势在于多轴耦合运动可同步完成,且各轴之间通过算法协调,避免出现机械干涉或运动别劲。 在实际构型设计中,铰点布置方式会直接影响平台的工作空间与刚度表现,常见有正交布置、斜置布置以及上下平台不等径布置几种方案,选用时需结合负载重心、行程需求和安装高度综合判断。平台的响应速度直接影响着模拟体验的实时感与沉浸感。湖北航海六自由度平台
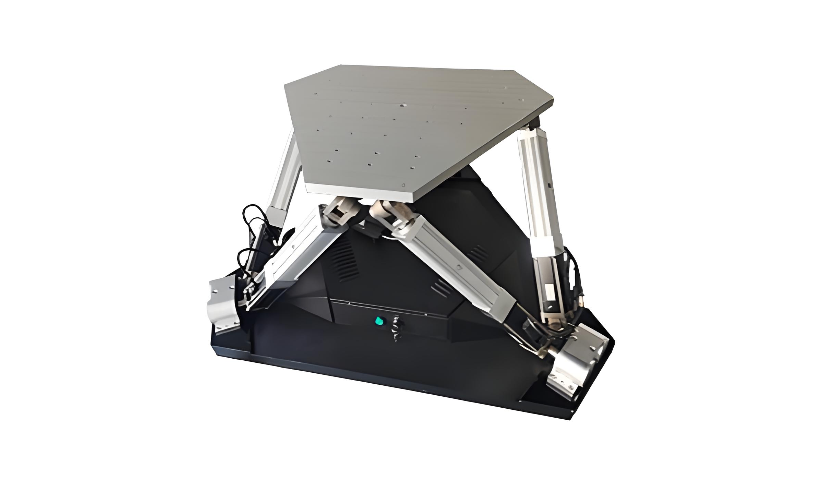
汽车行业的六自由度应用主要集中在两大块:一是驾驶模拟器用于人机工程与 ADAS 算法测试,二是台架侧的座椅舒适性、悬置疲劳、碰撞姿态复现。驾驶模拟这块和飞行模拟思路接近,但车身姿态变化更"碎",比如过减速带、碎石路、紧急变道的瞬时冲击要能跟得上;台架测试则更看重可重复性与载荷谱还原,平台上面要装假人、传感器、摄像头一堆设备,负载重心会偏,选型时重心校核不能省。迈茨公开案例中提到汽车碰撞测试方向的六自由度应用,配合位移 ±0.1mm、角度 ±0.05° 的指标,可覆盖乘用车型的部分台架复现需求,重型商用车的全尺寸碰撞则通常需要更大吨位的定制构型。天津3C半导体六自由度平台该平台的控制系统支持导入外部采集的真实路谱数据文件。
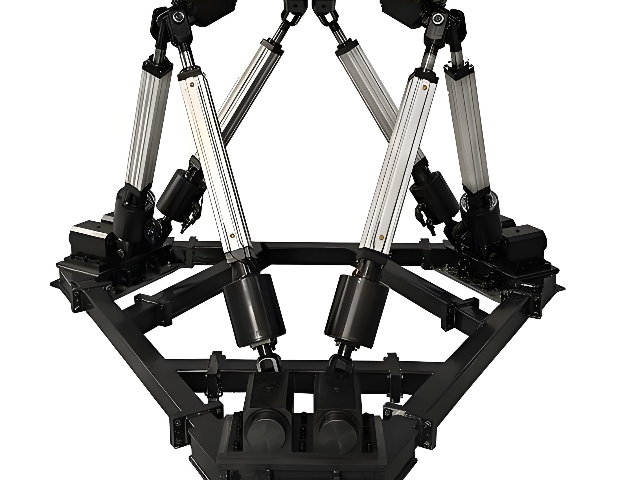
六自由度平台可用于模拟各类振动环境,对电子设备、仪器仪表等产品进行抗振动测试。平台按照设定的振动参数运行,让被测产品处于模拟的振动环境中,观察产品的运行状态与结构稳定性。测试过程可全程记录相关数据,便于后续分析产品的性能表现。这种模拟测试可以在实验室内完成,不受外界环境限制,能够快速完成多组测试实验,为产品的可靠性优化提供数据支持。
平台在运行时可搭配数据采集系统,实时记录各支链的运行行程、设备负载等相关信息,方便使用者掌握设备的工作状态。采集到的数据可以进行存储与整理,用于后续的运行分析与参数优化。在工业生产场景中,这些数据能够帮助工作人员了解设备的运行效率,及时调整作业参数,适配生产线的节奏。数据采集系统的接入方式灵活,不会对平台的正常运行造成影响,适合长期作业场景下的状态监测。
从行业趋势看,六自由度平台正在从“纯电动缸 Stewart”往“机电液混合”和“叠加主动补偿”两个方向分化。机电液混合的思路是用电动缸做主驱动、液压缸做瞬时助推,解决纯电缸峰值推力不够的问题(迈茨 2025 年提的液压助力电缸其实就是这条线上的产物,搬到六自由度上可以做大载重+高动态的场景,比如赛车模拟);叠加主动补偿则是平台上面再叠一级快反机构(音圈、压电),把低频大幅值交给 Stewart、高频微幅值交给二级,这样不用把六根主缸做到较高带宽。这两条路目前都还在细分场景试点,批量放量还要看下游测试与模拟市场的预算走向。六自由度平台在机器人研发中用于验证行走算法的稳定性。
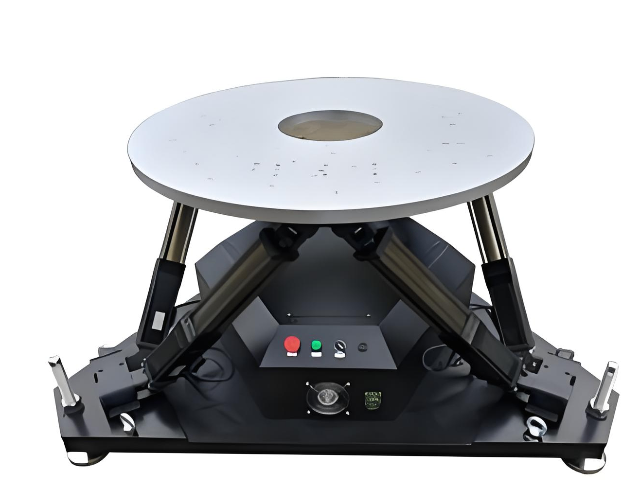
伺服电动缸的应用领域十分***,因为伺服电动缸是做往返直线运动,所以很多地方都有用到伺服电动缸。***万里疆就来跟大家讲解一下伺服电动缸的结构,伺服电动缸的原理。伺服电动缸伺服电动缸是集伺服电机和丝杠为一体的模块化产品。它将旋转运动转化为直线运动,来进行运动,同时充分发挥了伺服电机的优势,将精确的速度控制,精确的转矩控制转化为精确的速度控制、推力控制,在这种情况下,可以实现了高精度直线运动系列的**性新产品。伺服电动缸结构:伺服电动缸的结构比较简单,它主要由驱动机构、减速装置、直线传动机构和机构四大部分组成。伺服电缸的驱动电机类型有直流电机、交流电机、步进电机、伺服电机等等几种。伺服电缸的减速装置一般情况下由齿轮减速、蜗轮蜗杆、行星齿轮、谐波减速等构成。伺服电缸的直线传动机构主要有梯形丝杆、滚珠丝杆、滚柱丝杆、滑动导轨等。伺服电动缸原理:伺服电动缸的原理其实并不复杂,伺服电动缸是一种由电驱动旋转的螺杆,螺母转化为直线运动,实现往返运动,从而完成各种设备的精确推拉、关闭、起降控制。电机的主要部件有:电机、螺母、防转装置、伺服电机、交流电机。丝杠分为滚珠丝杠、型丝杠,电动缸电机防护等级为IP66。该平台能够配合视觉画面,实现动作与场景的同步联动。成都六自由度平台选型
平台通过电动缸伸缩实现俯仰、滚转与升降动作。湖北航海六自由度平台
技术特点与性能优势
相比传统串联机构,六自由度平台具备三大he心技术优势。首先是结构刚度高,并联设计使平台在承受较大载荷时仍能保持稳定的运动精度,适合重载工况下的精密控制;其次是误差不逐级累积,每个电动缸的运动误差相互独立,不会像串联机构那样被放大,在高精度场景中具备天然优势;第三是动态响应快,六根电动缸协同工作,可快速完成姿态切换与轨迹跟踪,满足动态模拟与实时测试需求。平台集成伺服驱动、智能测控与数据反馈系统,支持多种控制模式与通信协议,可与上位机无缝对接,实现自定义运动轨迹编程与振动波形模拟。全电化驱动方案替代传统液压系统,不*降低能耗与维护成本,还避免了油污泄漏问题,符合绿色制造理念。平台可根据应用场景调整负载能力、运动行程与精度等级,适配从实验室小型设备到工业重载平台的多样化需求。 湖北航海六自由度平台